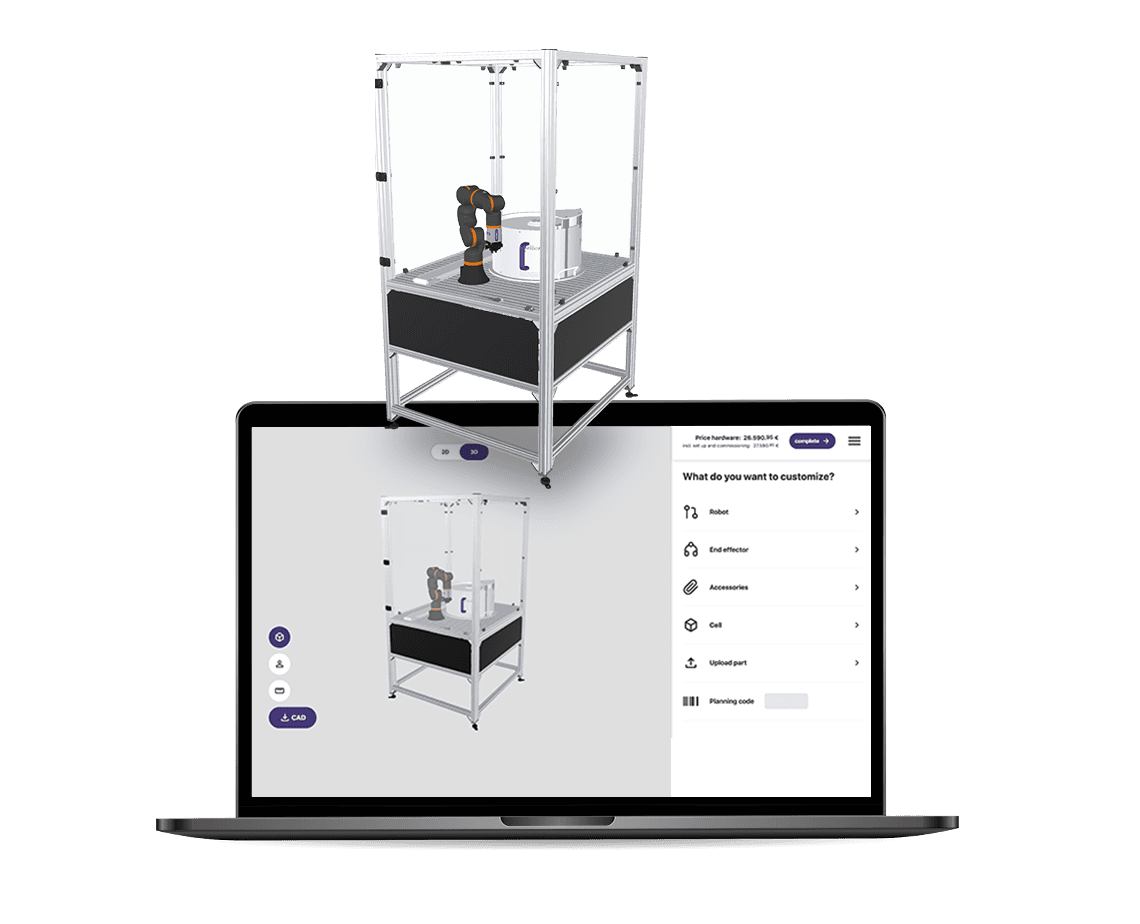
ReBeL Cobot inkl. sjunde axel | 7 DOF | 1500mm | 2kg
Variants: 1500 mm
ReBeL Cobot med sjunde axel för utökad automatisering
Detta komplettpaket kombinerar ReBeL Cobot (4, 5 eller 6 DOF) med en sjunde axel: en kuggremsdriven linjäraxel drylin® ZLW-20200 med upp till 3000 mm slaglängd. Systemet ger upp till 5800 mm räckvidd (beroende på konfiguration), 2 kg nyttolast och ±1 mm repeterbarhet.
Styrs via igus® Robot Control med direkt CAN-busintegration. Den sjunde axeln kan synkroniseras med roboten som en extern axel. Protokoll som stöds: Modbus TCP/IP, ROS, CANopen, digitala I/O. Programvaran är gratis.
Typiska tillämpningar: pick-and-place, kvalitetskontroll, maskinbetjäning, hantering av stora delar eller flera stationer. Perfekt för små och medelstora företag, tillverkning, logistik och laboratorieautomatisering.
Highlights
Paketet med 7:e axeln för igus ReBeL!
Utöka arbetsutrymmet för din ReBeL på nolltid. Med vår 7:e axel, som kan användas individuellt och flexibelt, kan du öka aktionsradien för din ReBeL till upp till 5800 mm! (beroende på teknisk utformning) Oavsett om det gäller över huvudet eller horisontellt är båda möjliga tack vare vår kuggremsaxel drylin® ZLW-20200, med lång livslängd och underhållsfrihet. Tack vare våra tribologiskt optimerade plaster krävs ingen extra smörjning.
Styrning
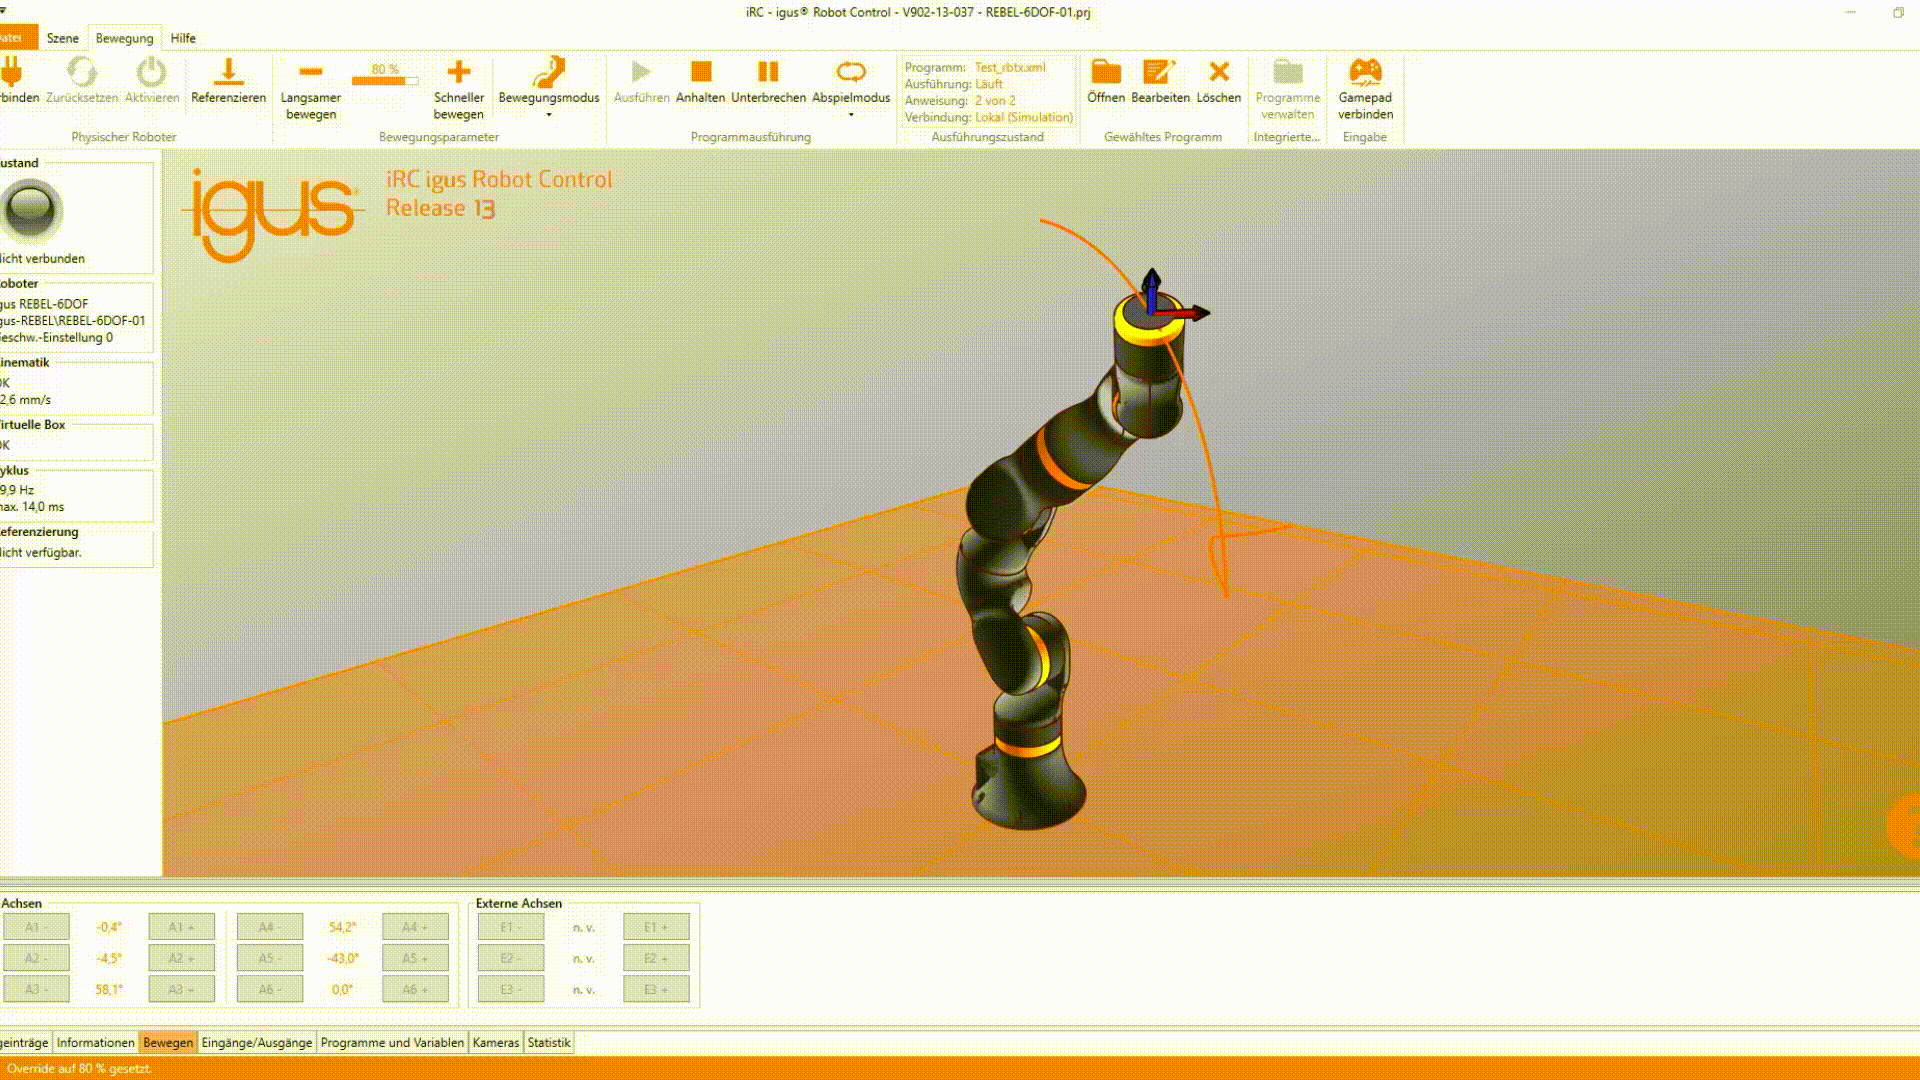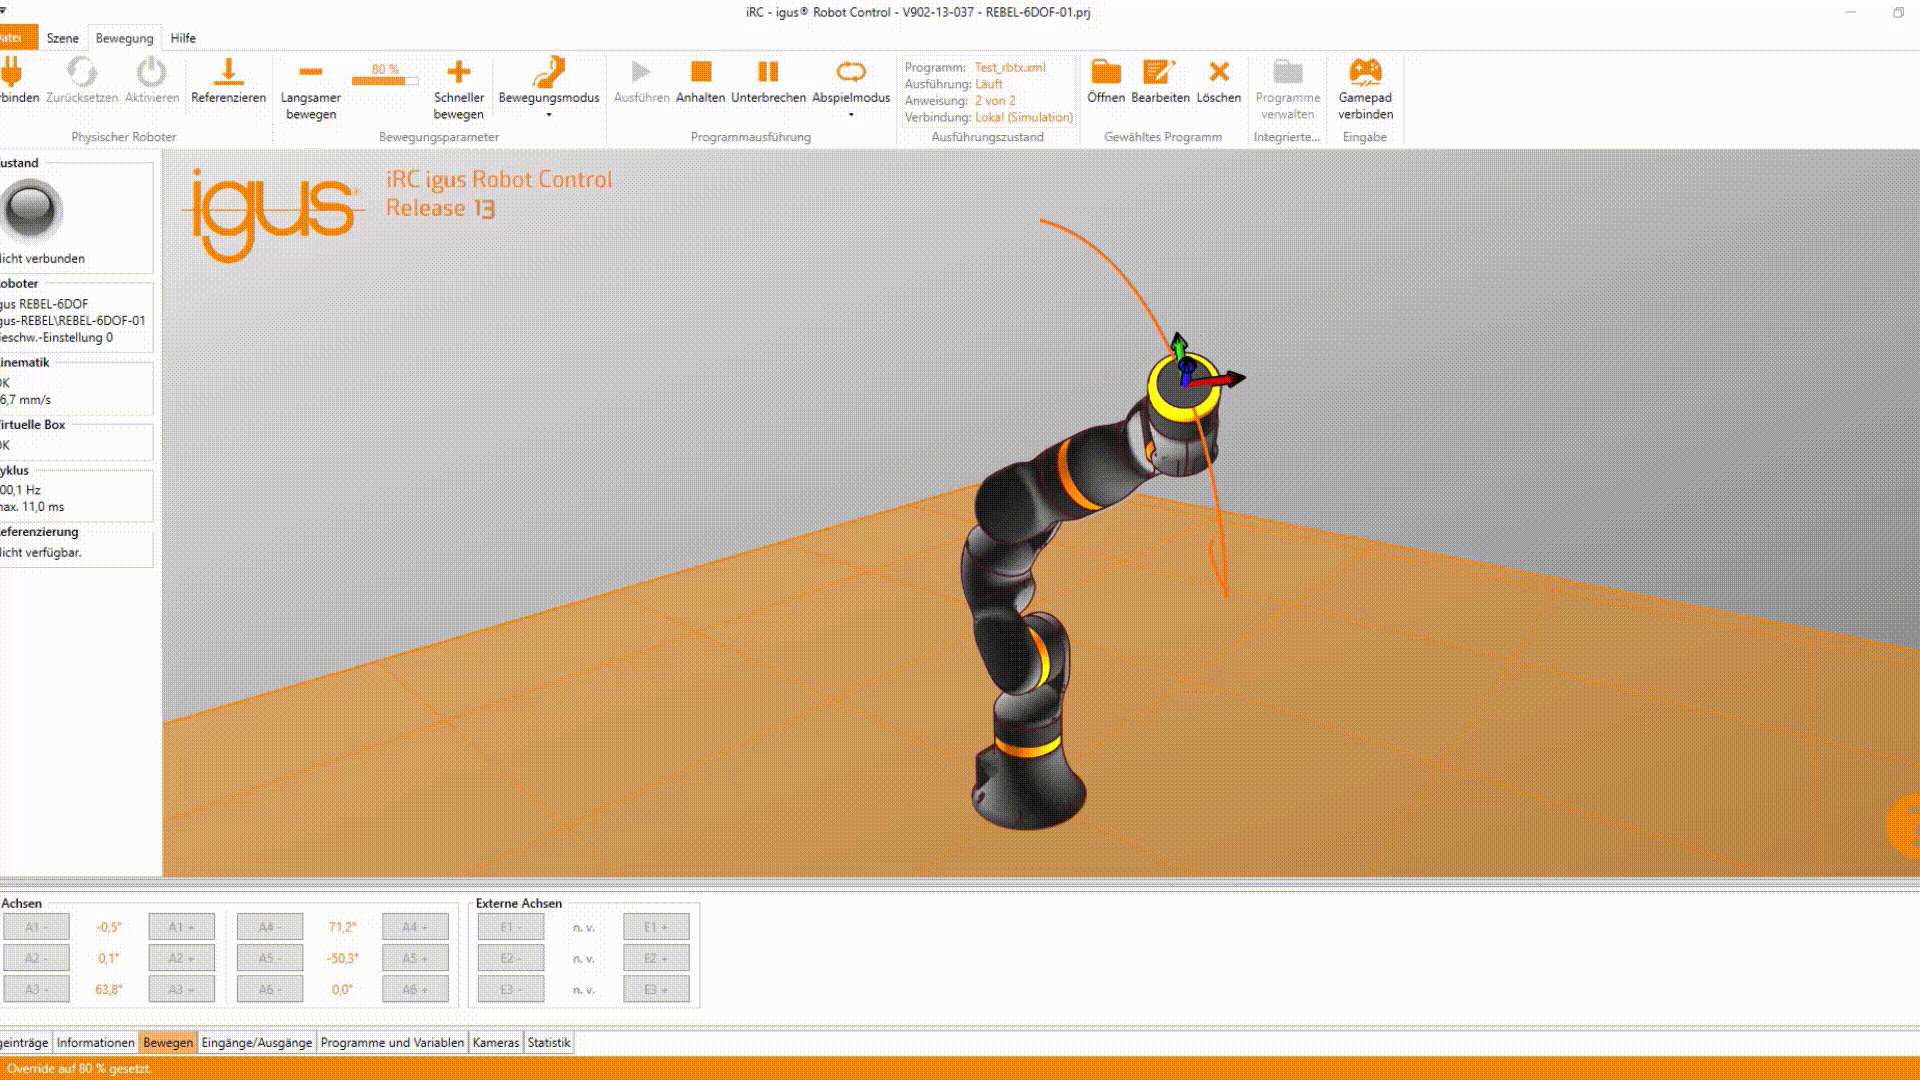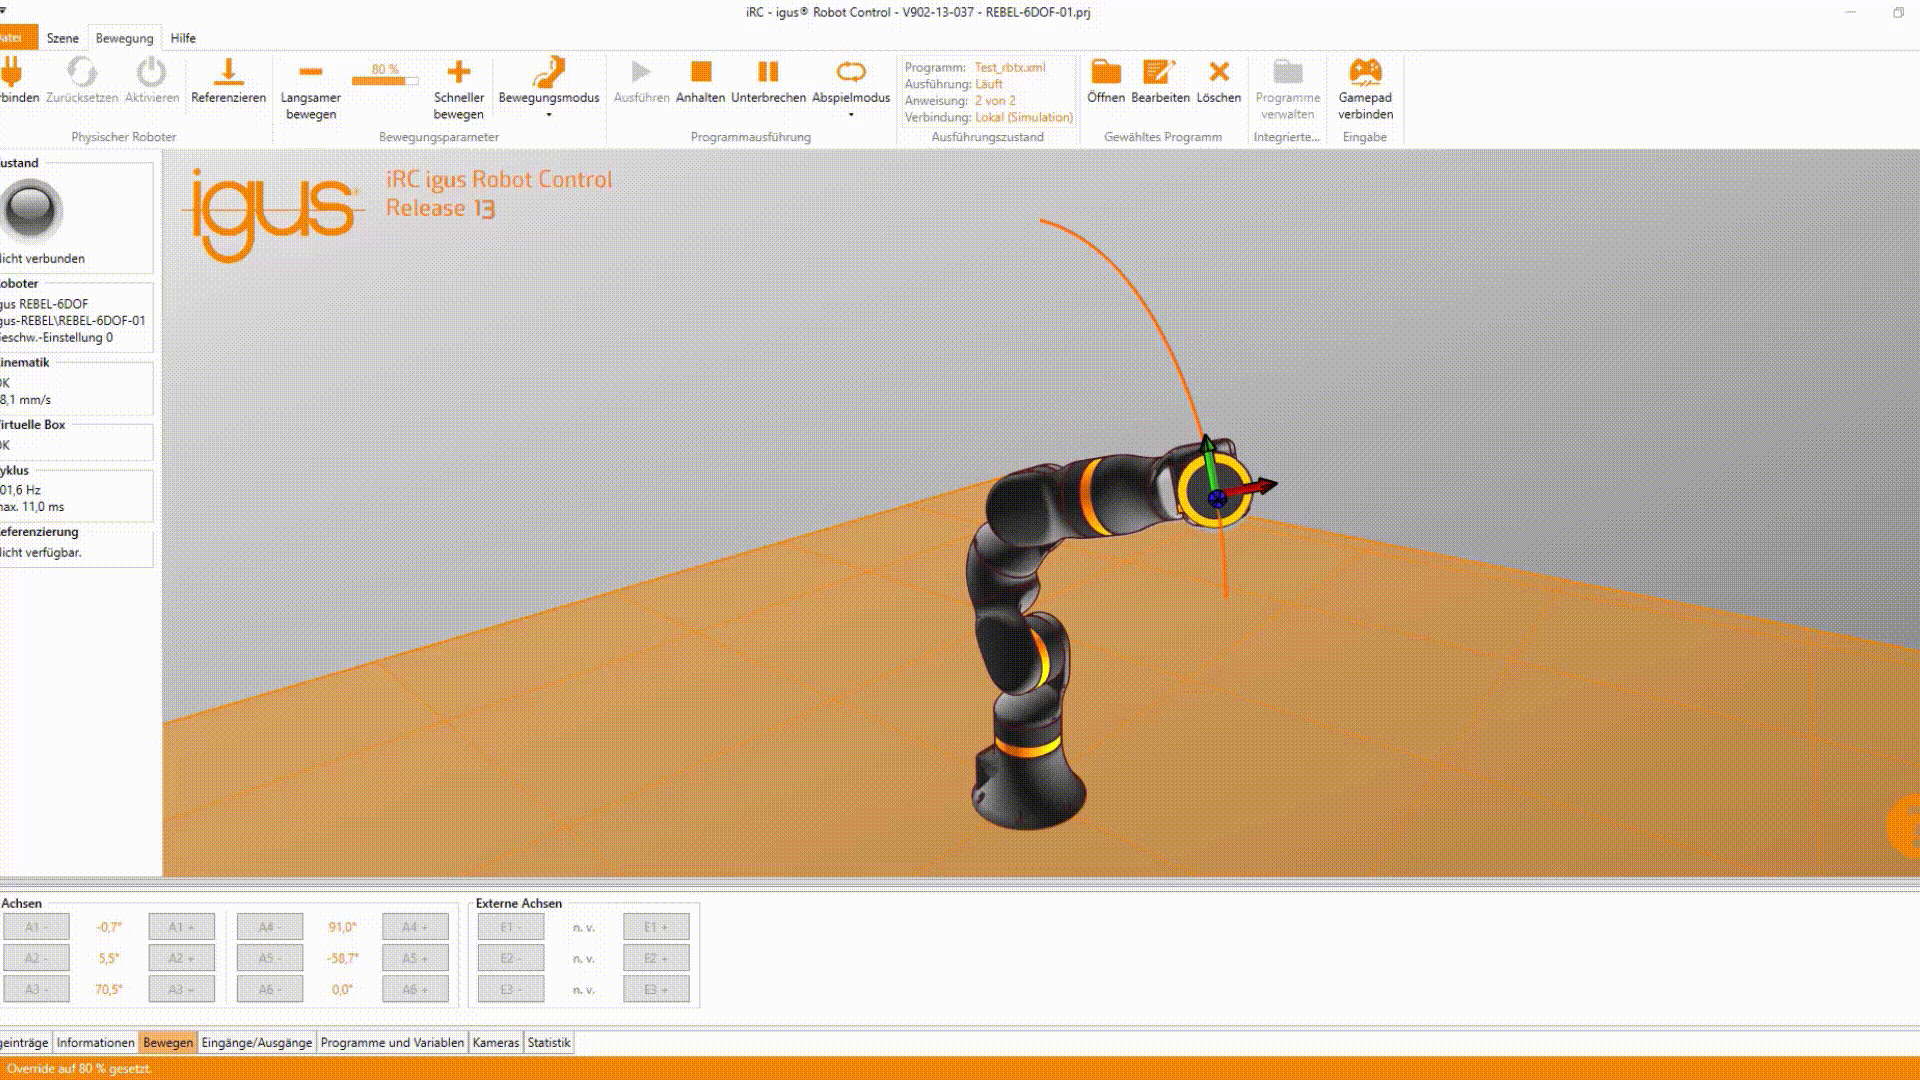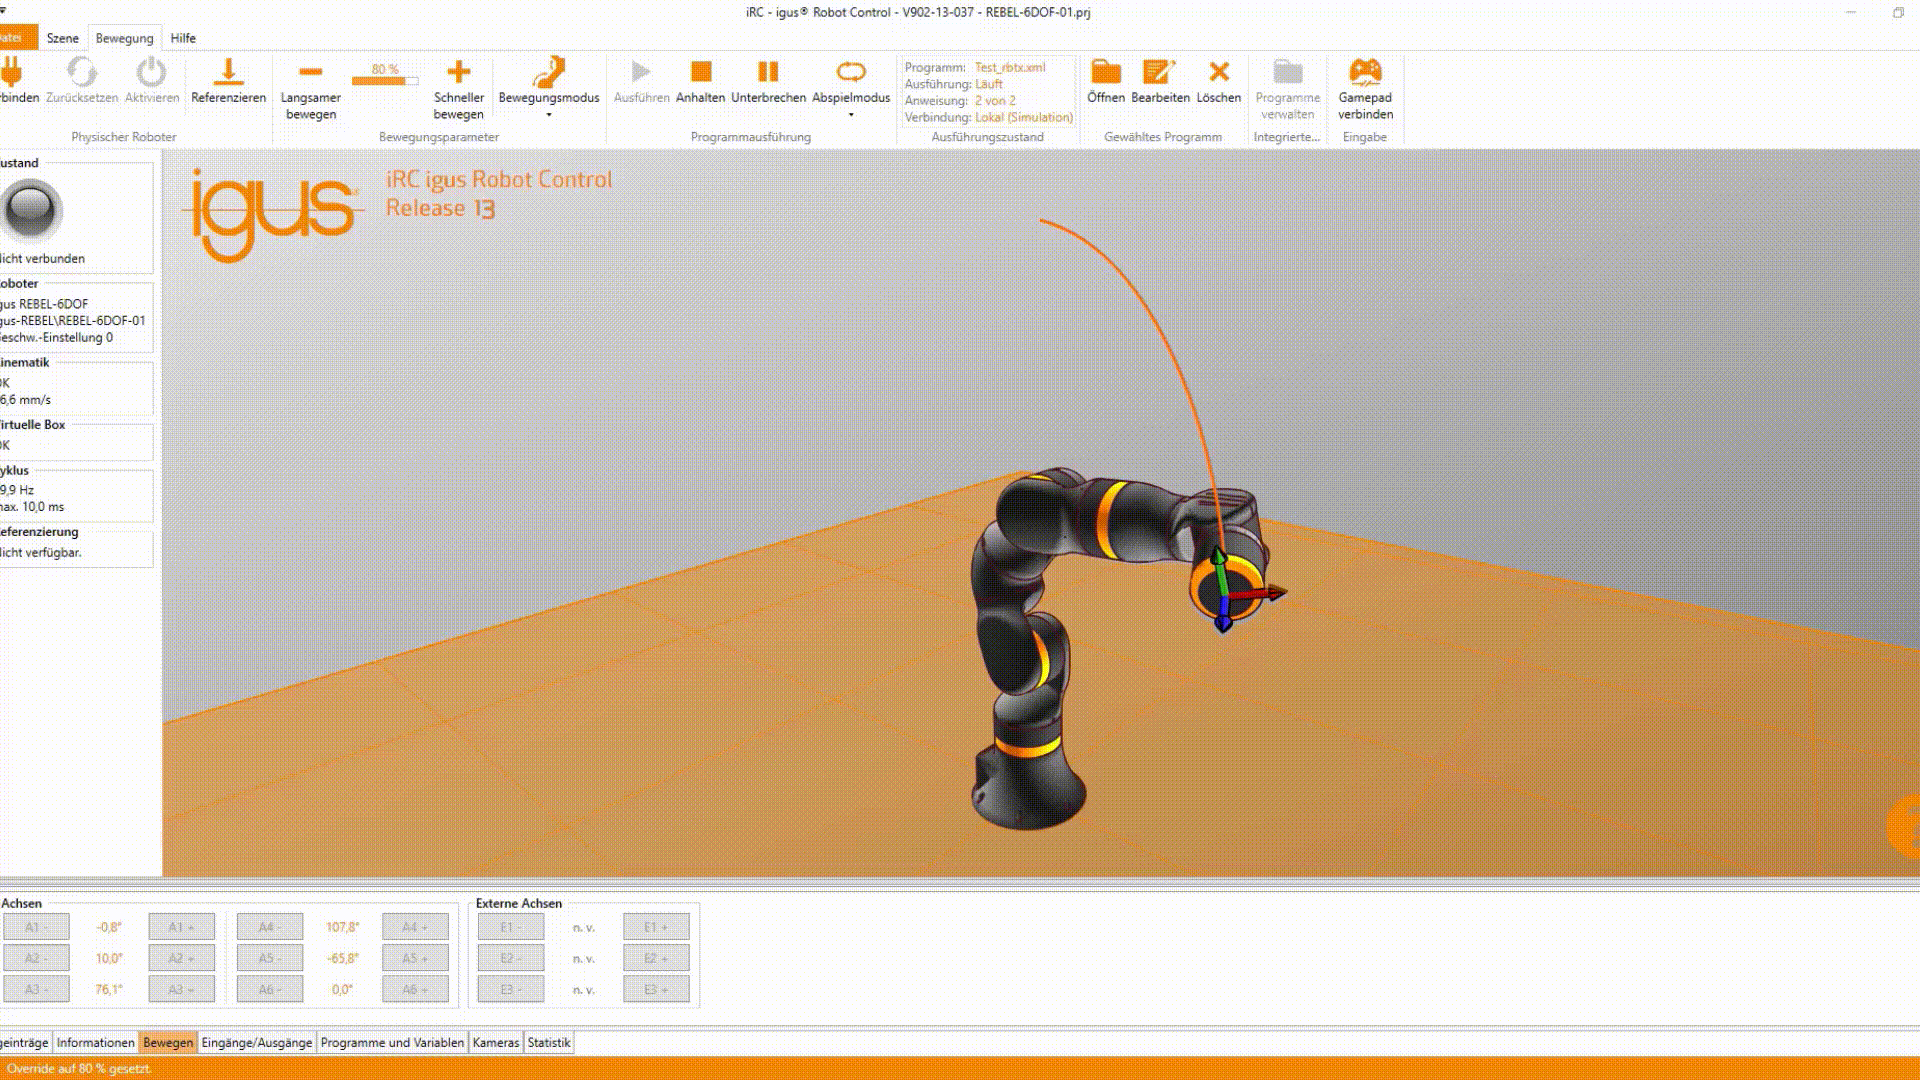
Den nya styrboxen gör det möjligt att styra den 7:e axeln direkt via igus Robot Control som en extern axel. Tack vare den direkta anslutningen till CAN-bussen får du en anslutningsfärdig lösning som gör att du kan röra den 7:e axeln på mycket kort tid. Tack vare den direkta styrningen via igus Robot Control är det också möjligt att röra den 7:e axeln och roboten samtidigt i obegränsade positioner. Programvaran kan du ladda ner gratis här: igus® Robot Control-programvara.

Användningsområden
Typiska tillämpningar för våra 7:e axlar till ReBeL är:
Pick-and-place-tillämpningar
Kvalitetskontroller eller streckkodskontroller på stora komponenter
Bearbetning av flera arbetsstationer
Bearbeta större komponenter som ligger utanför robotens normala arbetsutrymme
Solutions using this product
Book a free video call with our experts