Fairino FR16 | 6DOF | 1034mm | 16kg
Variants: FR16 - IP65
FAIRINO FR16 kollaborativ robot
FAIRINO FR16 är en kollaborativ 6-axlig robot konstruerad för materialhantering, montering och tillverkningsapplikationer som kräver högre nyttolast. Med en nyttolast på 16 kg, en räckvidd på 1 034 mm och en repeterbarhet på ±0,03 mm hanterar den arbetsstycken, gripdon och verktyg med precision och tillförlitlighet. Öppna gränssnitt och stöd för EtherCAT, PROFINET, EtherNet/IP och Modbus möjliggör sömlös integration i PLC- och industriella automationsmiljöer. SDK:er för Python, C++, C#, ROS och ROS2 gör coboten särskilt lämpad för maskinbetjäning, palettering, svetsning och materialhantering.
Highlights
IP65-skydd för krävande miljöer
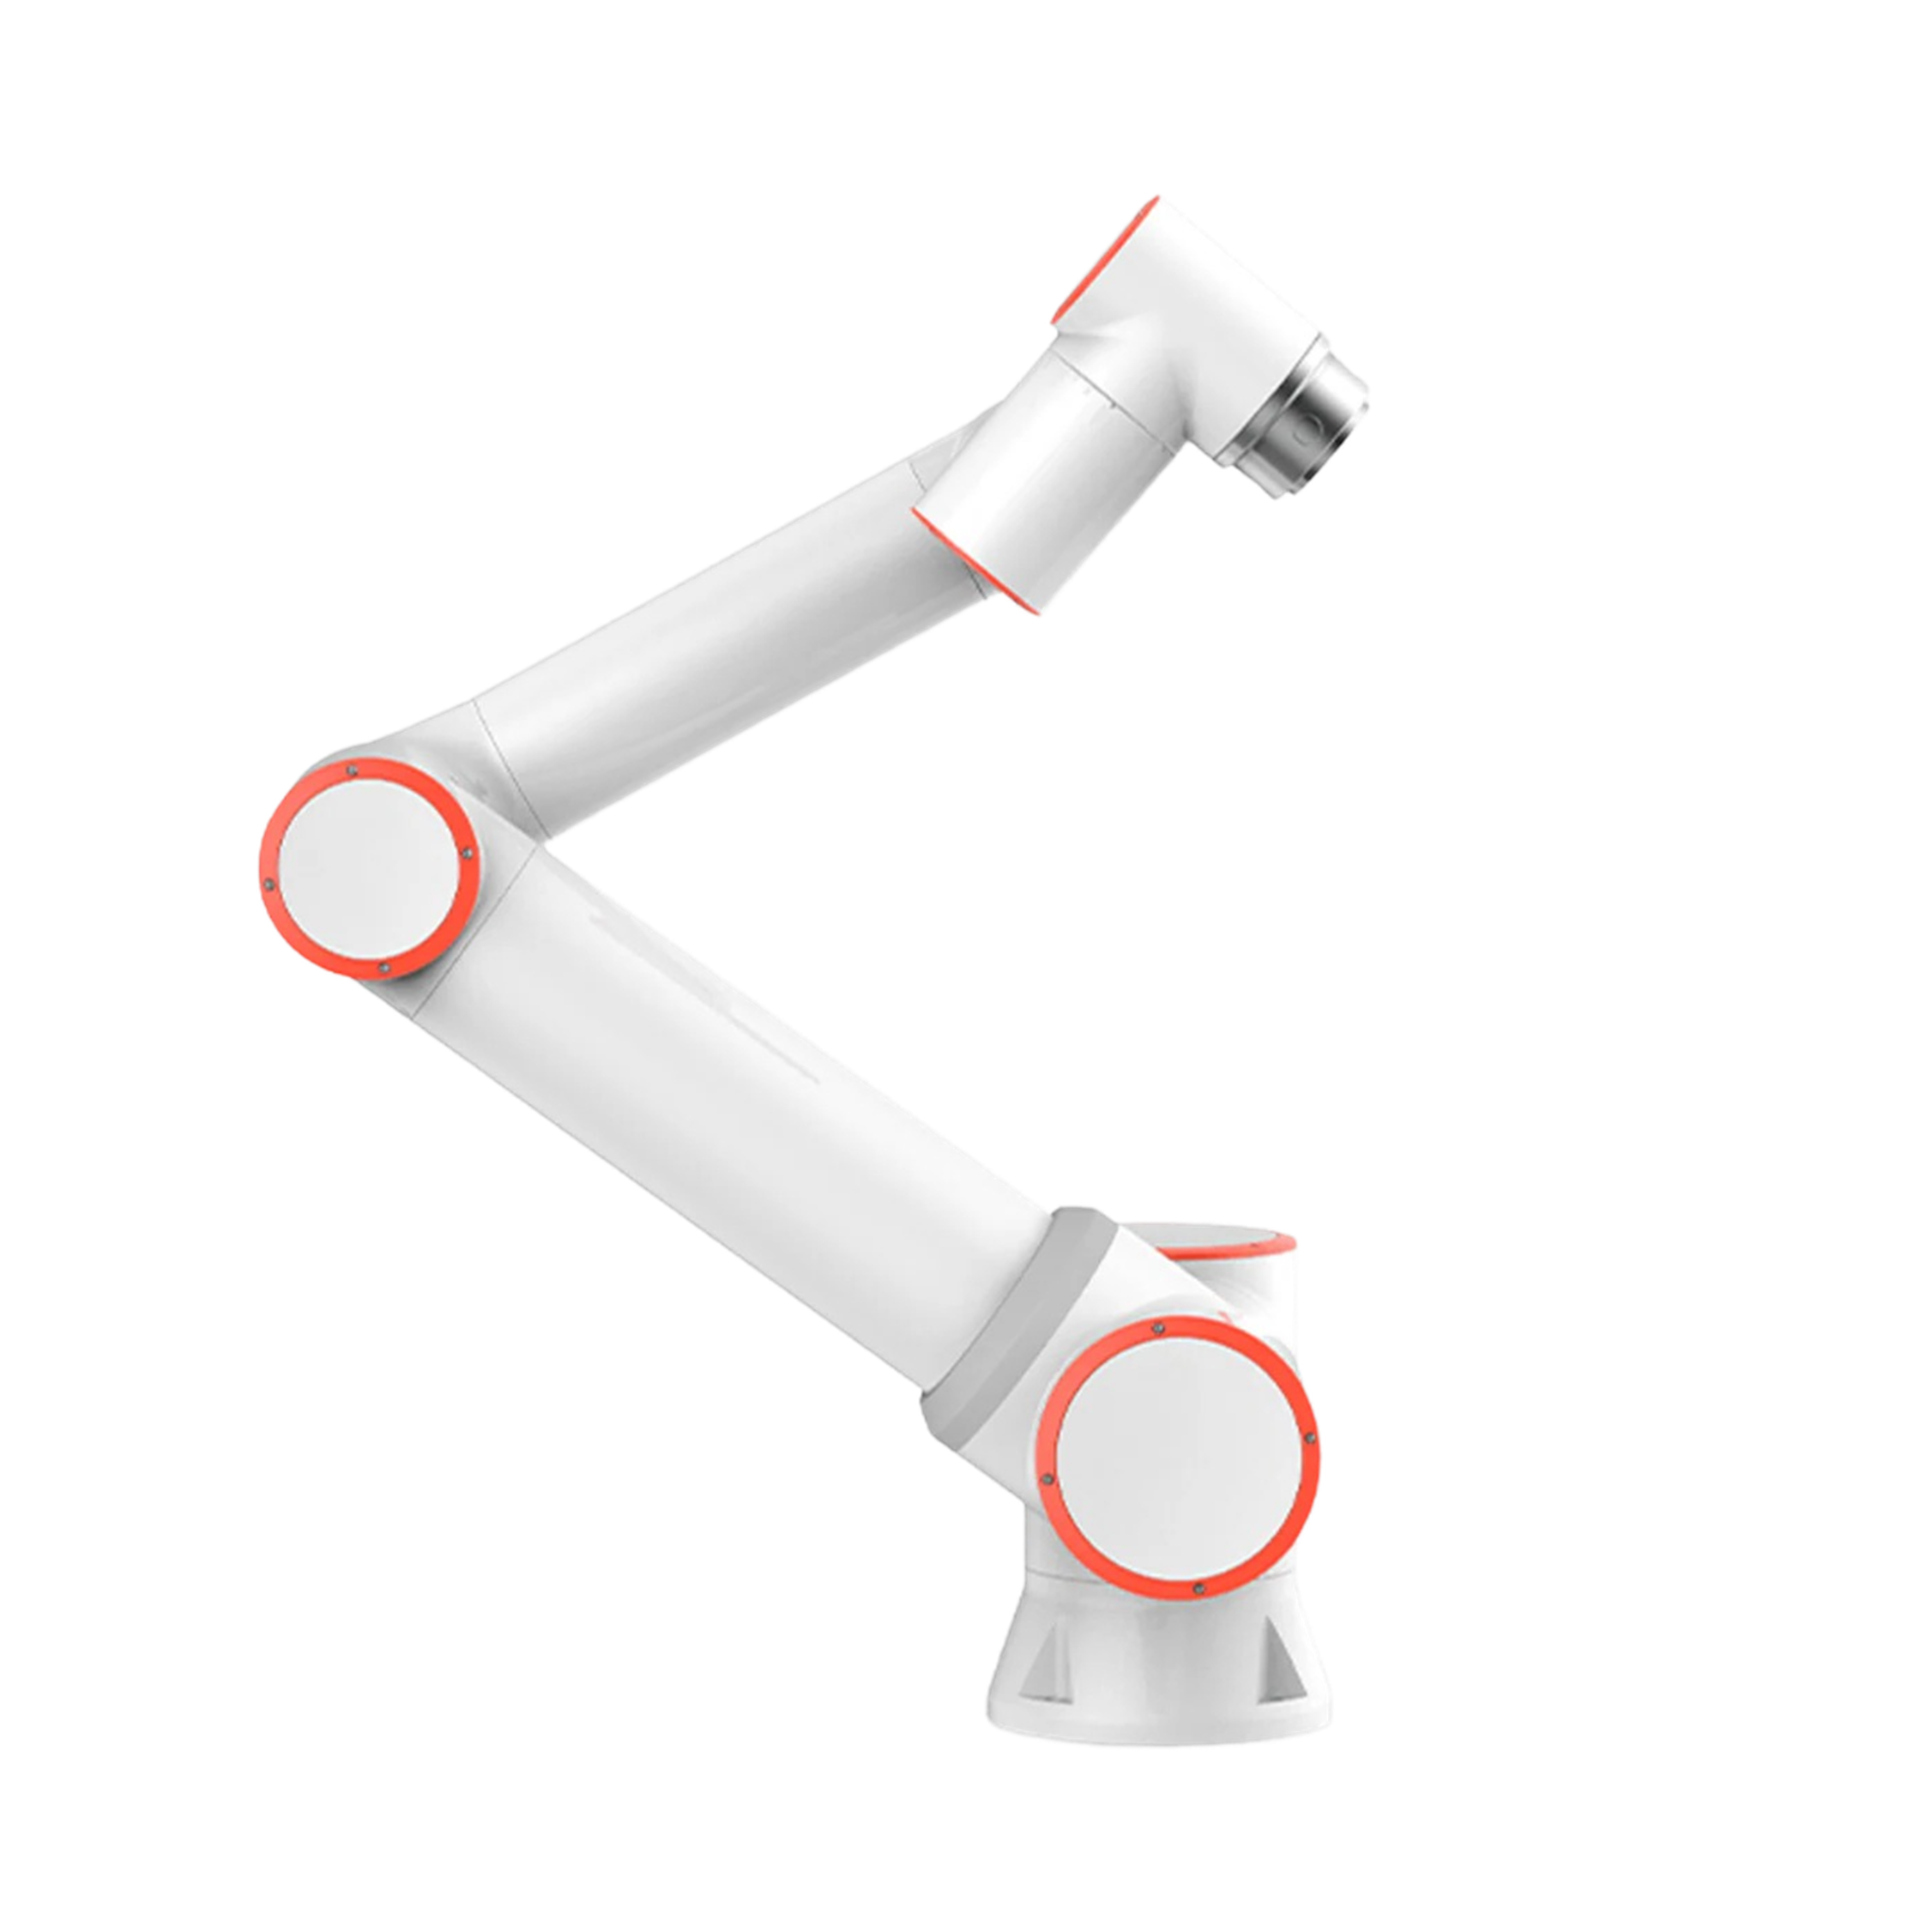
FAIRINO FR16 IP65 är utformad för applikationer med högre krav på robotskydd. Jämfört med standardversionen med IP54 ger IP65-modellen ett utökat skydd mot damminträngning och strålvatten från olika riktningar. Det gör coboten väl lämpad för produktionsmiljöer där damm, fukt eller regelbundna rengöringsrutiner är en del av vardagen. Samtidigt är FR16:s tekniska prestanda oförändrad. Med en nyttolast på 16 kg, en räckvidd på 1034 mm och en repeterbarhet på ±0,03 mm kan roboten tillförlitligt utföra krävande materialhantering, montering och maskinbetjäning. Kombinationen av kollaborativ robotik och förbättrat miljöskydd utökar avsevärt användningsområdena inom industrin.
Hög nyttolast och exakt rörelsestyrning
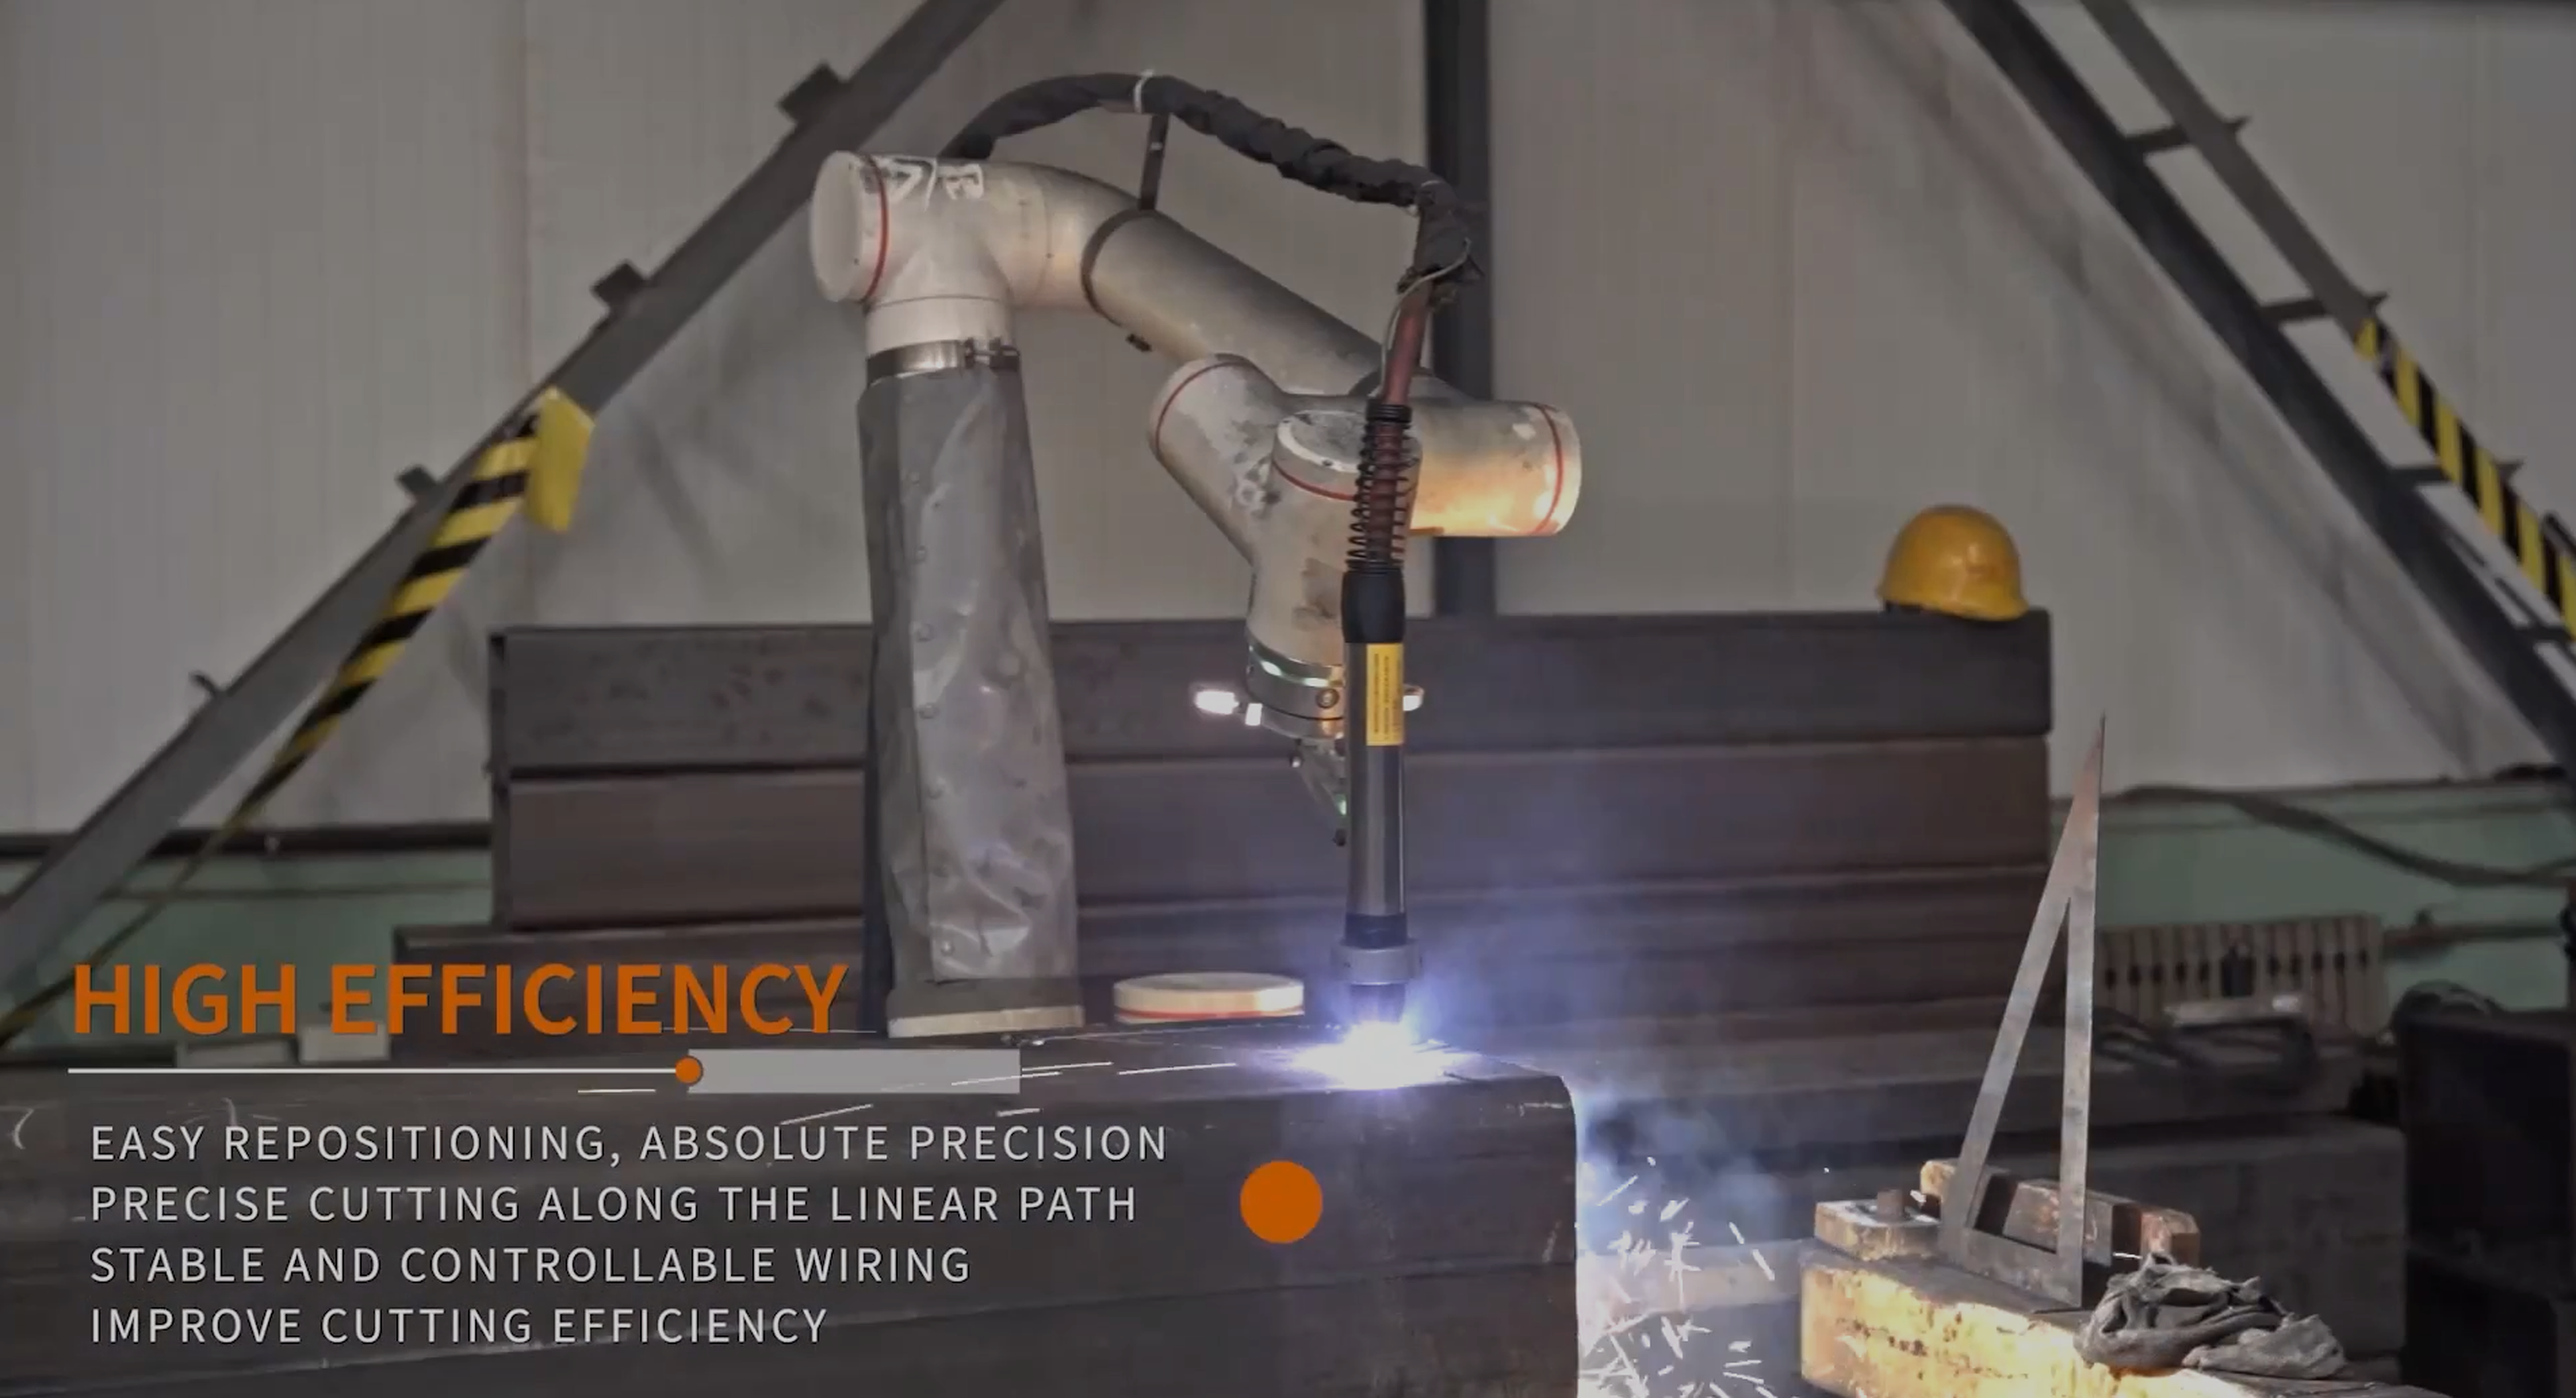
Med en nominell nyttolast på 16 kg och en maximal nyttolast på 20 kg passar FAIRINO FR16 IP65 för applikationer med större arbetsstycken, verktyg eller gripsystem. Räckvidden på 1034 mm ger en generös arbetsyta och stöder användning vid maskiner, transportbanor och monteringsstationer. Vid repetitiva moment ger roboten en repeterbarhet på ±0,03 mm och en lednoggrannhet på ±0,02 mm. Det möjliggör repeterbar positionering av arbetsstycken och ett tillförlitligt processflöde. TCP-hastigheter på upp till 2 m/s stöder korta cykeltider. Kombinationen av nyttolast, precision och dynamik gör roboten till en mångsidig lösning för industriella automatiseringsuppgifter.
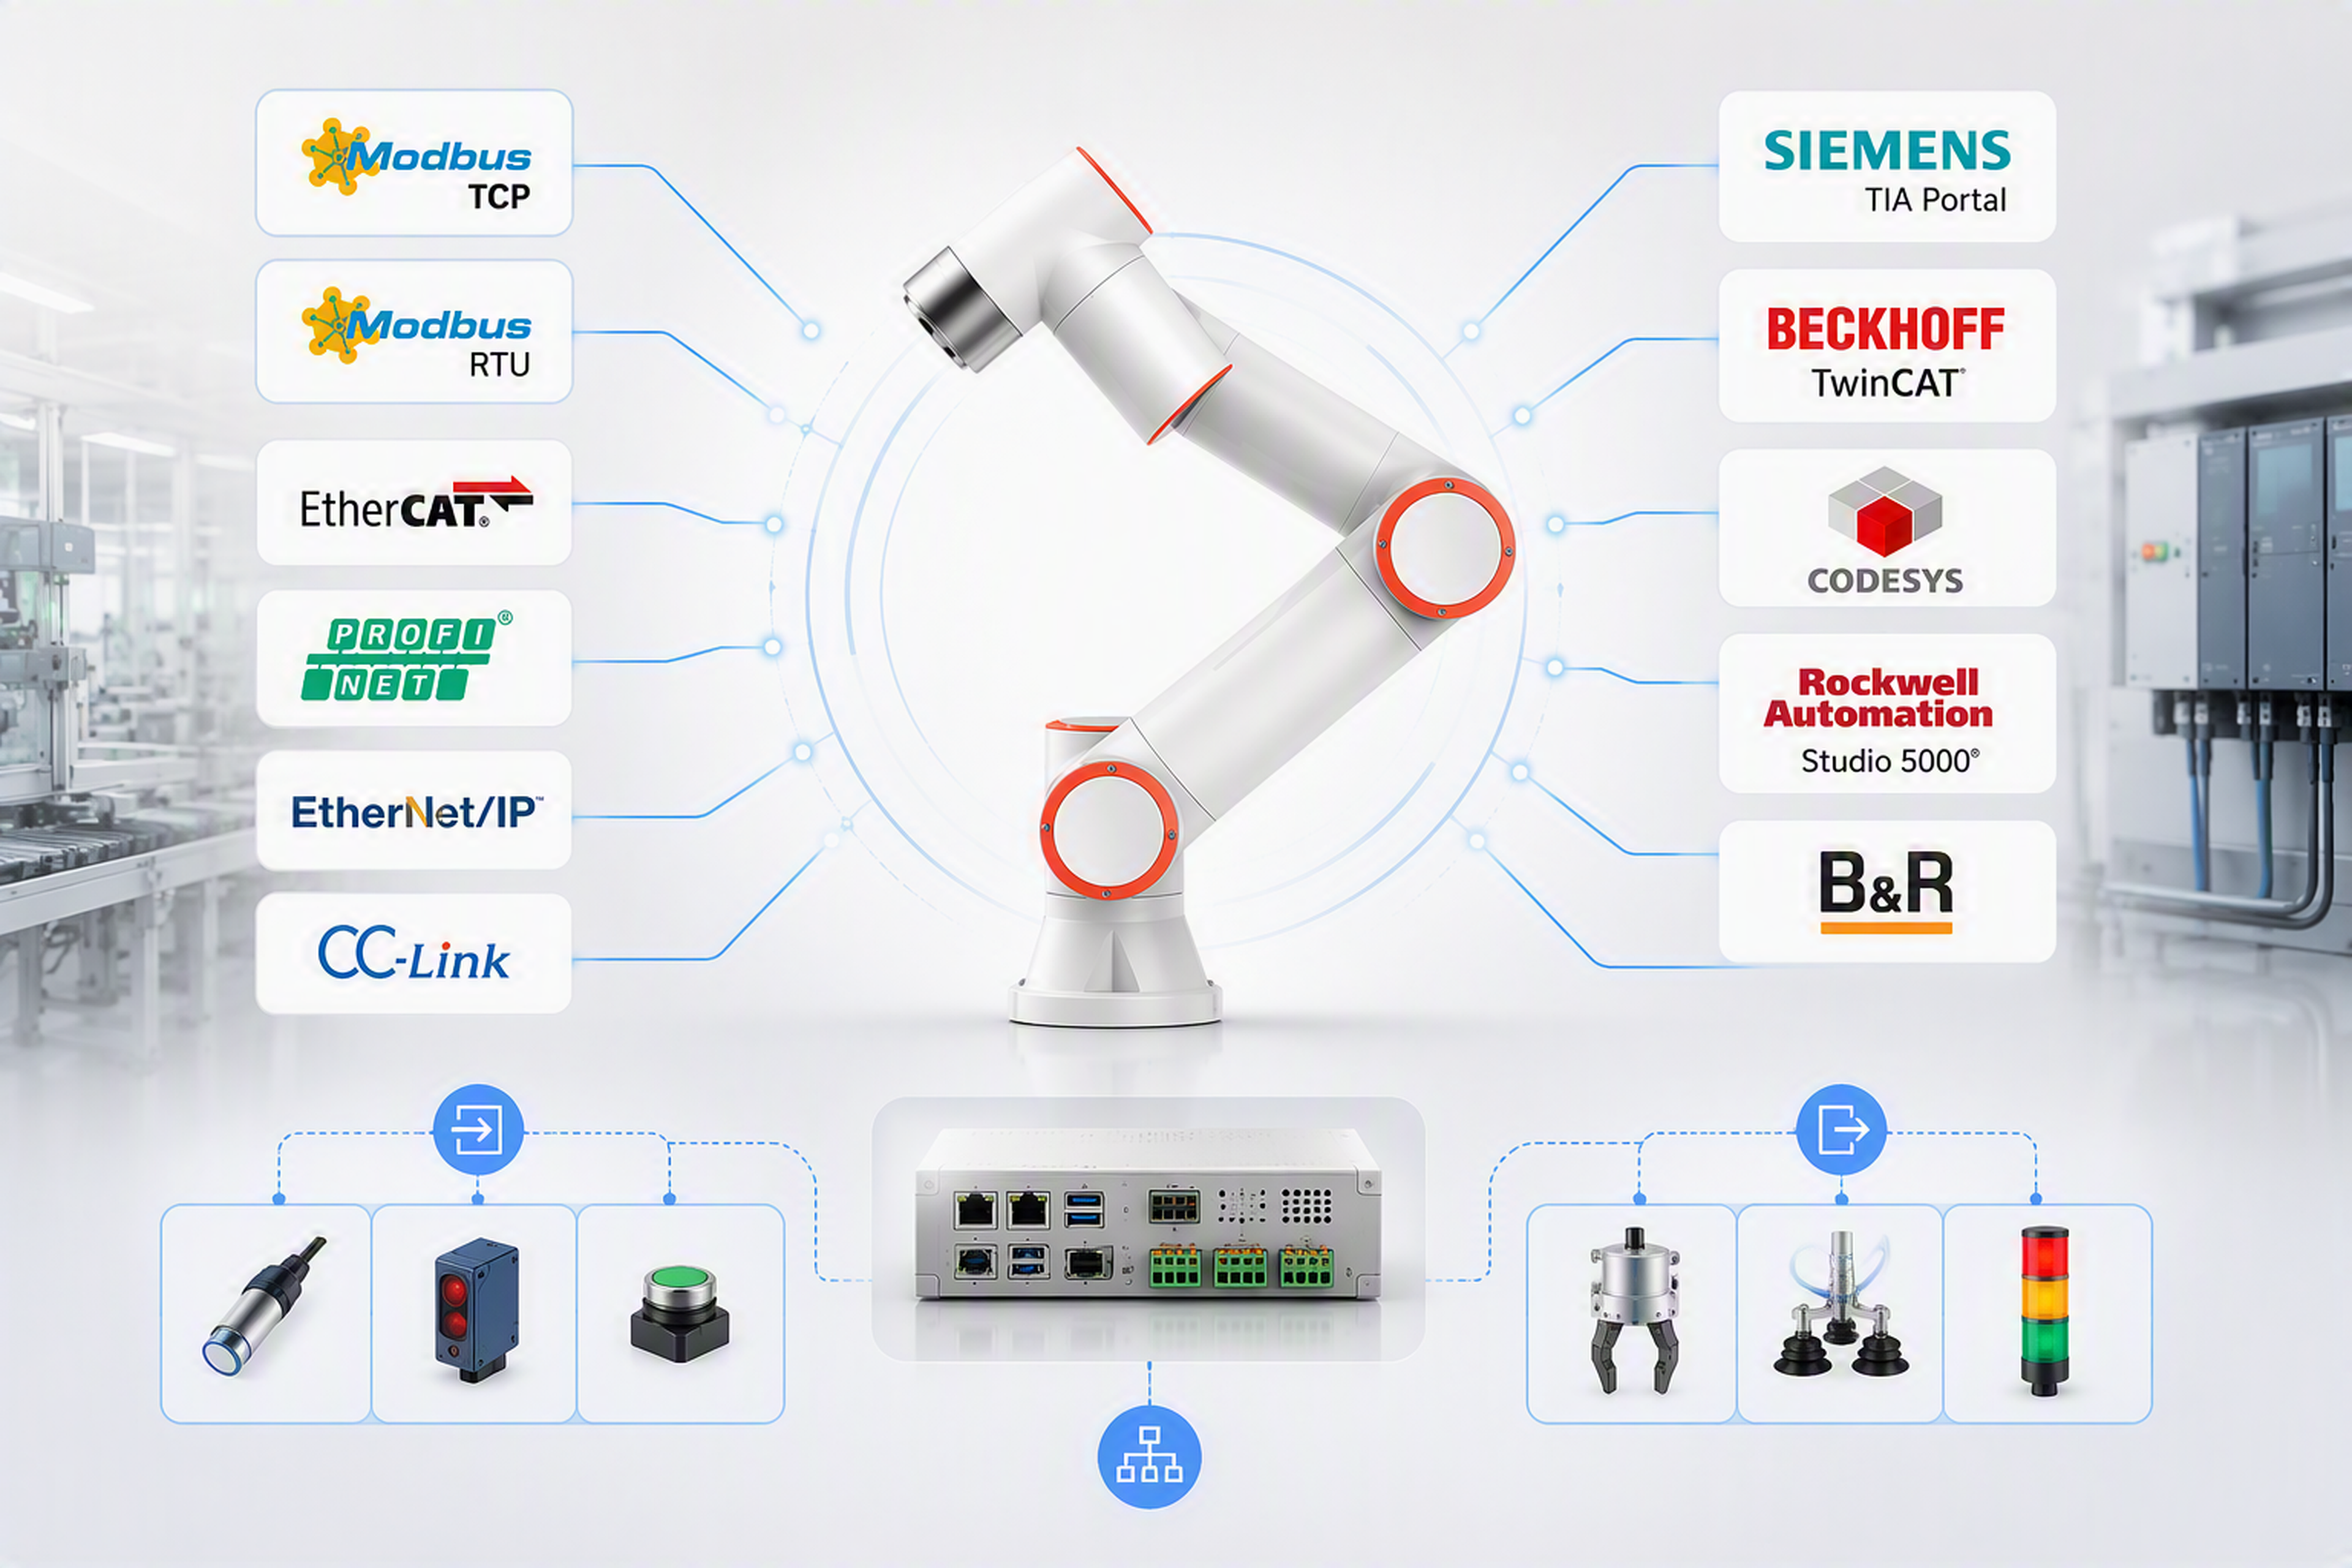
Industriell anslutning utan krångel
FAIRINO FR16 erbjuder flera alternativ för programmering och systemanpassning. Program kan skapas via teach pendant, ett webbläsarbaserat webbgränssnitt, grafiska programmeringsverktyg eller traditionell skriptbaserad utveckling. För avancerade integrationsprojekt finns SDK:er för Python, C++ och C#. Systemet stöder även ROS och ROS2, vilket underlättar implementering av forskningsprojekt, maskinseende och AI-applikationer. Via TCP/IP-kommunikation, webbgränssnitt och fältbussanslutning kan roboten integreras i befintliga mjukvarumiljöer. Därmed passar FR16 både för standardiserade produktionsprocesser och för kundanpassade robotautomatiseringslösningar.
Öppen mjukvaruarkitektur för utvecklare
Förutom traditionella industriella applikationer passar FAIRINO FR16 IP65 även väl för kundanpassade integrations- och utvecklingsprojekt. Program kan skapas med teach pendant, webbläsarbaserad WebApp, grafiska programmeringsverktyg eller skriptbaserad programmering. För avancerad anpassning finns SDK:er för Python, C++ och C#. Systemet stöder även ROS och ROS2, vilket förenklar implementeringen av forskningsapplikationer, maskinseende och AI-projekt. Via TCP/IP-kommunikation, fältbussanslutning och öppna gränssnitt kan roboten integreras i befintliga mjukvaru- och automationsmiljöer. Det ger användarna stor flexibilitet för att möta specifika applikationskrav och framtida systemutbyggnader.
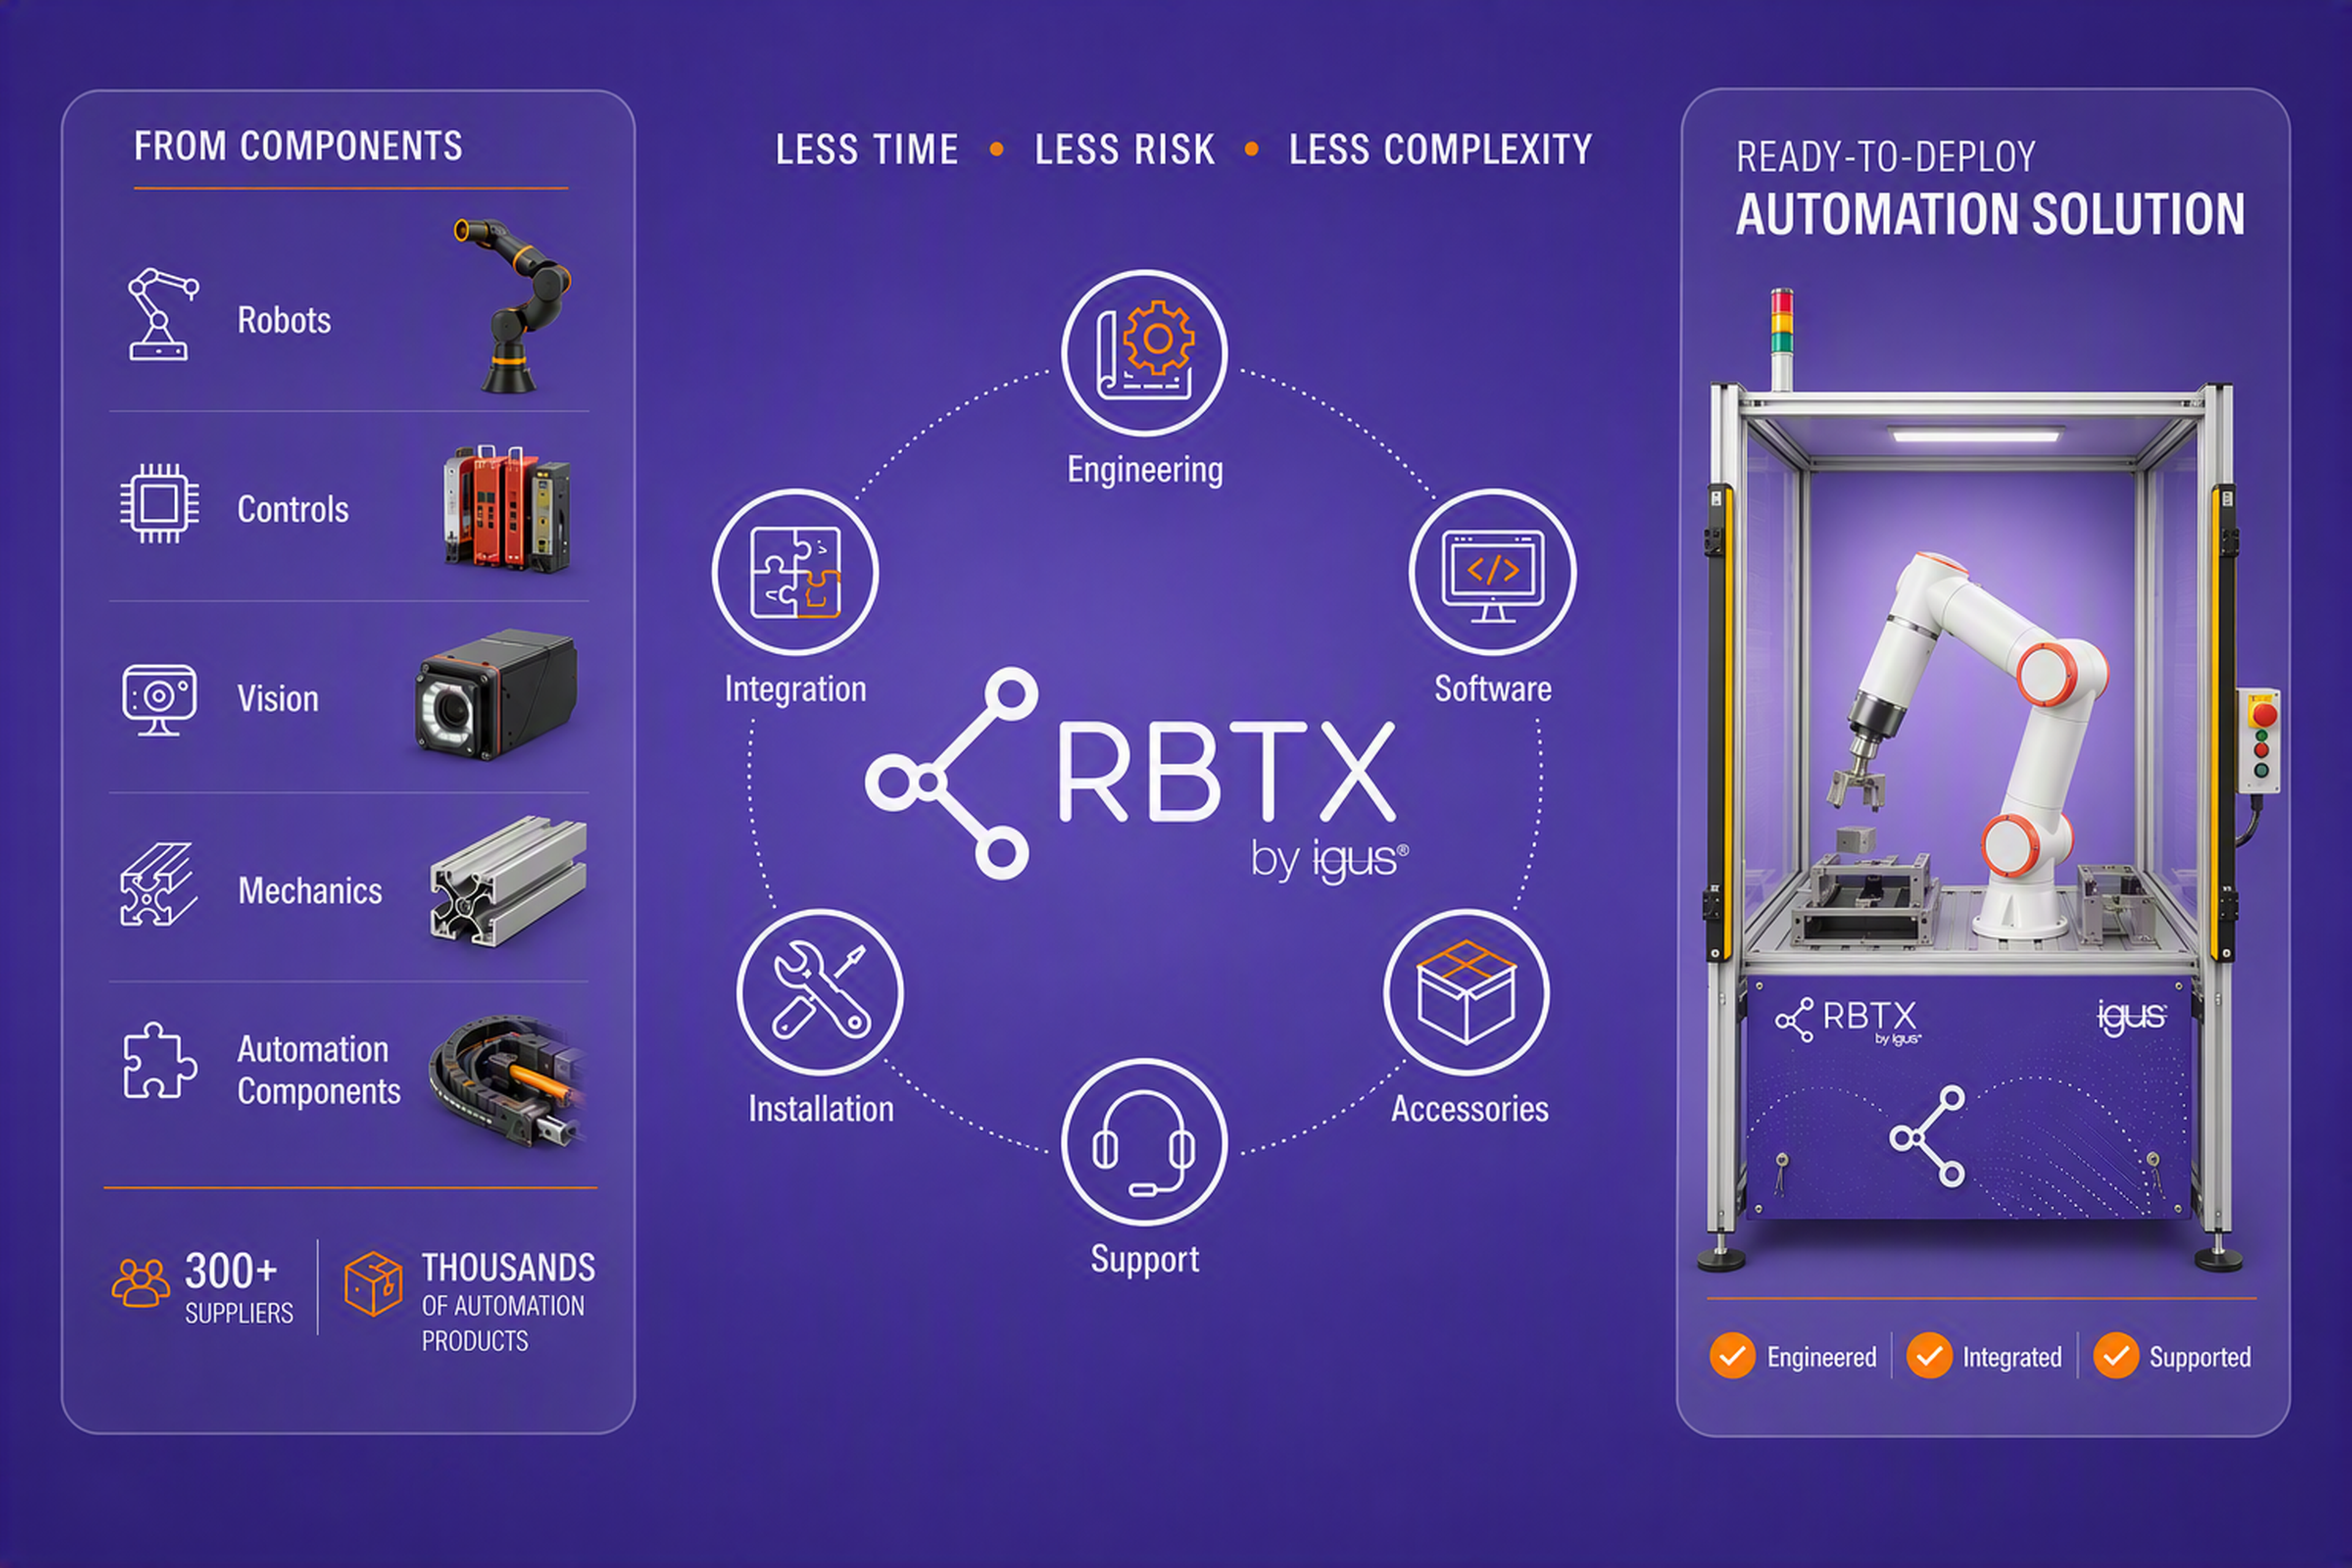
Från robot till komplett automationslösning med RBTX
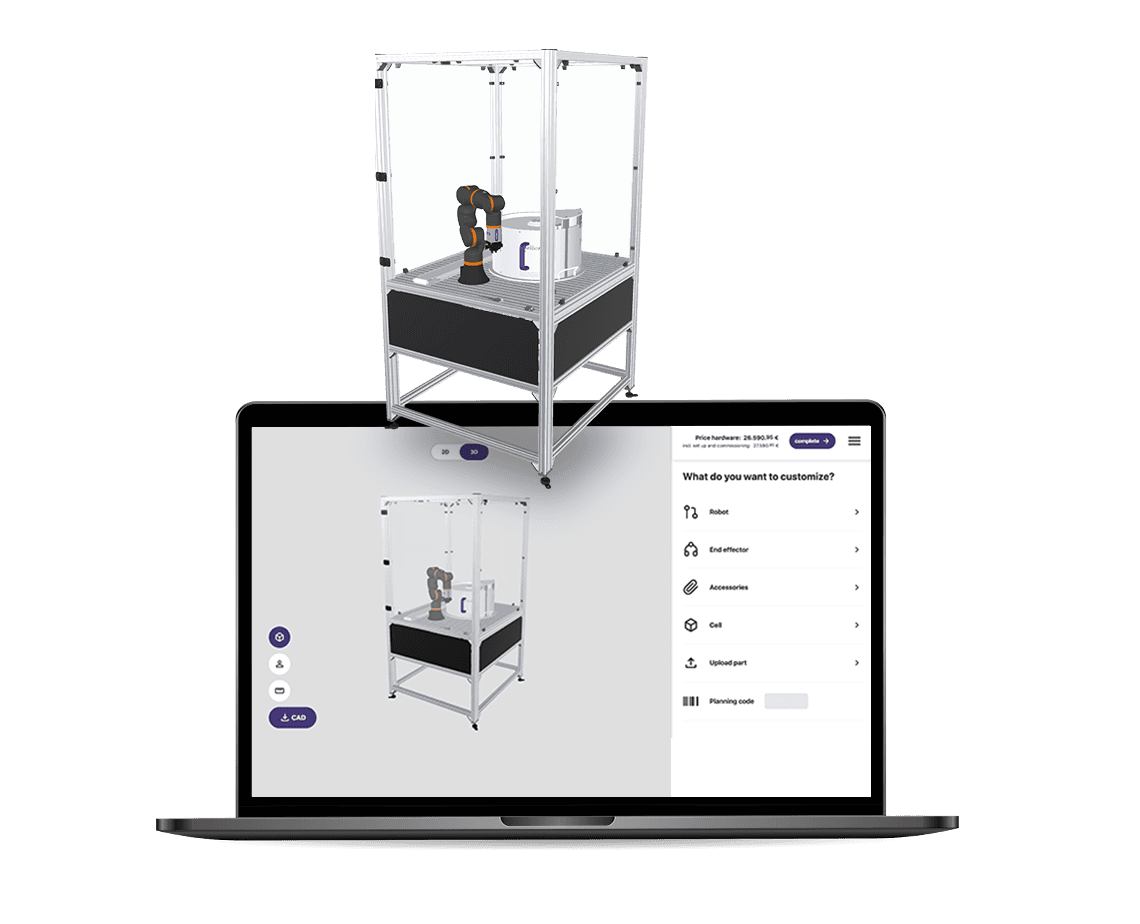
Med RBTX kan FAIRINO FR16 IP65 byggas ut till en komplett automationslösning. Förutom själva roboten finns kompatibla gripdon, maskinseende, kraftmomentgivare, säkerhetskomponenter, linjäraxlar och annat tillbehör. Det gör det möjligt att realisera applikationer för maskinbetjäning, montering, kvalitetskontroll, svetsning och materialhantering med komponenter som är fullt kompatibla med varandra. FR16:s öppna gränssnitt förenklar integrationen av ytterligare hårdvara och mjukvara. Användare kan välja lämpliga komponenter på ett ställe och bygga ut sin lösning steg för steg. Resultatet är att en enskild cobot blir en skalbar automationslösning som flexibelt kan anpassas till nya processer, arbetsstycken och automatiseringskrav.
Solutions using this product
Book a free video call with our experts