 1 / 3
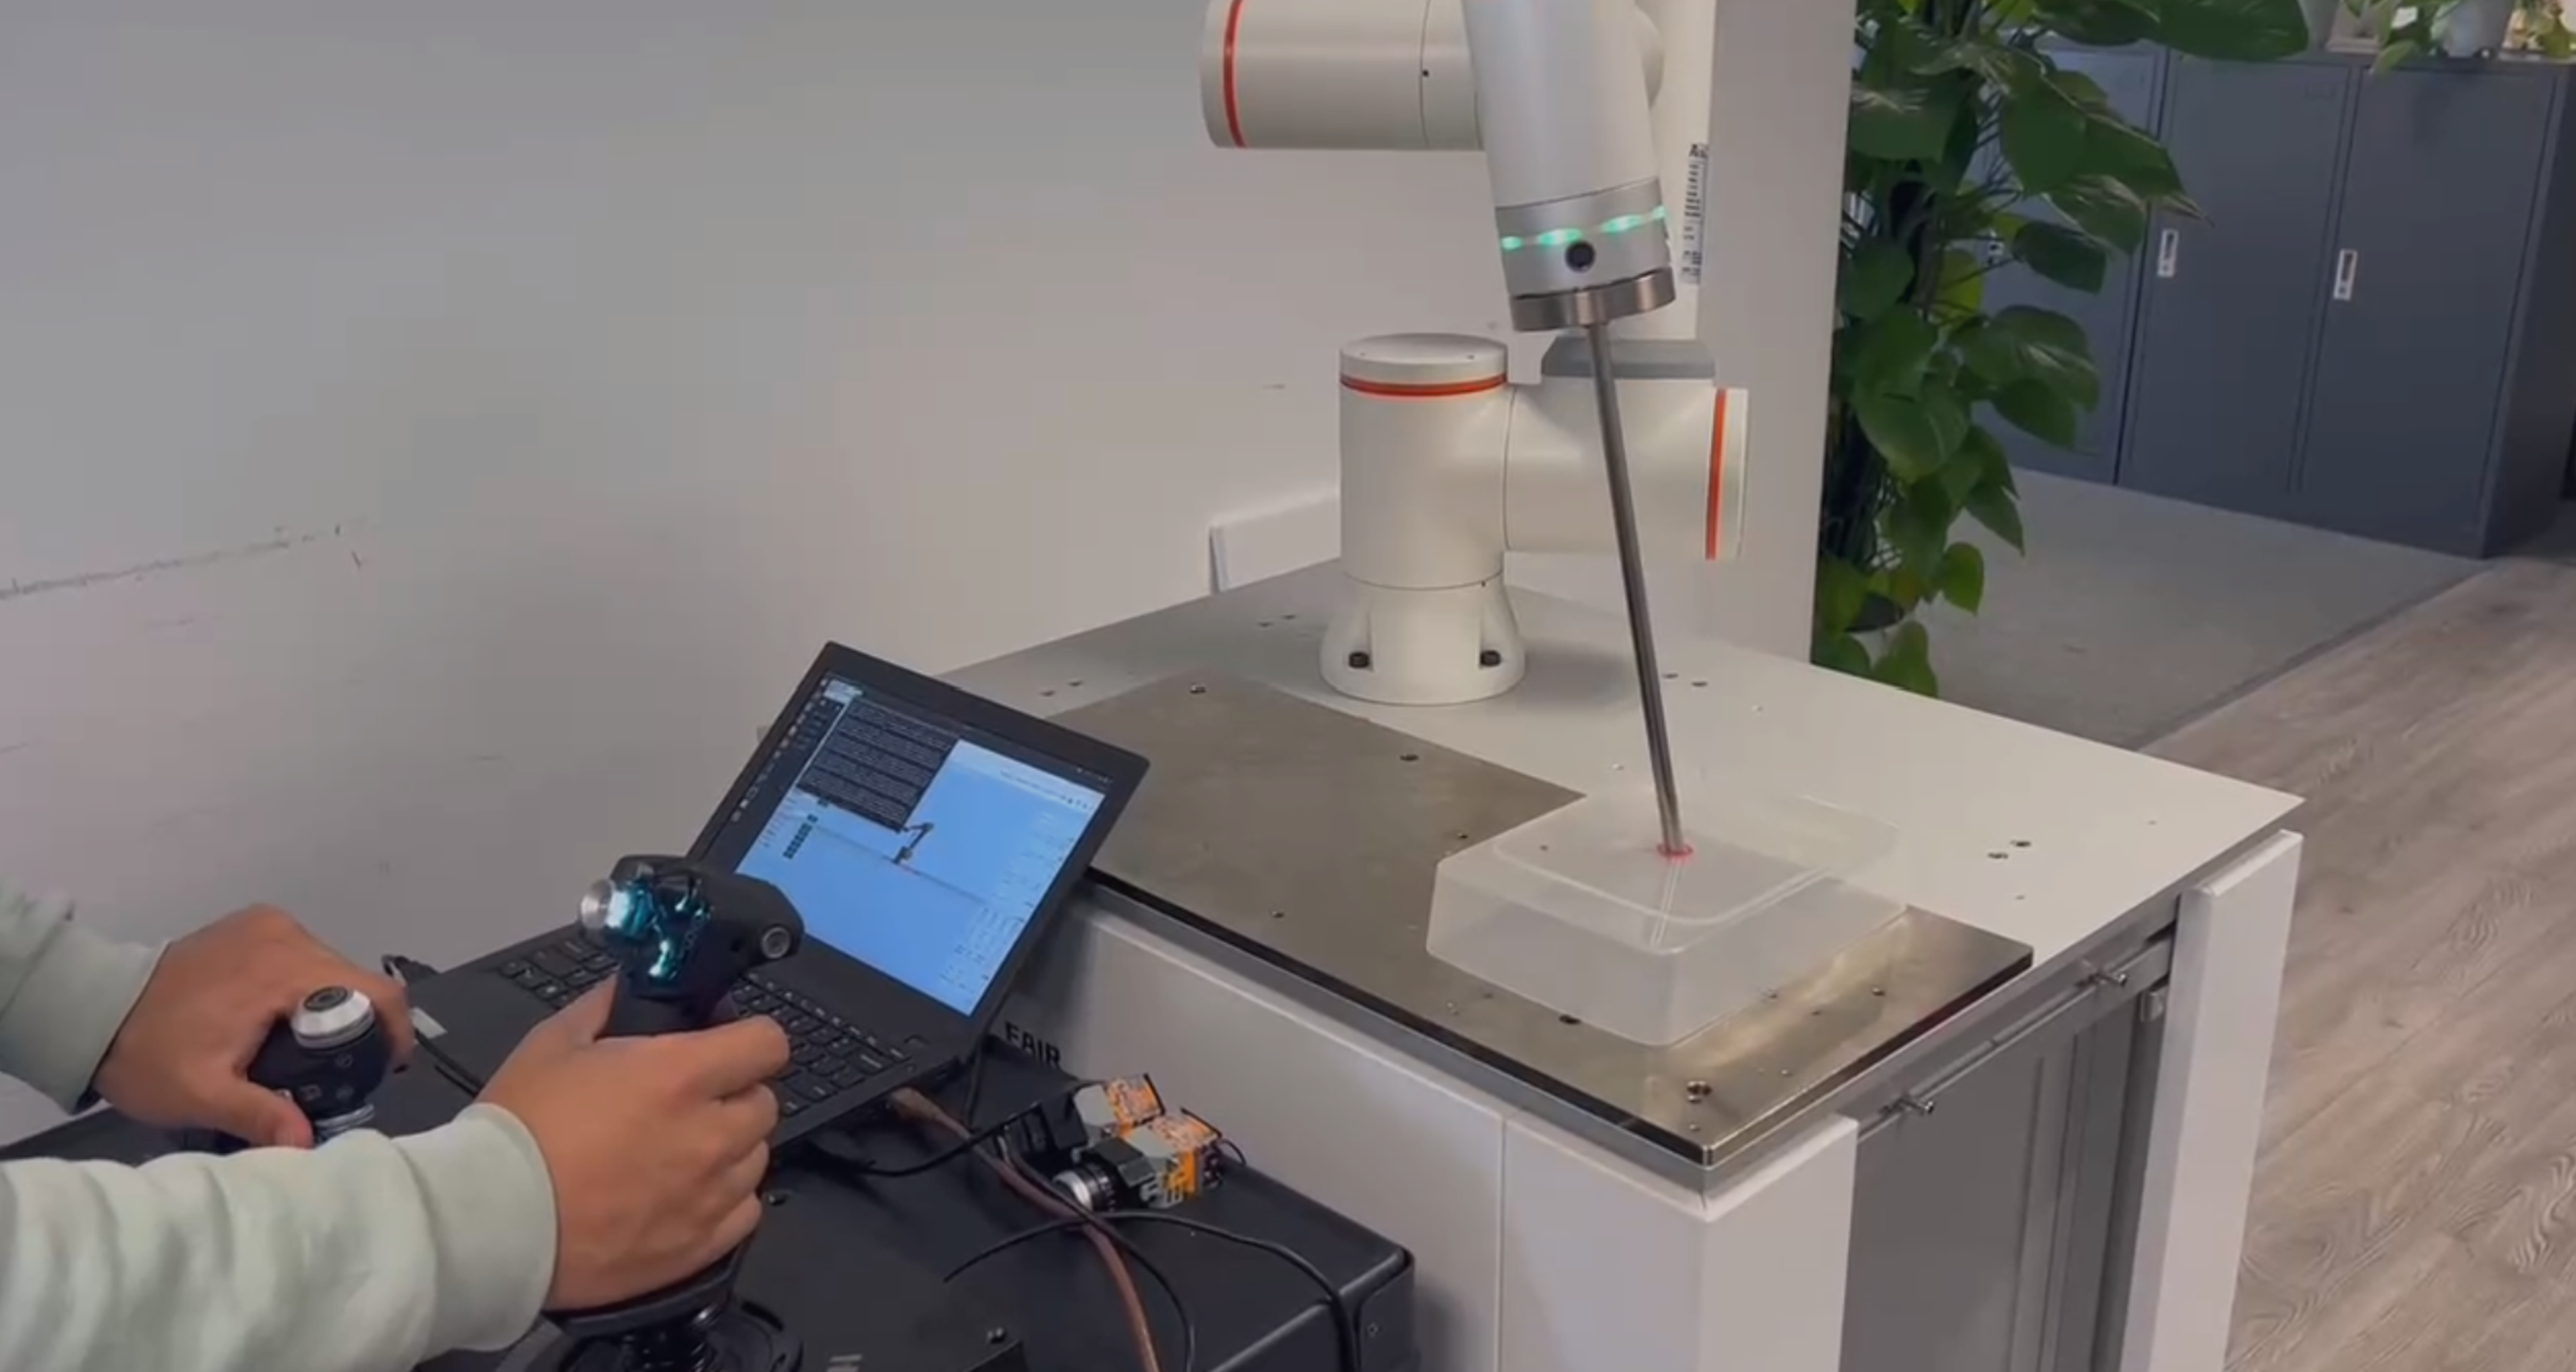
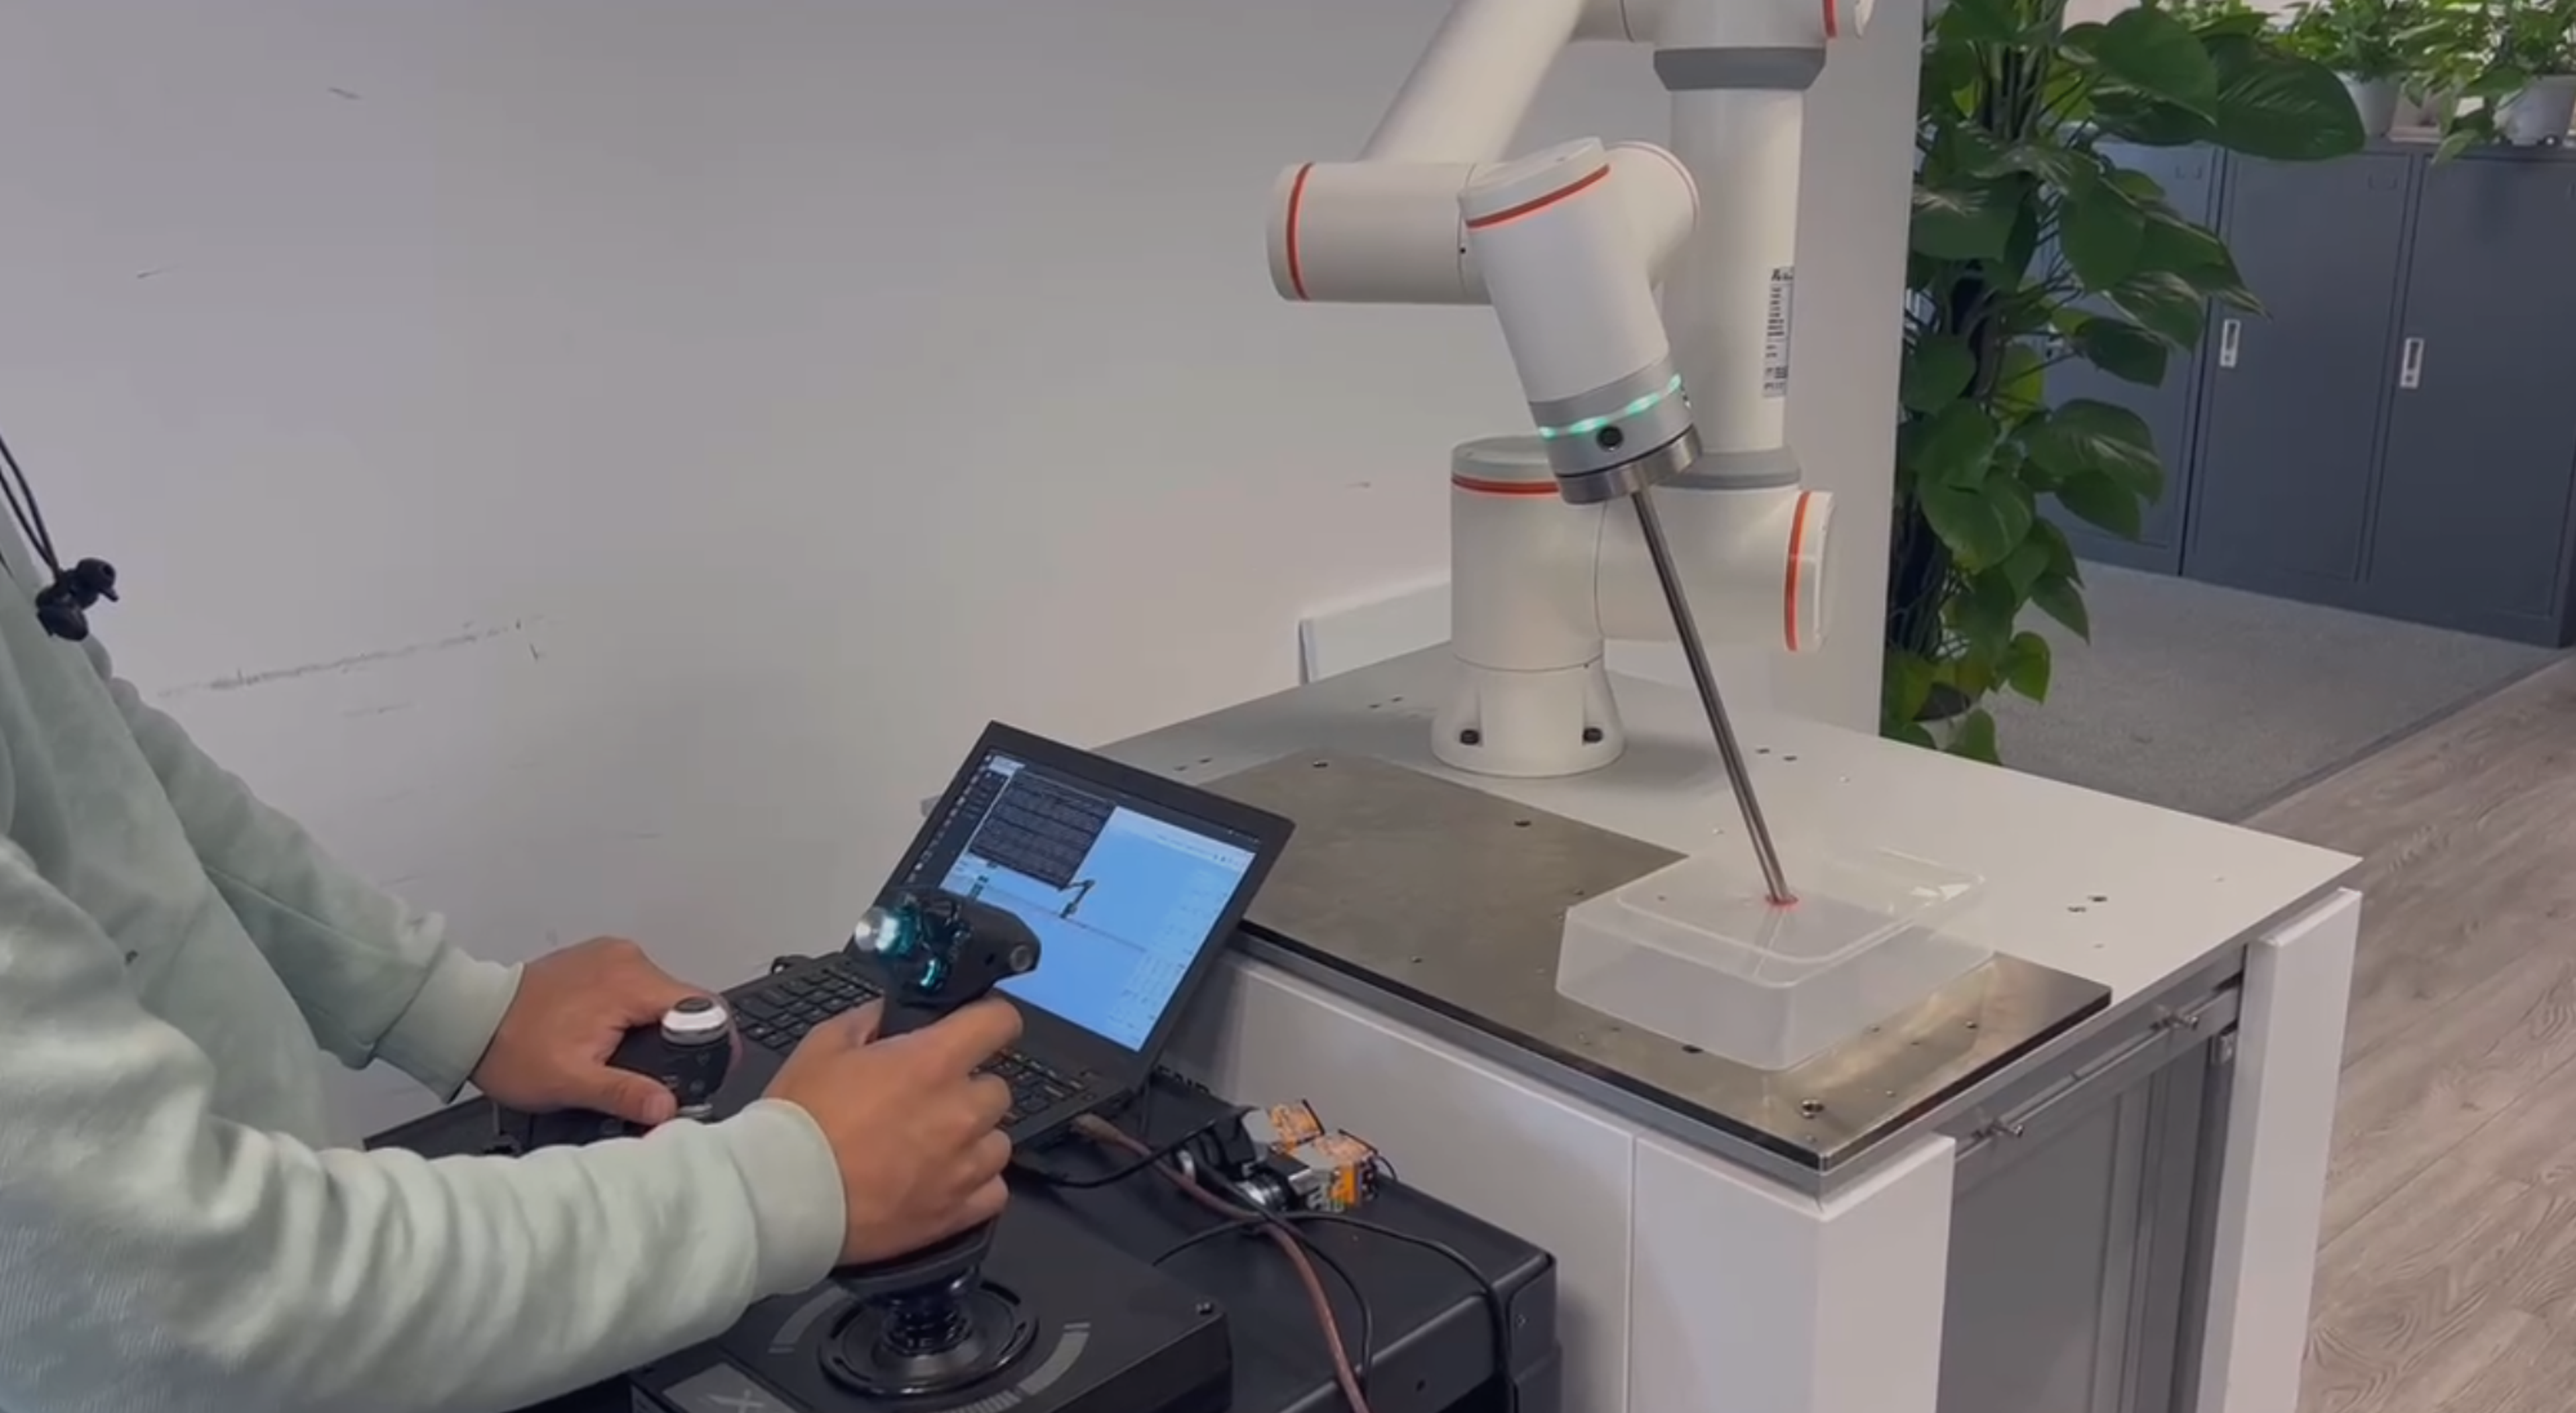
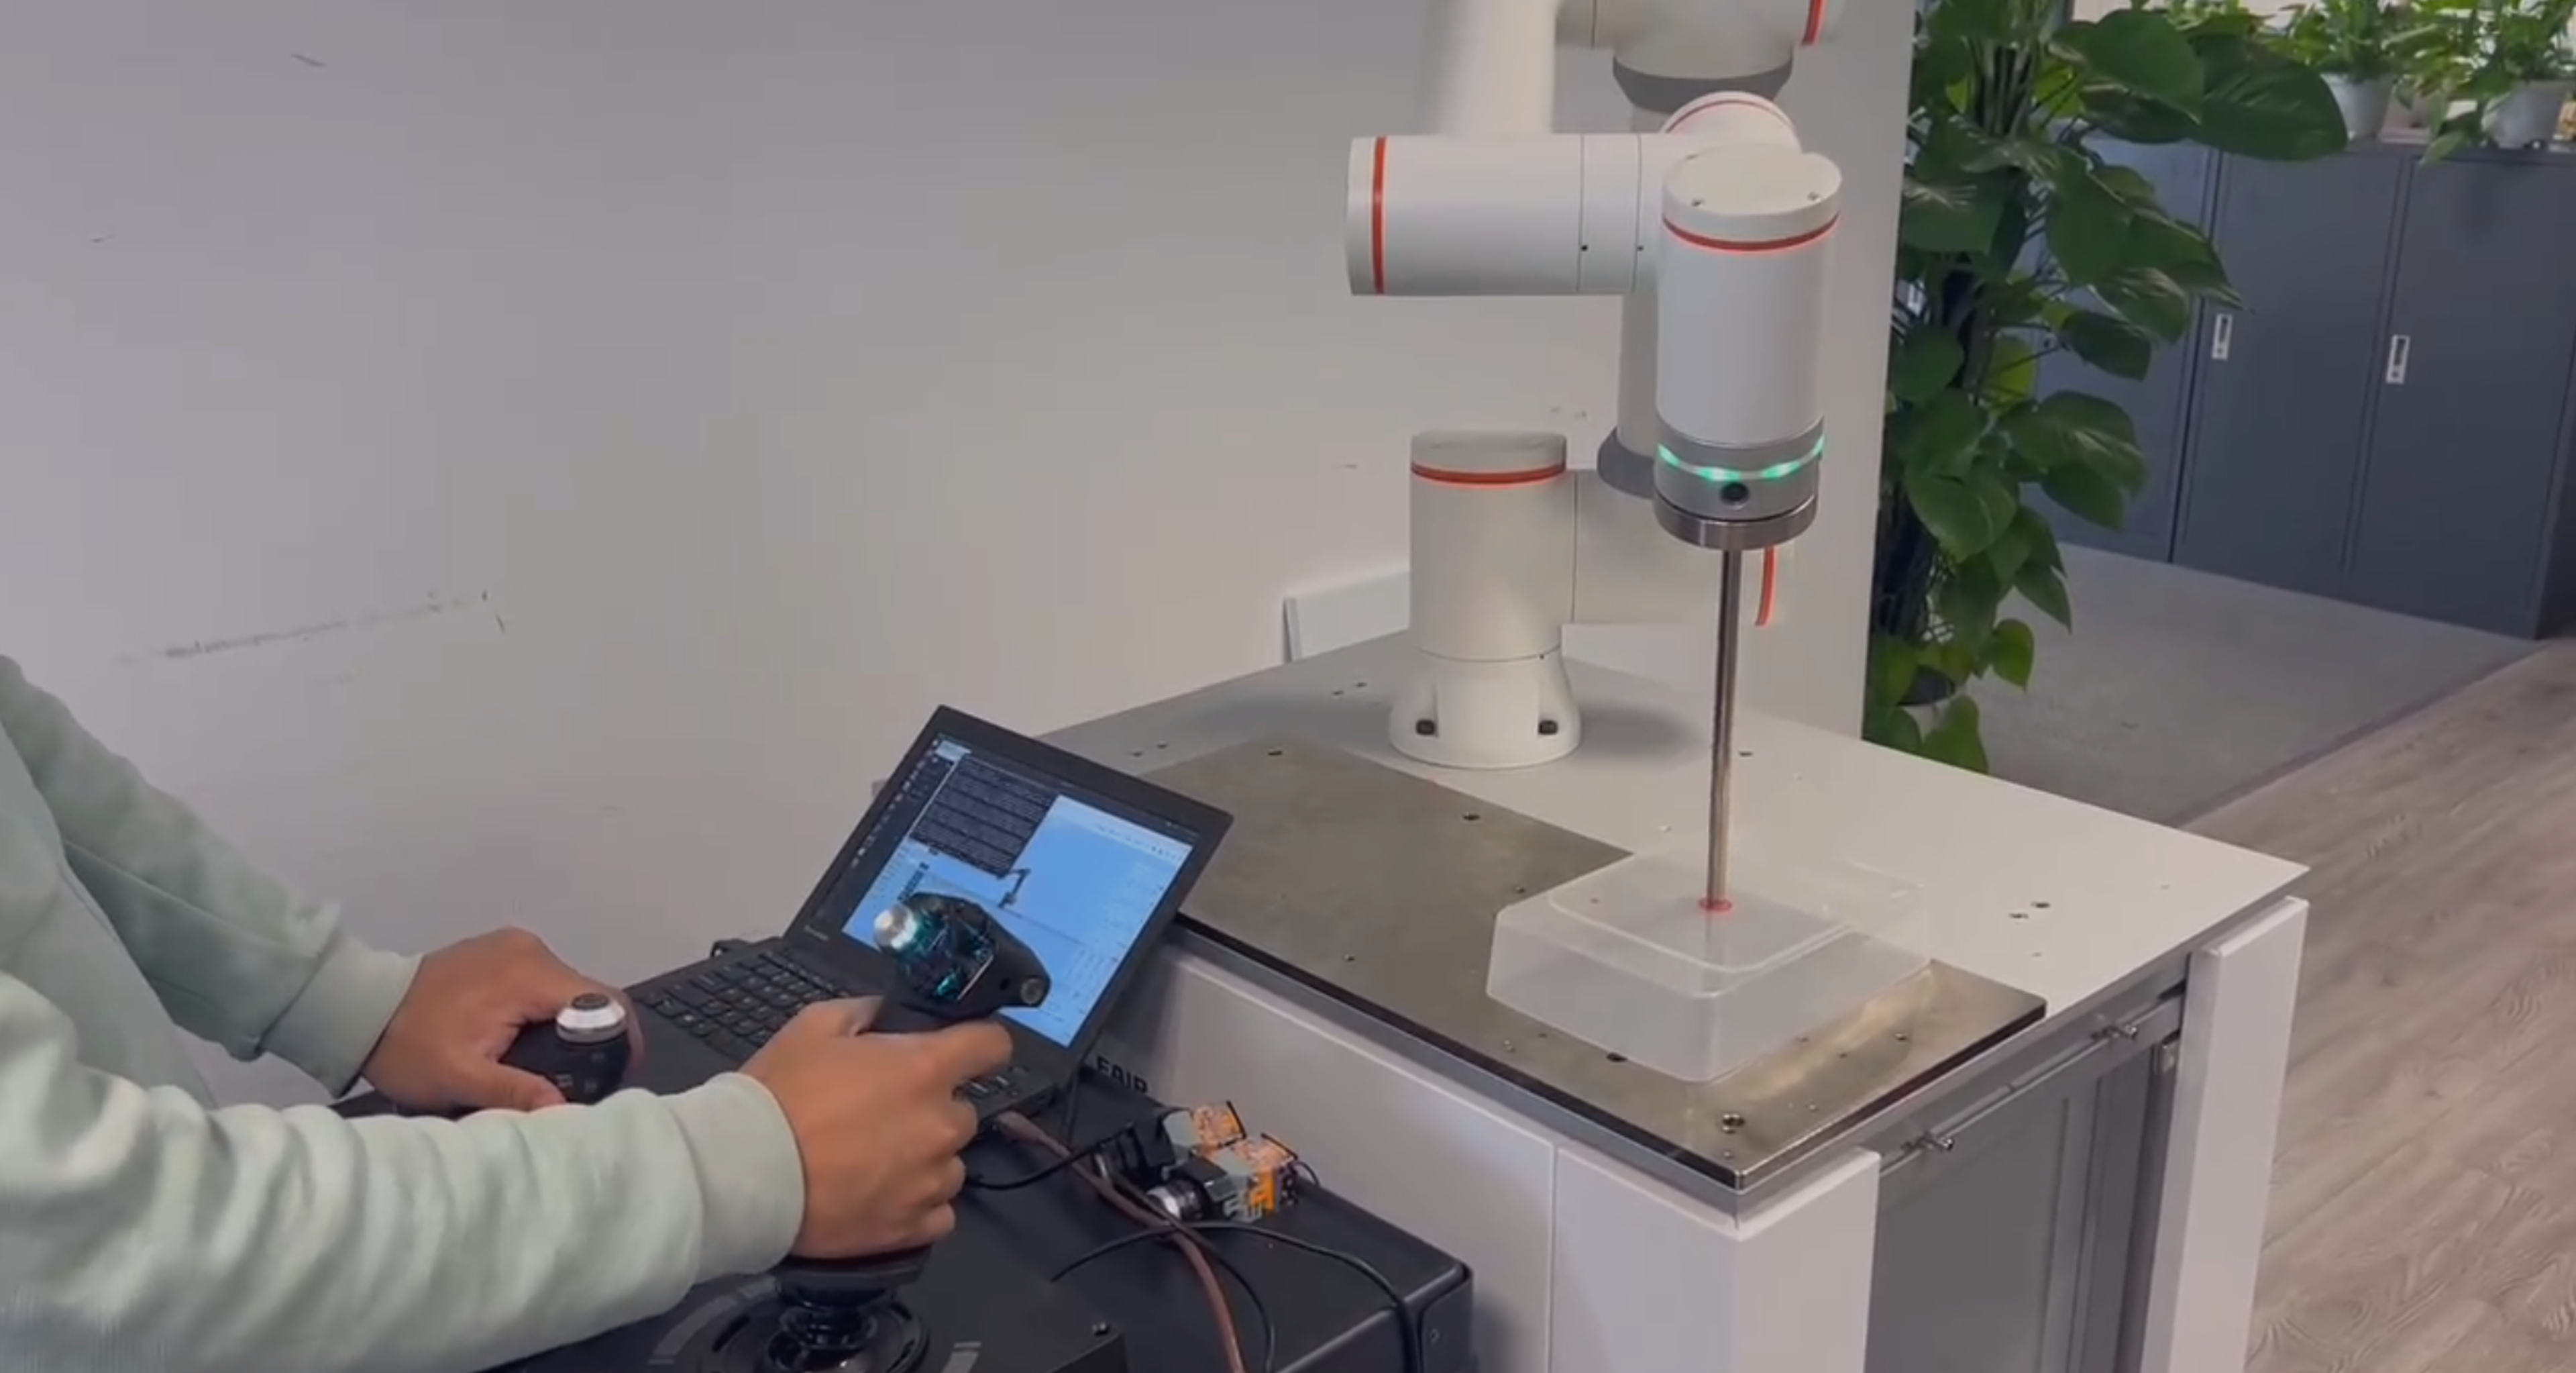
Demonstration av handstick-styrning för robotkirurgi med Fairino FR3


Hardware Price:
DOF
6
Repeterbarhet
0,02
mm
Maximal räckvidd
622
mm
Fairino FR3: precision i simulering av robotkirurgi
Roboten Fairino FR3 visar kirurgisk precision via ett handstick-gränssnitt som simulerar robotkirurgiska scenarier i realtid. Den intuitiva handsticken gör att operatören kan styra robotens rörelser med hög noggrannhet och snabb respons, vilket ger stabil och darrfri styrning vid känsliga moment som snitt eller suturering. Uppställningen visar hur robotassistans kan förbättra stabilitet, precision och ergonomi vid minimalinvasiva ingrepp. Genom att kombinera mänsklig expertis med avancerad robotteknik belyser applikationen potentialen för bättre kirurgiska resultat och ökad patientsäkerhet.
Vad är applikationen?
Systemet simulerar robotassisterade kirurgiska uppgifter och ger precis styrning vid minimalinvasiva ingrepp inom vård och medicinsk utbildning.
Vilka fördelar har lösningen?
Förbättrad precision: minskar darrningar och ger stabila kirurgiska rörelser.
Intuitiv interaktion: handstick-gränssnittet ger operatören sömlös kontroll.
Förbättrad ergonomi: stödjer känsliga moment med minskad fysisk belastning.
Vilka fördelar har roboten?
Fairino FR3 utmärker sig i medicinska applikationer genom:
Snabb reglering: anpassning i realtid säkerställer exakt utförande.
Flexibilitet i flera axlar: hanterar komplexa kirurgiska rörelser i flera dimensioner.
Säkerhet och tillförlitlighet: konstruerad för uppgifter med höga krav på noggrannhet och minimal risk för fel.
Bättre kirurgiska tekniker med robotassistans
Fairino FR3:s handstick-gränssnitt visar hur precisionsrobotik kan förbättra kirurgiska resultat och samtidigt minimera risker. Genom att simulera scenarier i realtid belyser applikationen vikten av människa-maskin-samarbete för att utveckla minimalinvasiva medicinska ingrepp och banar väg för ökad effektivitet och patientsäkerhet i vården.
1 Component