 1 / 3
Laserbox för pick and place


Hardware Price:
DOF
5
Characteristic
No lubrication
construction
DIY
Automatisering av pick and place med ledad robotarm: precision vid laserscanning
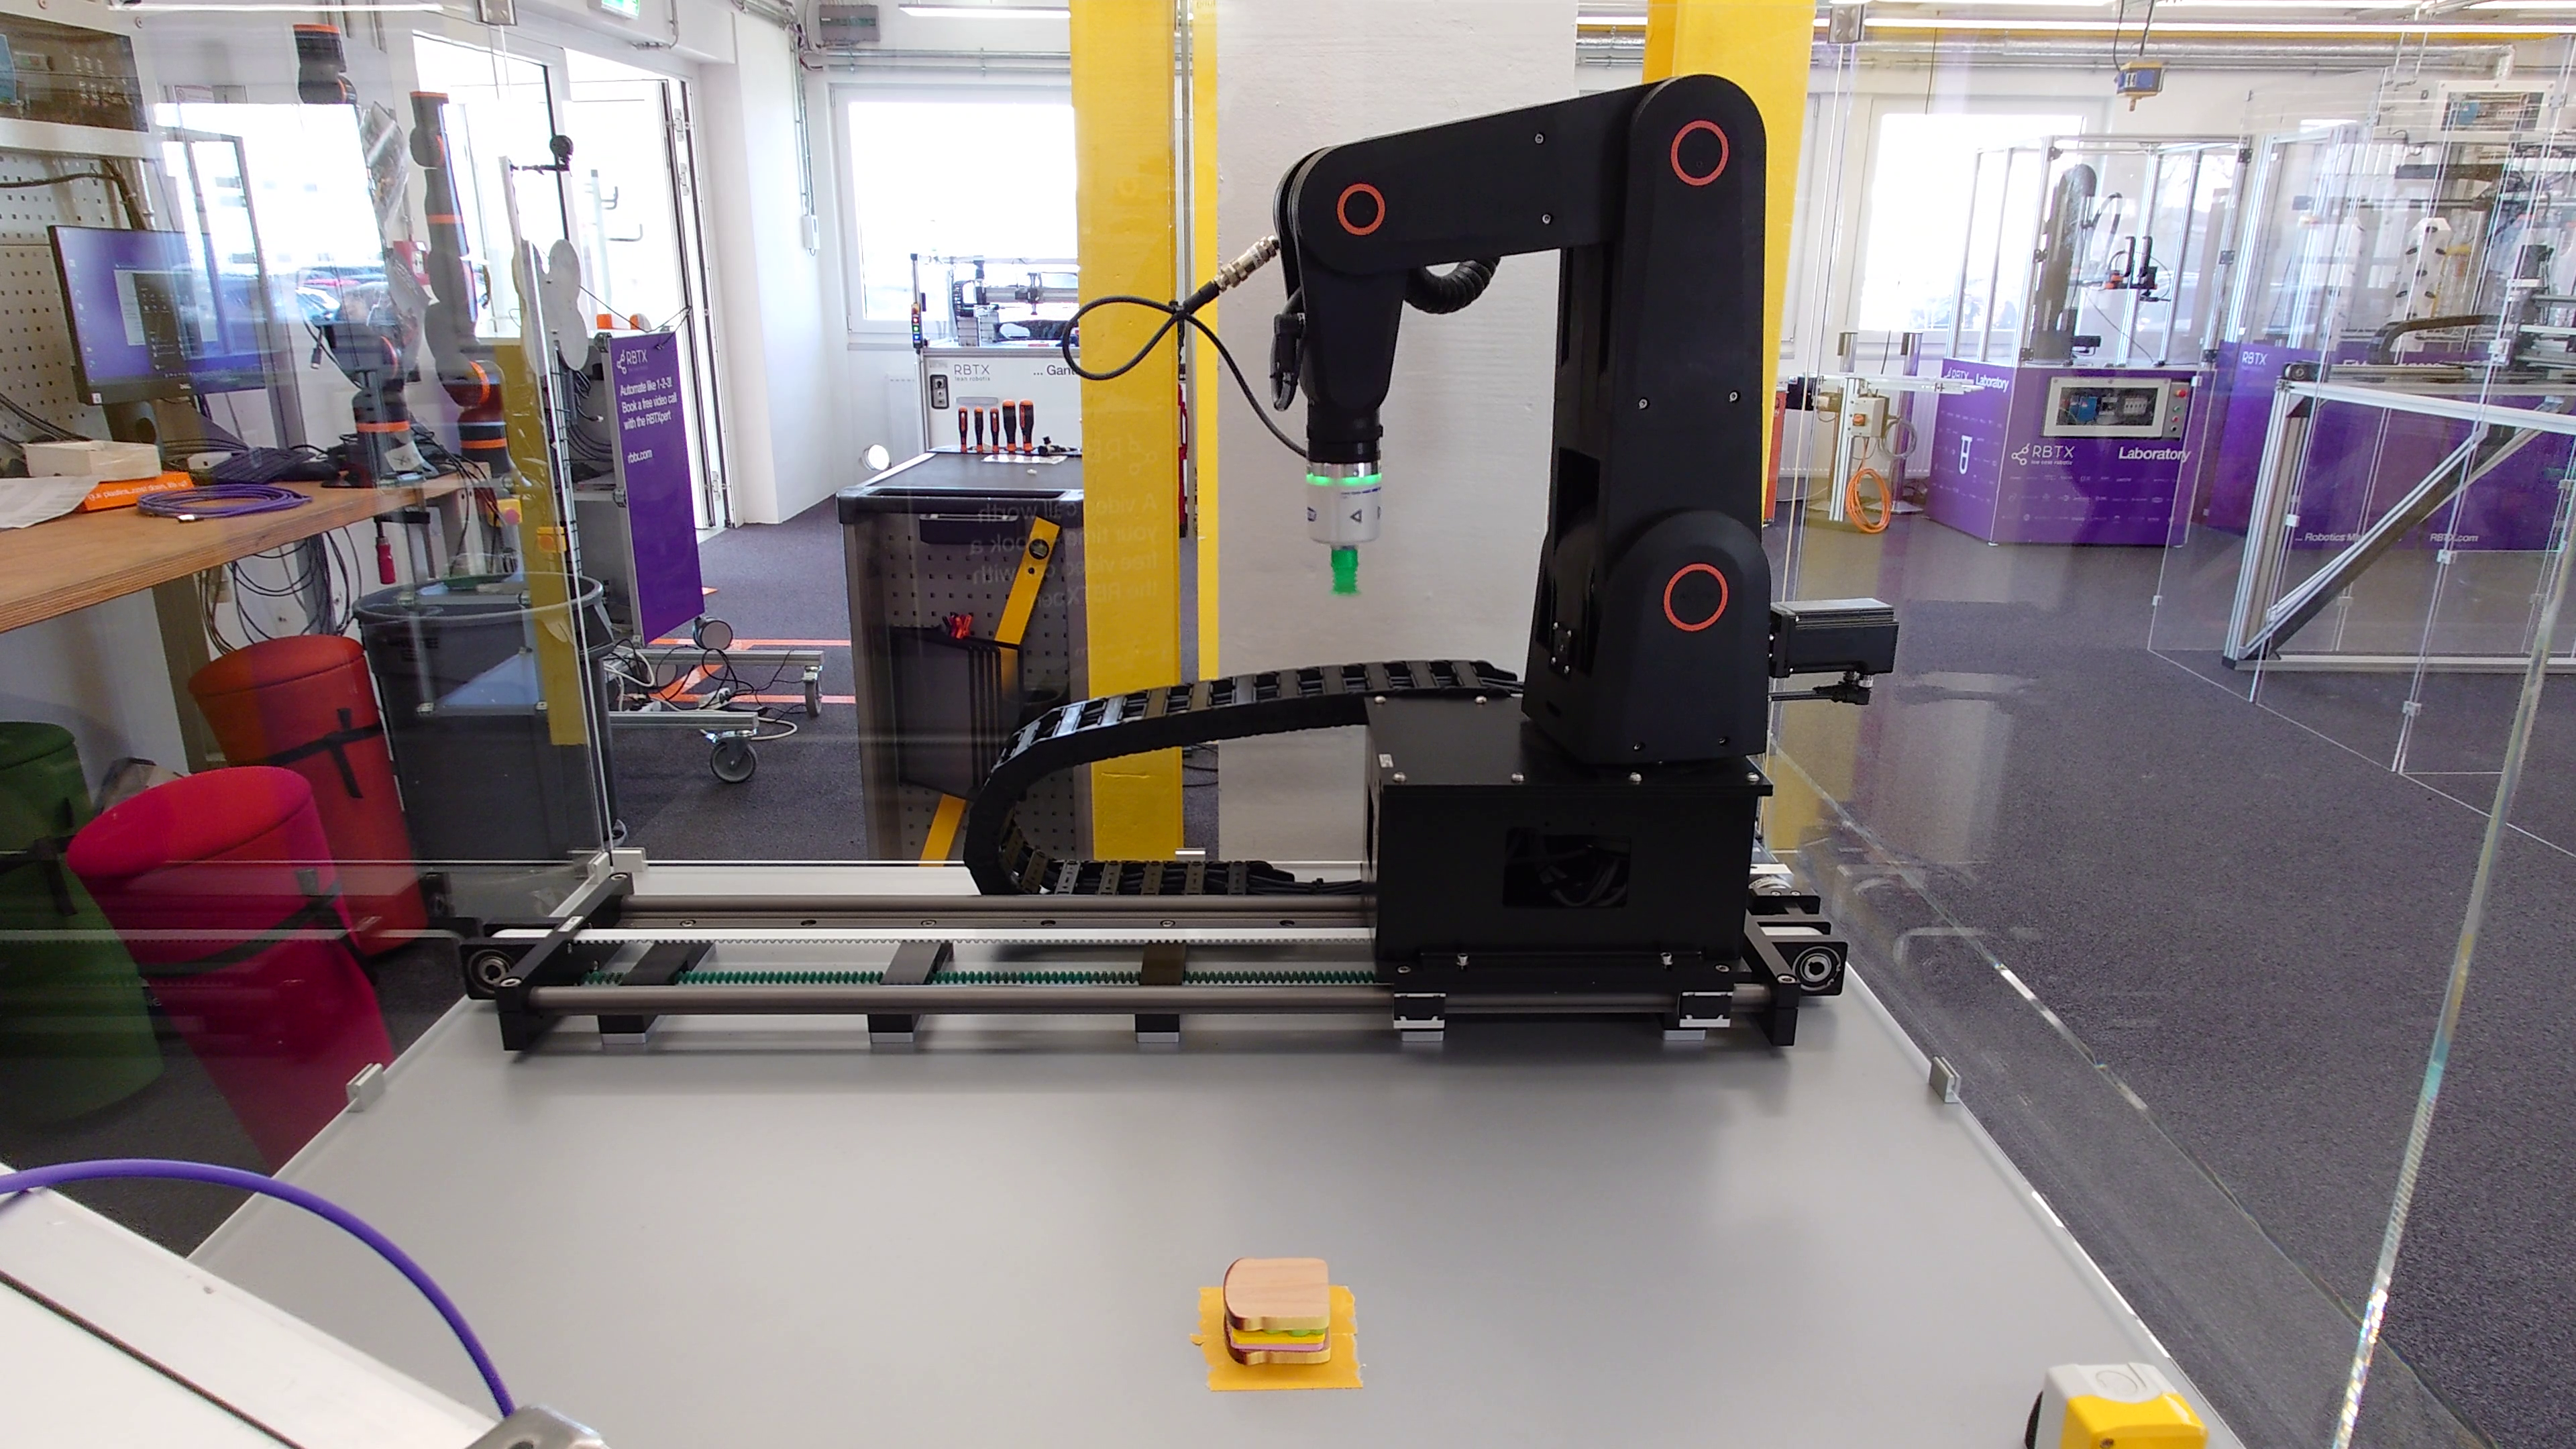
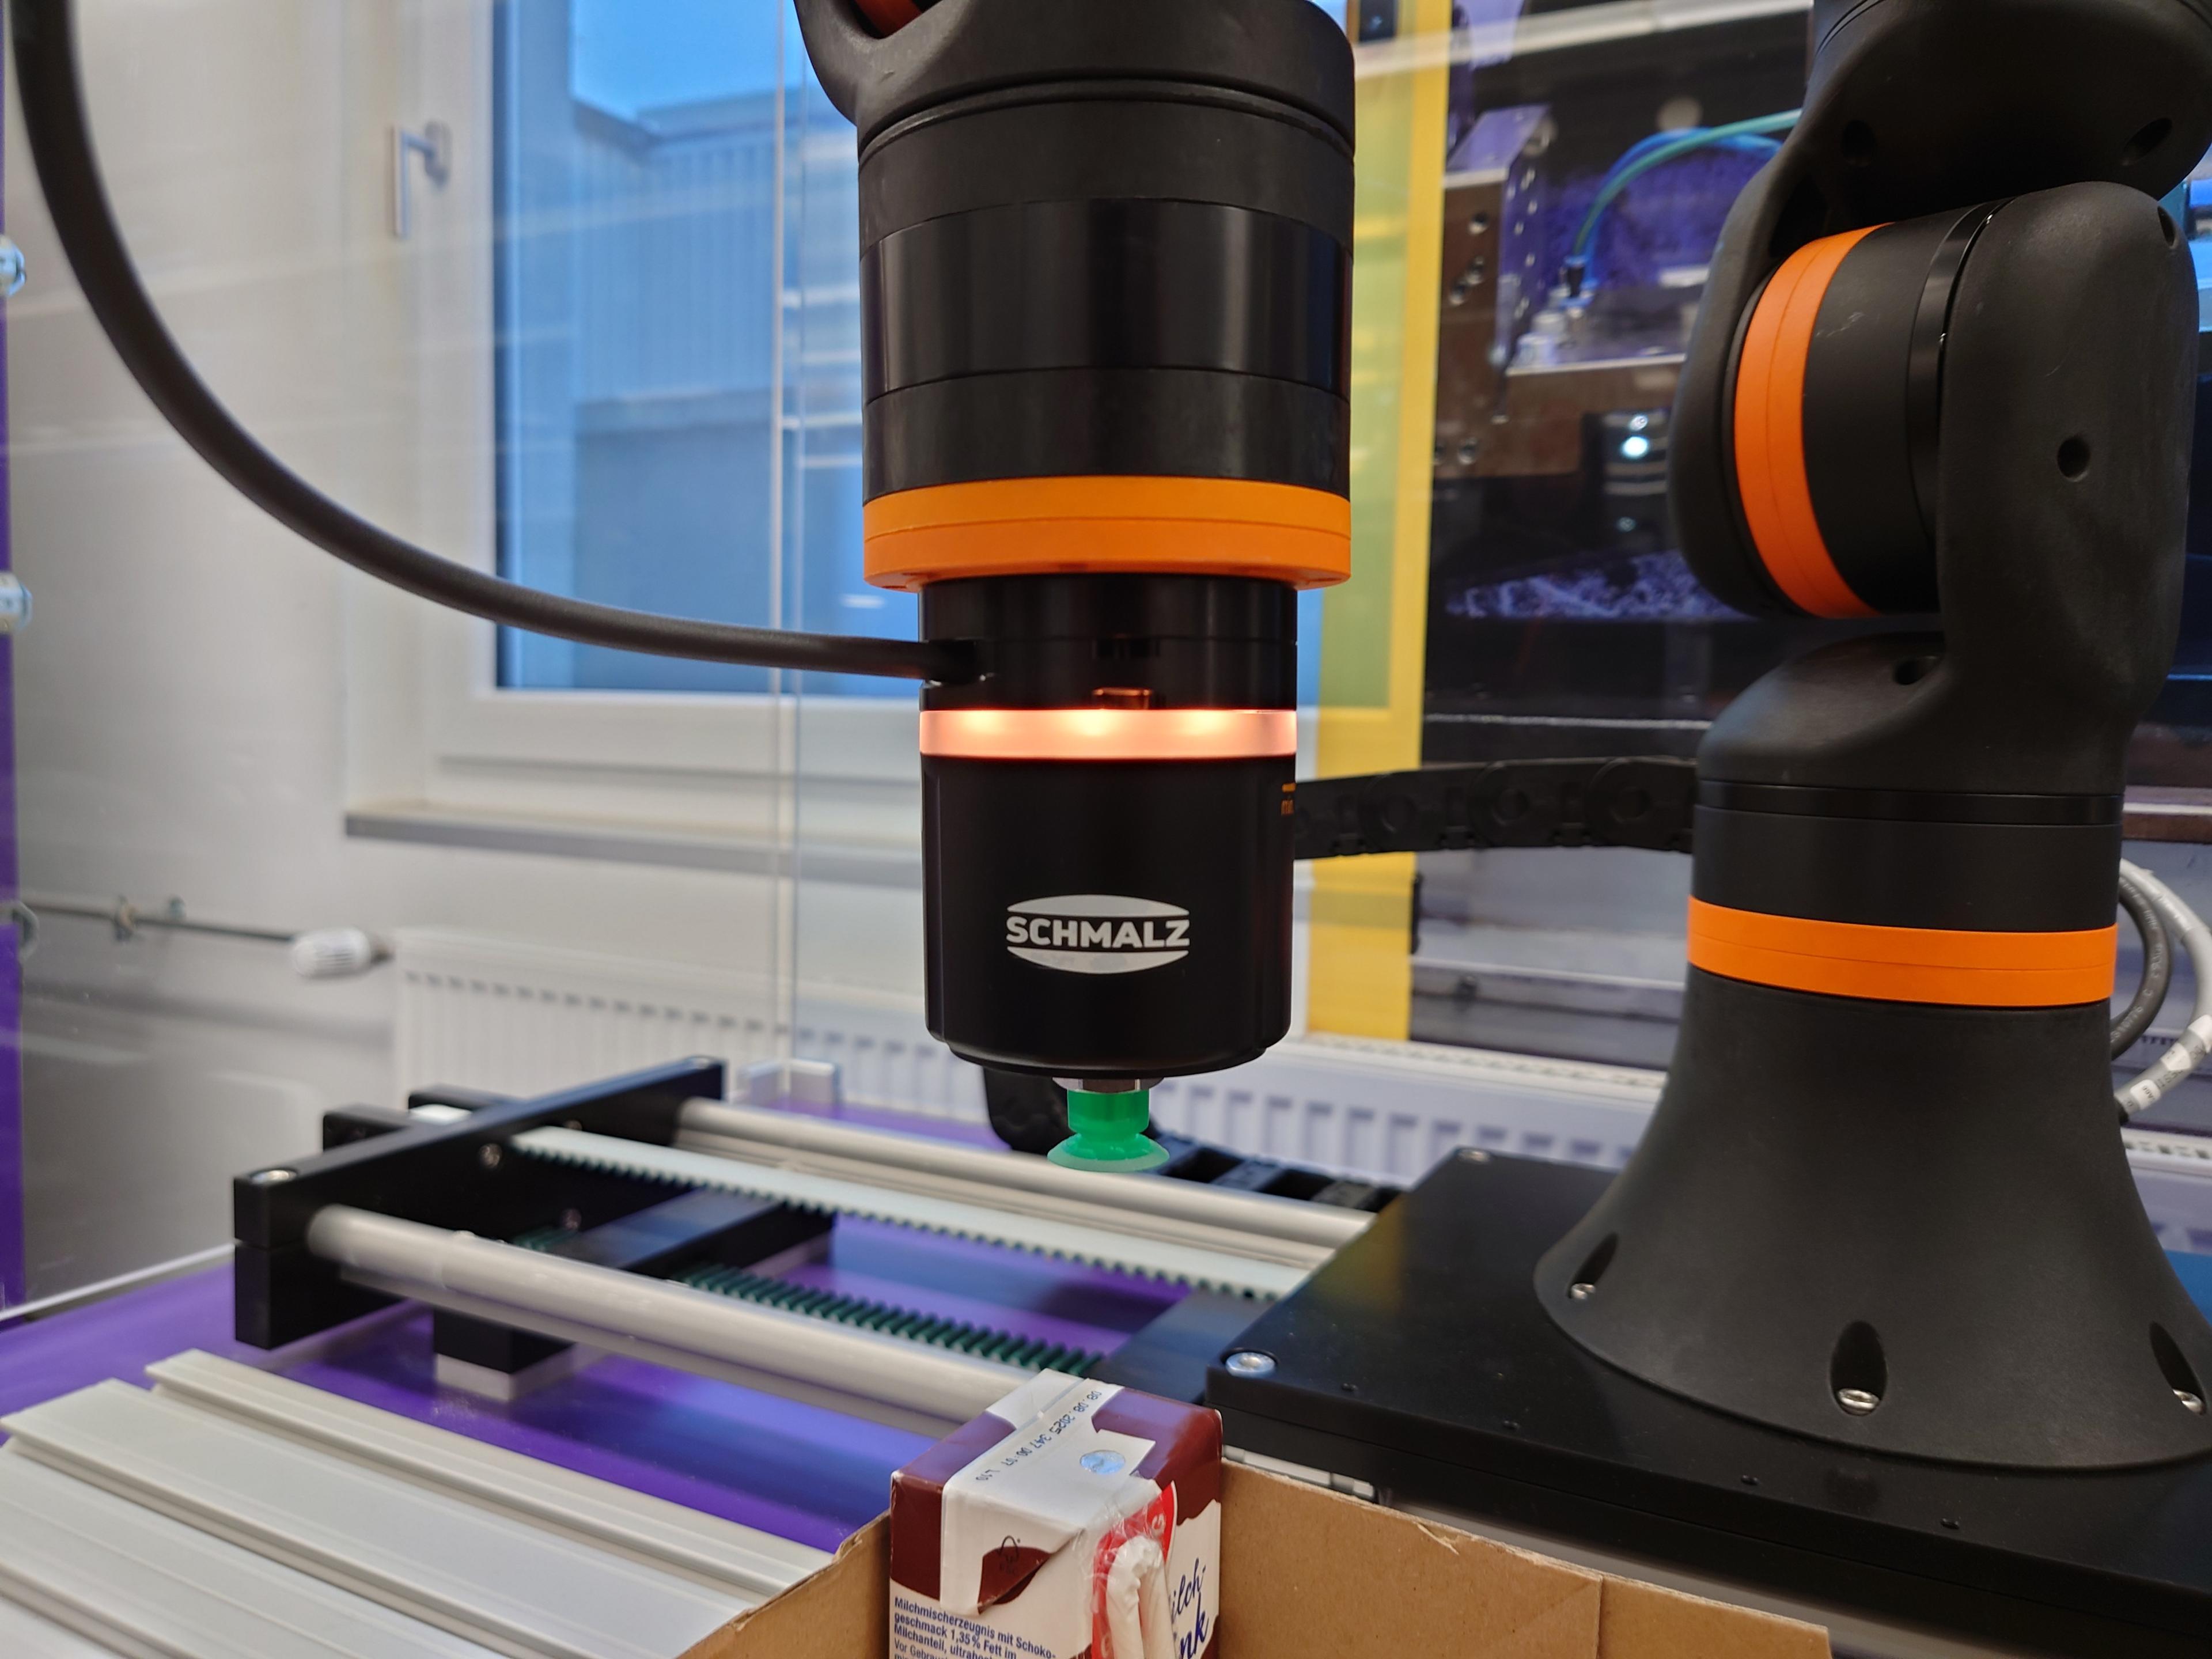
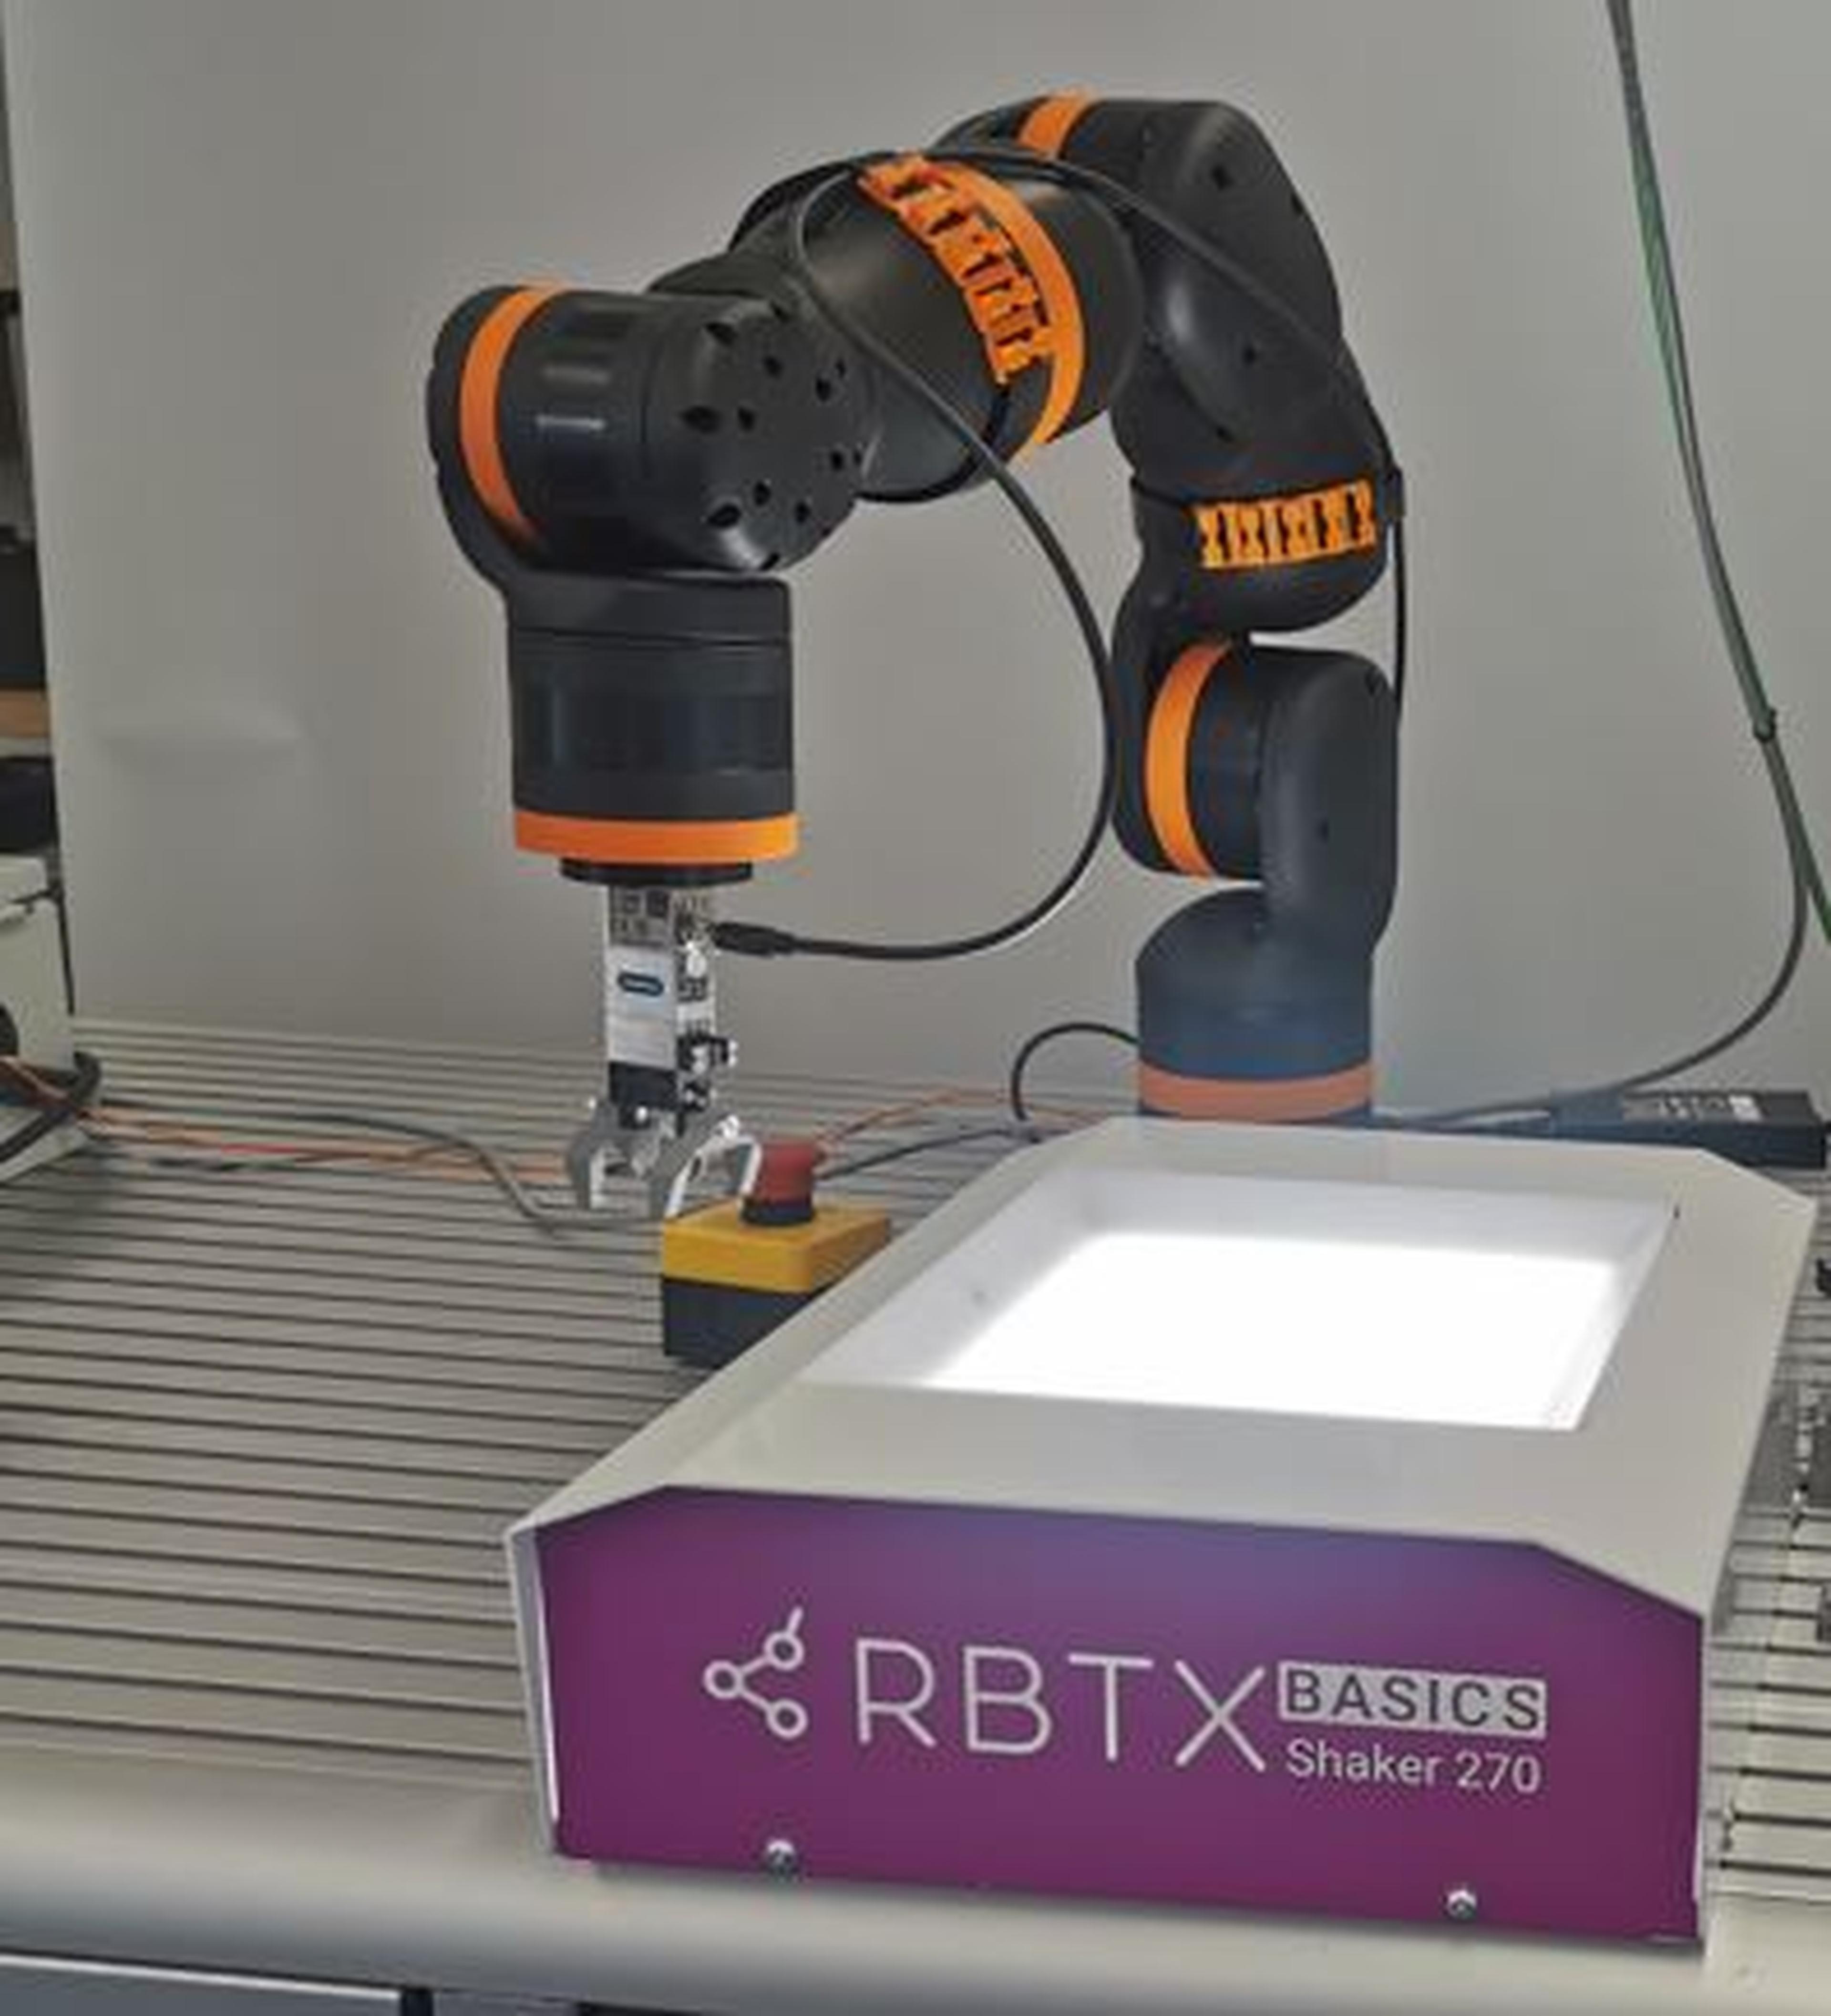
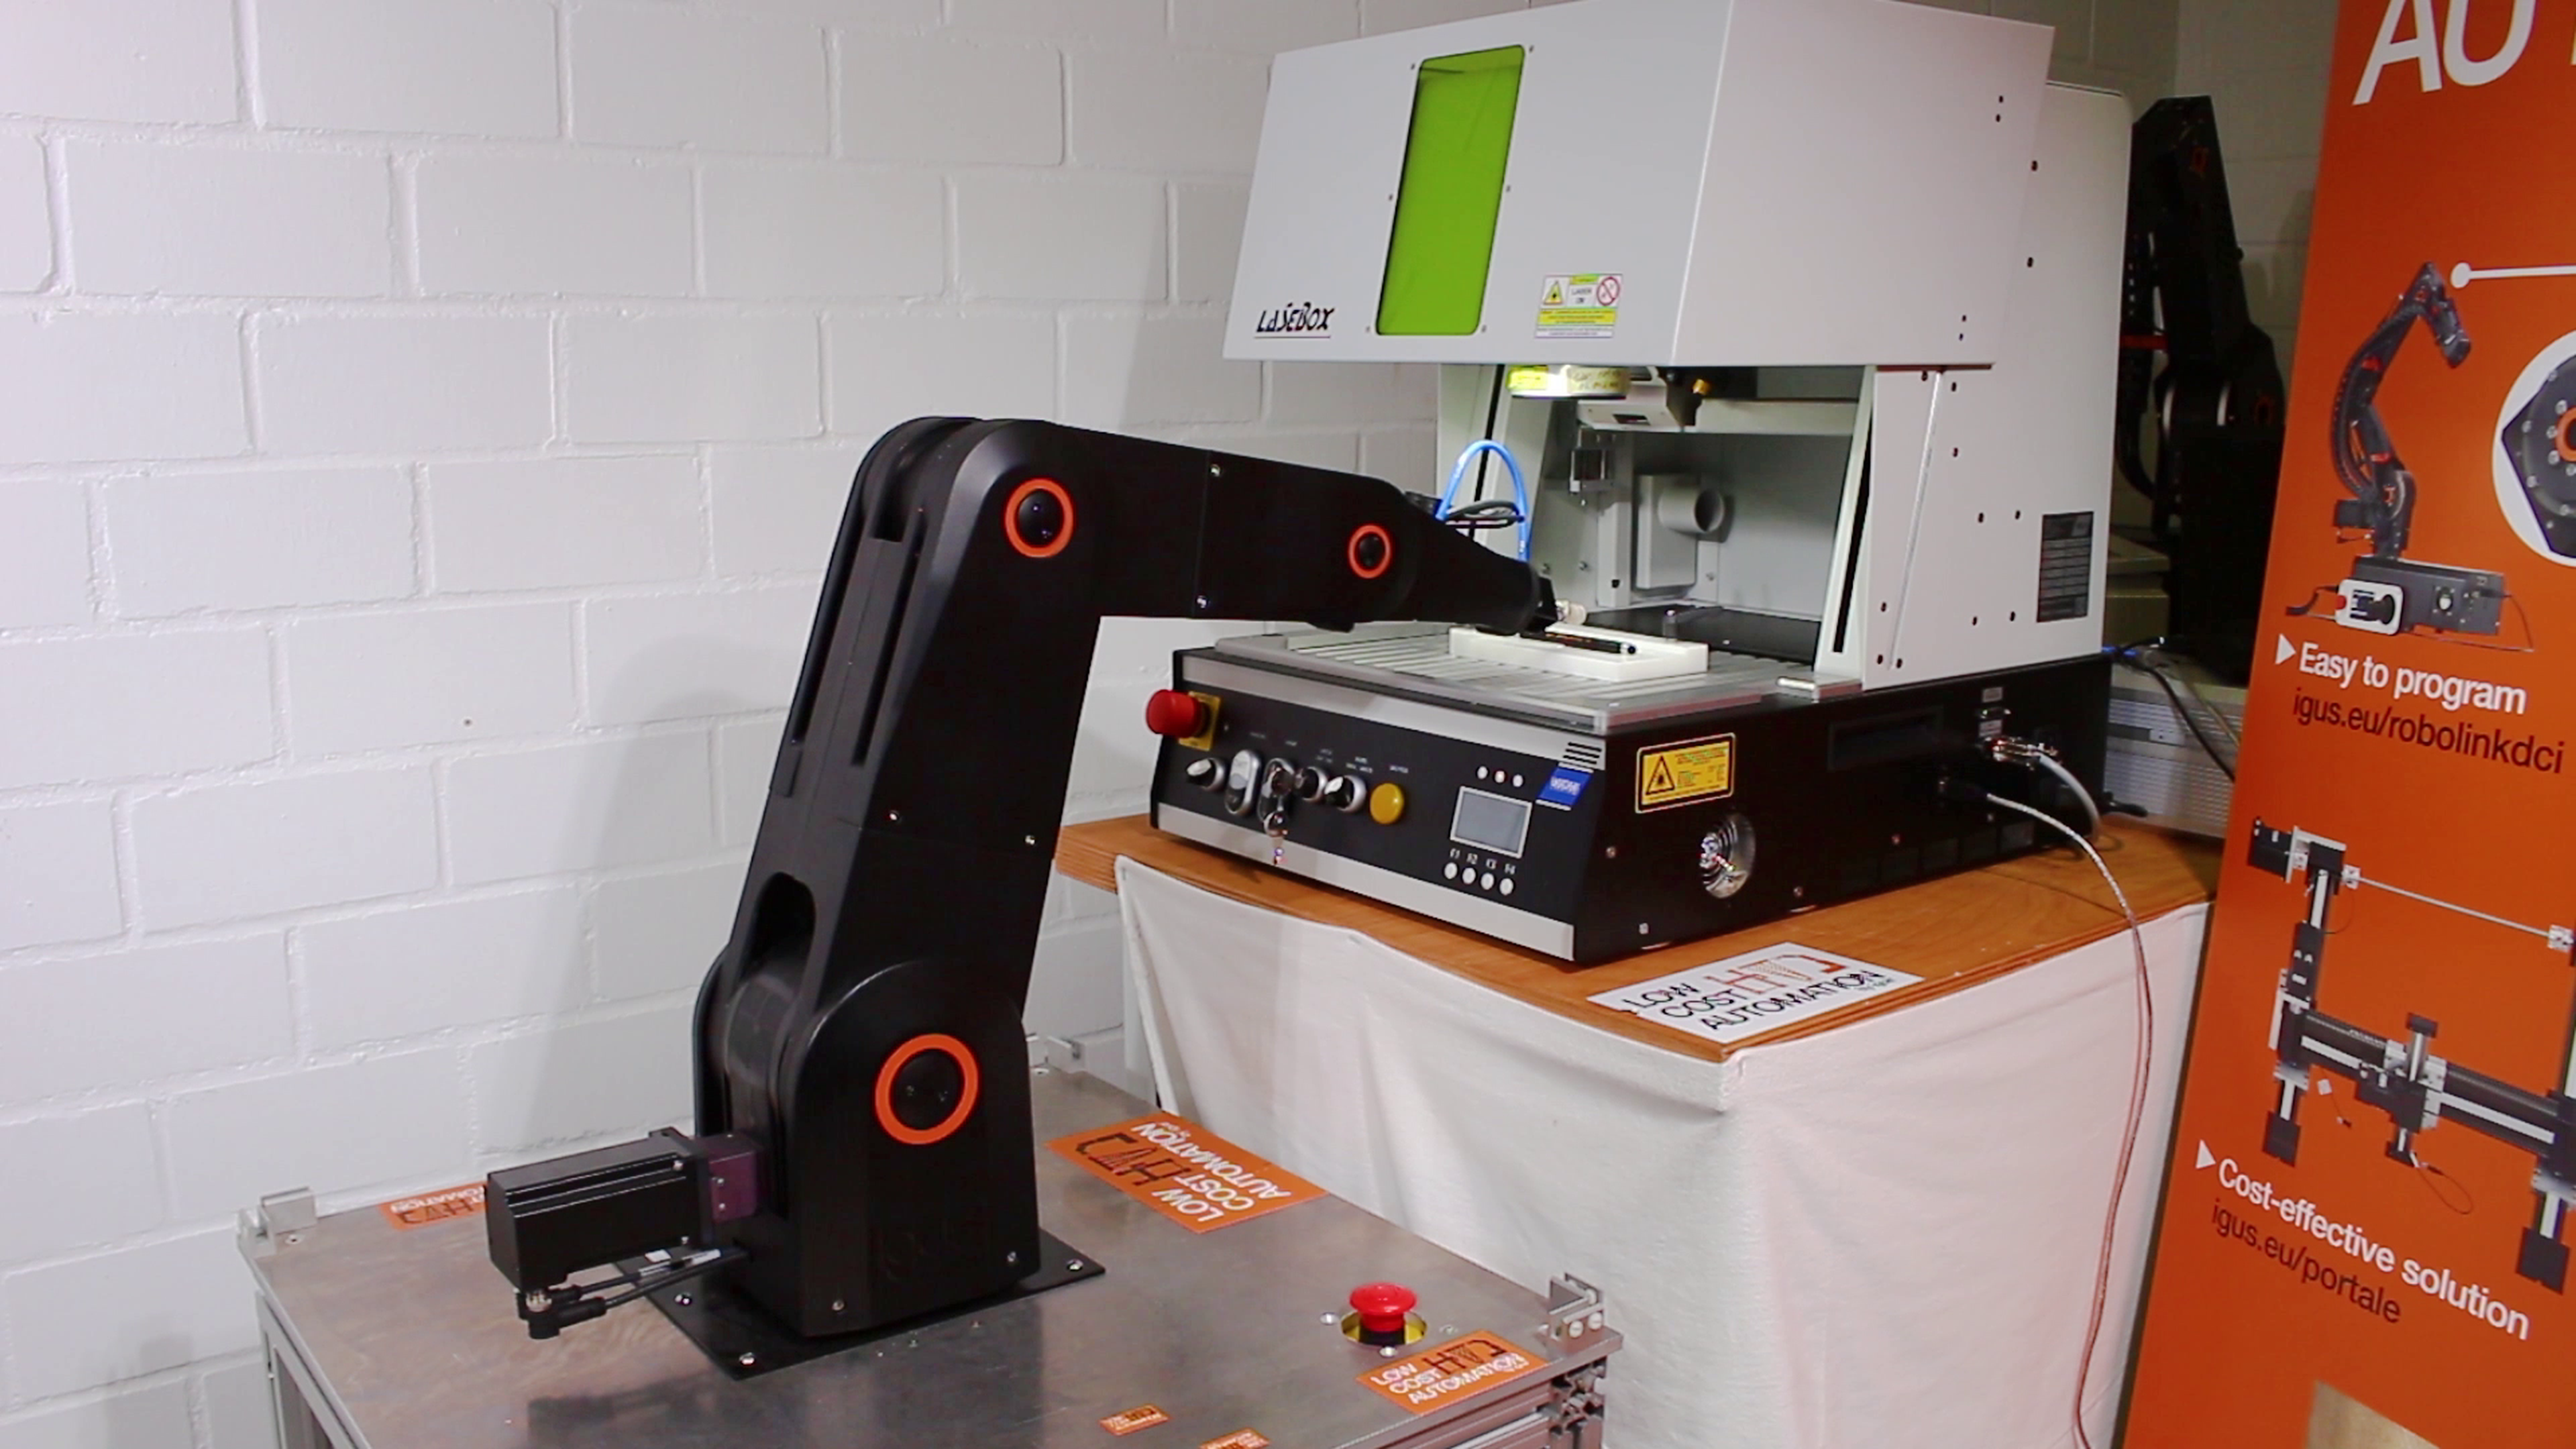
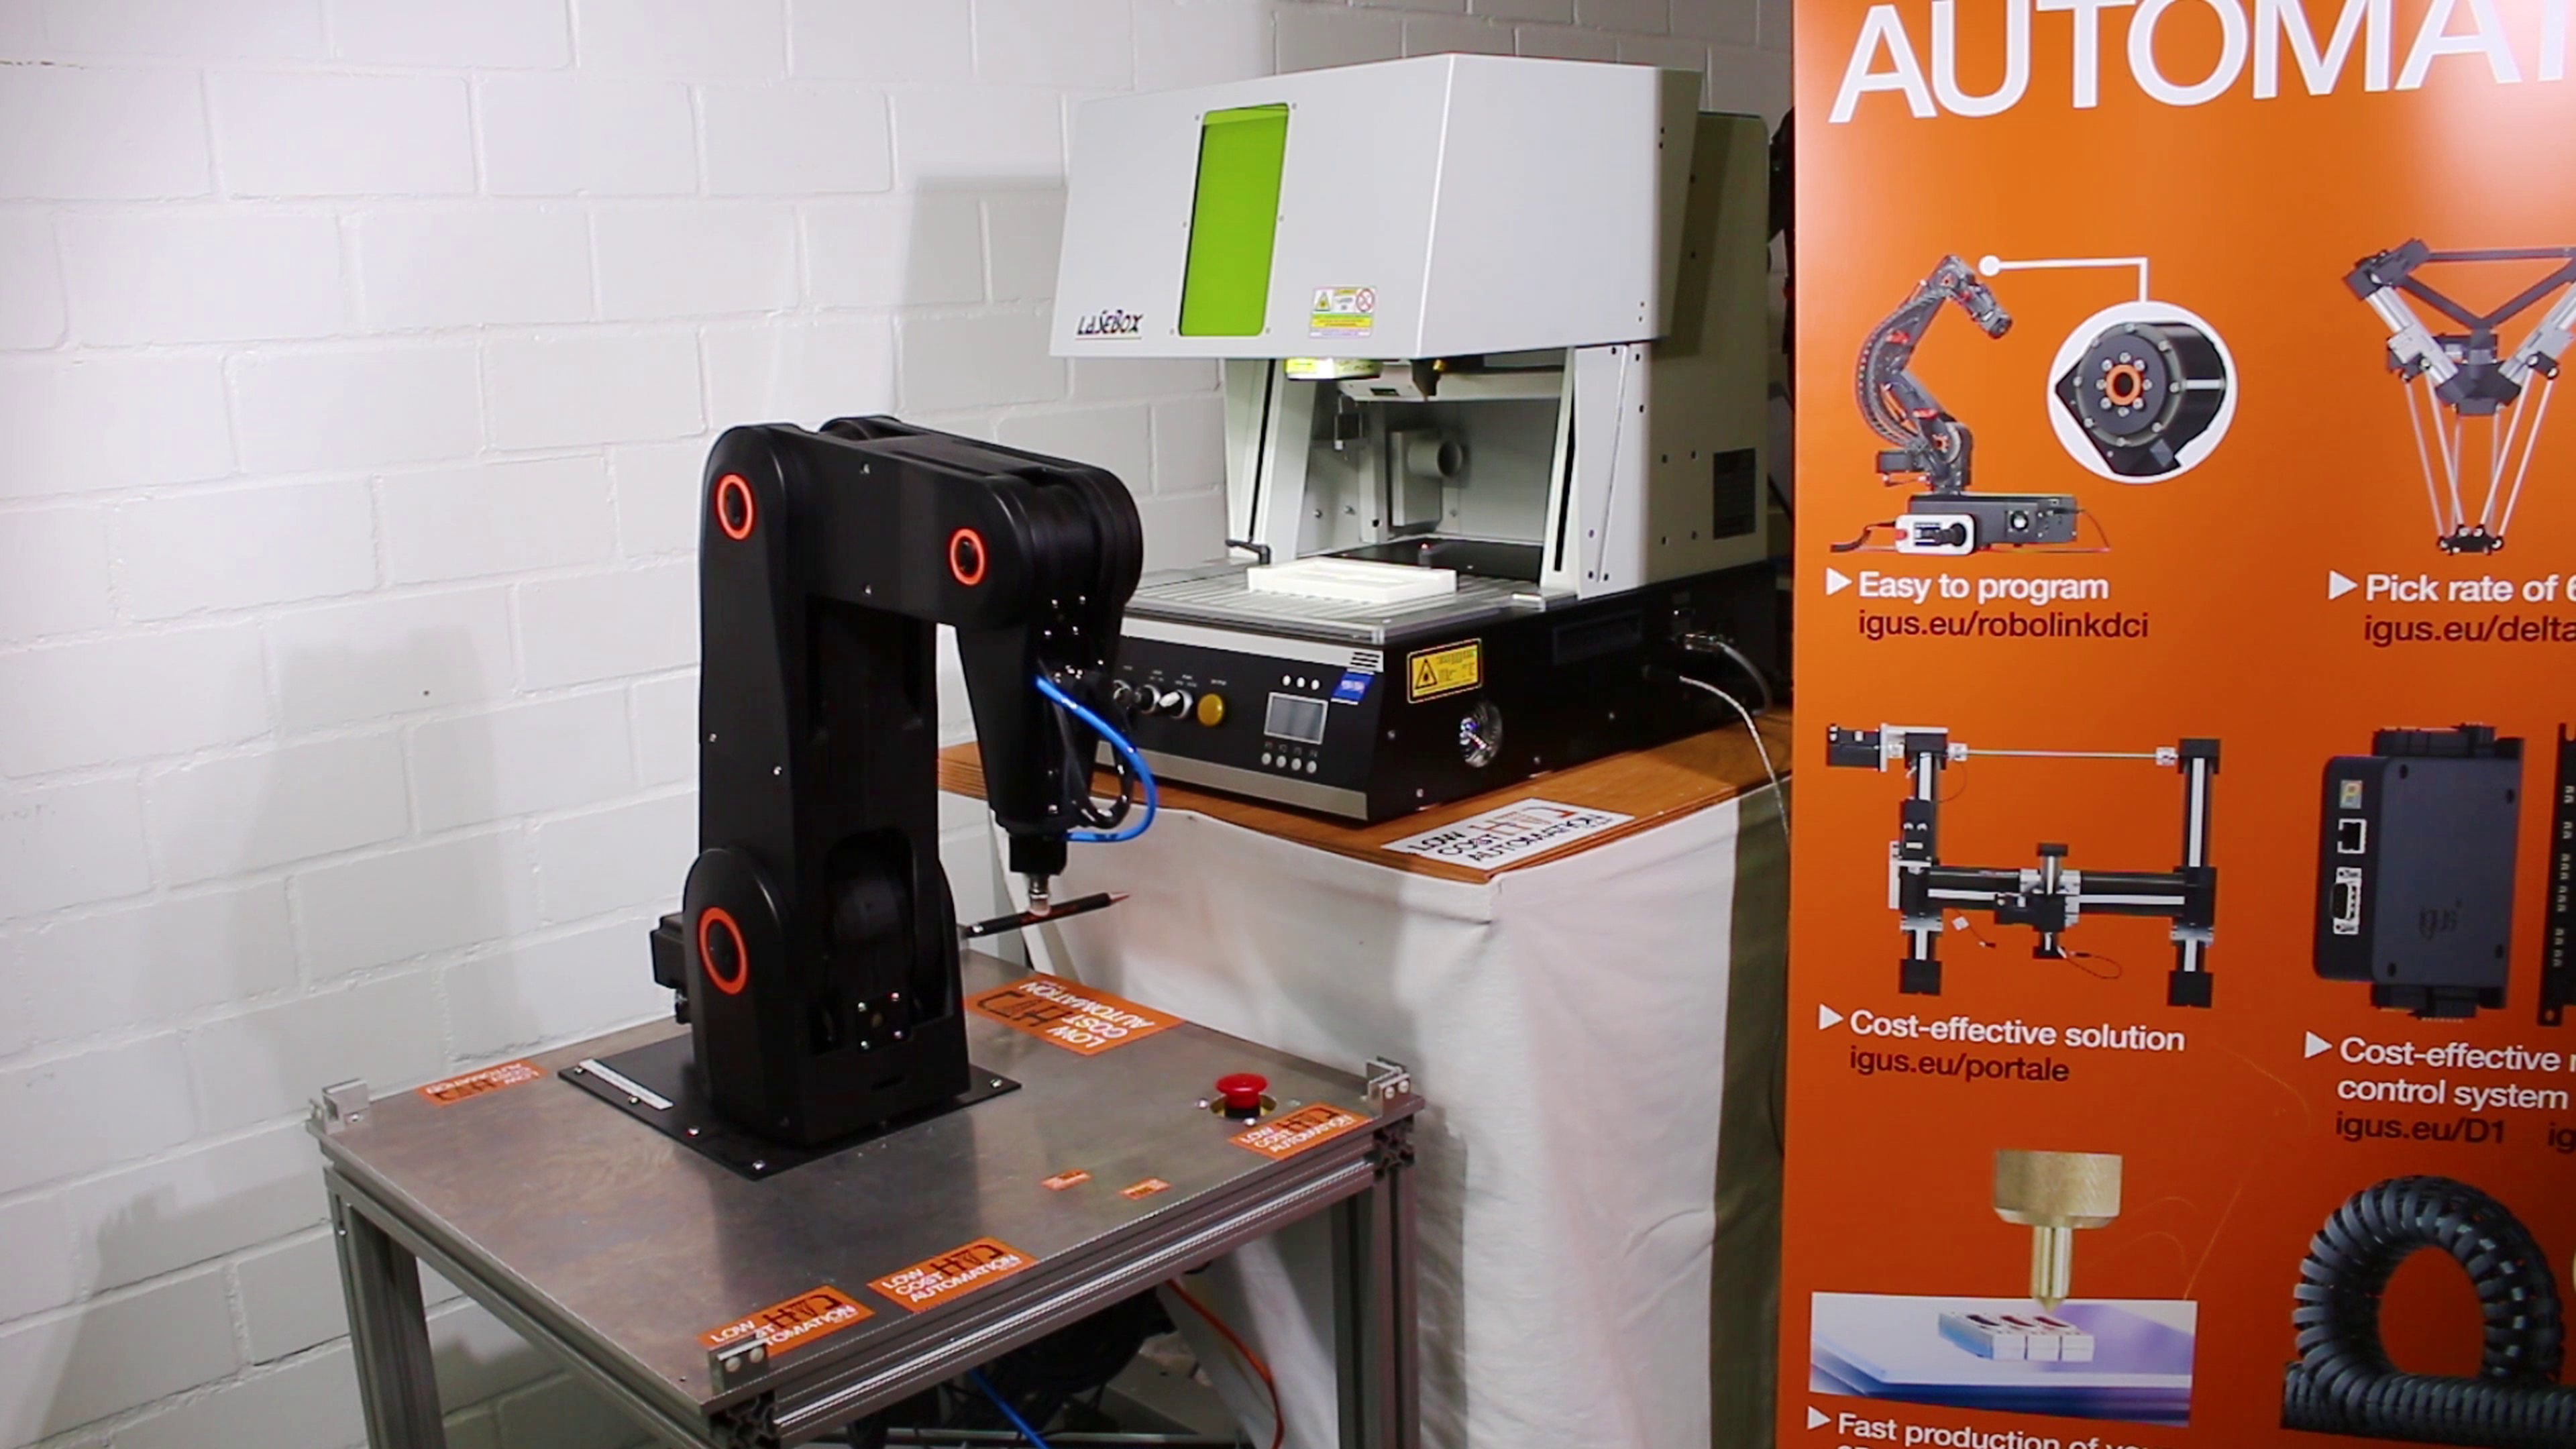
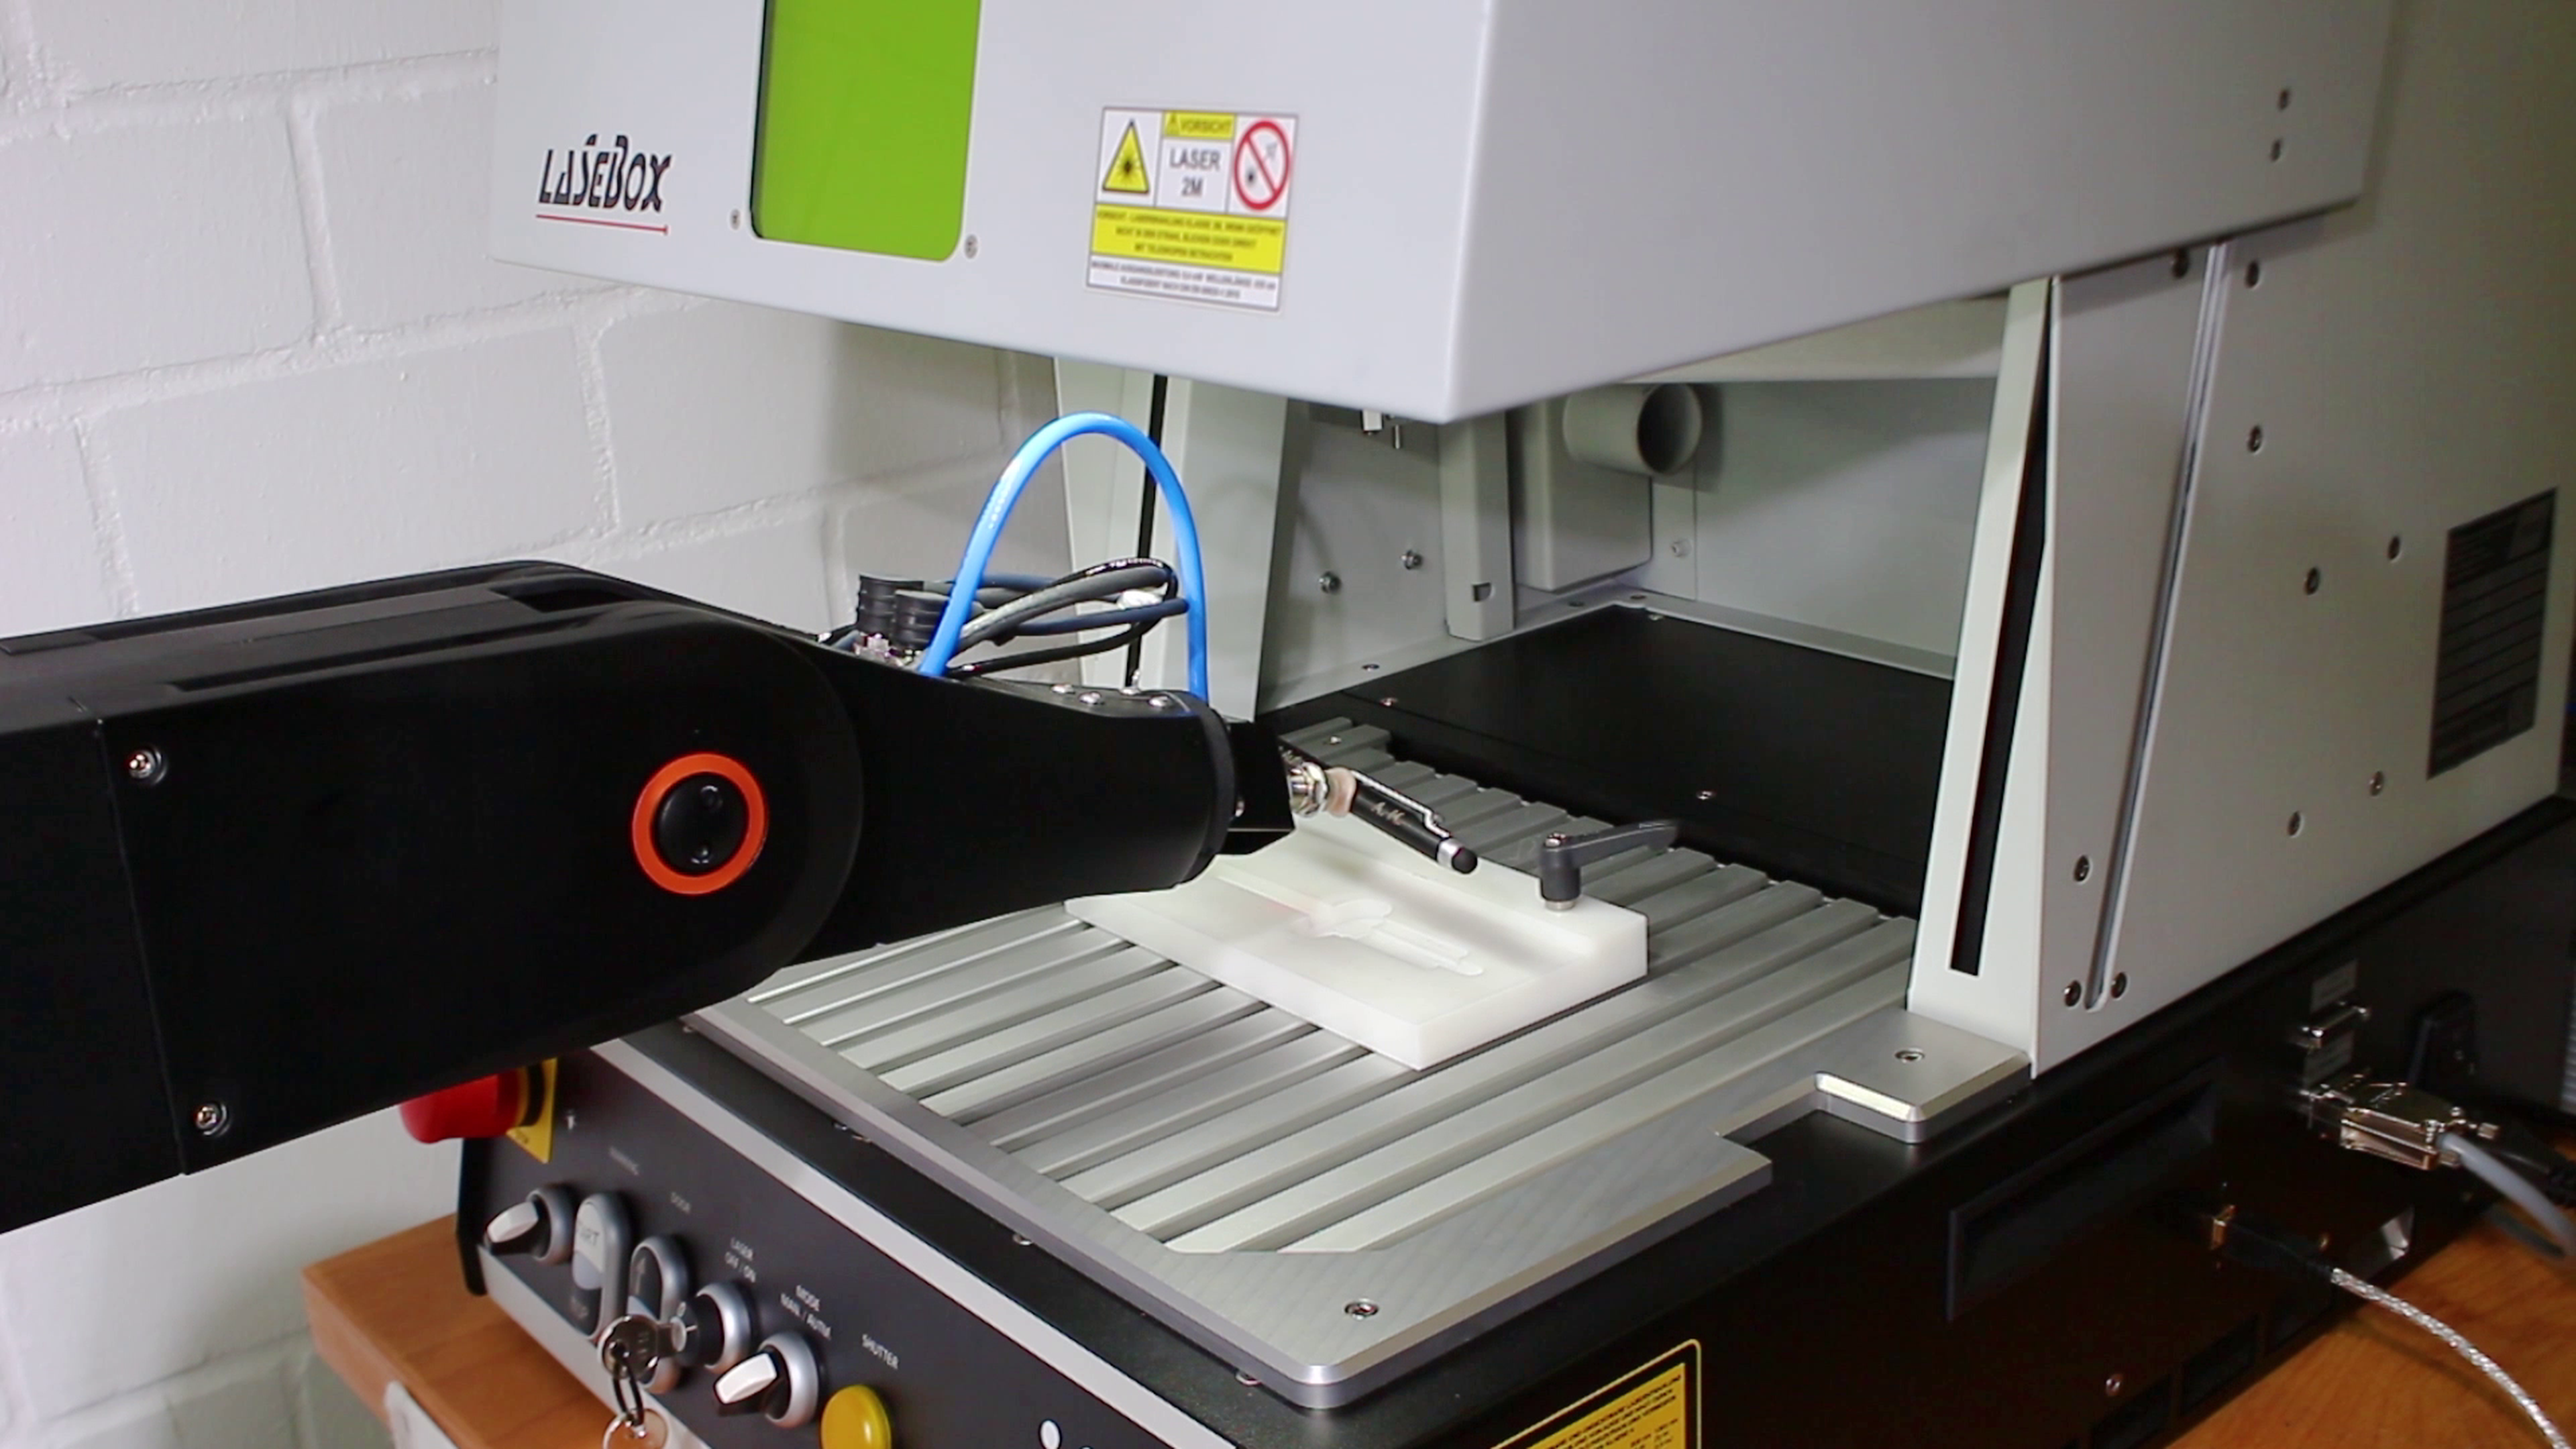
I detta kundtest användes en ledad robotarm för att automatisera en klassisk pick and place-uppgift. Målet var att placera tunna komponenter, till exempel en penna, i en laserbox för scanning och sedan ta ut dem efter processen. För att hantera den känsliga pennan utrustades roboten med en liten, precis ändeffektor. Med en 5-axlig konstruktion, en räckvidd på 790 mm och en nyttolast på upp till 3 kg ger denna ledade robotarm tillförlitlig prestanda vid repetitiva hanteringsuppgifter. Möjligheten att montera den på en extra drylin-axel gör dessutom arbetsområdet mer anpassningsbart.
Vad är tillämpningen?
Roboten automatiserar pick and place-operationer för scanning av komponenter och passar utmärkt för tillämpningar som kräver precis hantering, till exempel inom elektronik eller kvalitetskontroll.
Vilka fördelar har lösningen?
Hög precision: Noggrann placering ger tillförlitliga scanningsresultat.
Flexibel konstruktion: Anpassas till arbetsområdets behov med en valfri drylin-axel.
Effektivare arbetsflöde: Minskar manuellt arbete och ökar den totala effektiviteten.
Vilka fördelar har roboten?
Den ledade robotarmen ger robust prestanda i automatiserade uppgifter:
Kompakt och flexibel: Når komponenter även i trånga utrymmen.
Tillförlitlig nyttolast: Hanterar upp till 3 kg, lämplig för många olika objekt.
Anpassningsbar integration: Kan enkelt utrustas med specialiserade ändeffektorer.
Effektivare laserscanning med robotautomation
Denna lösning med en ledad robotarm förenklar repetitiva arbetsflöden för laserscanning och ger precision, flexibilitet och effektivitet. Genom att automatisera hanteringsprocessen kan företag sänka arbetskostnaderna, förbättra konsekvensen och optimera produktionsprocesserna med tillförlitlig robotteknik.
2 Components