ReBeL Cobot inkl. sjunde axel | 7 DOF | 1500mm | 2kg
Variants: 1000 mm
ReBeL Cobot med sjunde axel för utökad automatisering
Detta komplettpaket kombinerar ReBeL Cobot (4, 5 eller 6 DOF) med en sjunde axel: en kuggremsdriven linjäraxel drylin® ZLW-20200 med upp till 3000 mm slaglängd. Systemet ger upp till 5800 mm räckvidd (beroende på konfiguration), 2 kg nyttolast och ±1 mm repeterbarhet.
Styrs via igus® Robot Control med direkt CAN-busintegration. Den sjunde axeln kan synkroniseras med roboten som en extern axel. Protokoll som stöds: Modbus TCP/IP, ROS, CANopen, digitala I/O. Programvaran är gratis.
Typiska tillämpningar: pick-and-place, kvalitetskontroll, maskinbetjäning, hantering av stora delar eller flera stationer. Perfekt för små och medelstora företag, tillverkning, logistik och laboratorieautomatisering.
Highlights
Paketet med den 7:e axeln för igus ReBeL!
Utöka arbetsområdet för din ReBeL på nolltid. Med vår 7:e axel, som kan användas individuellt och flexibelt, kan du öka räckvidden för din ReBeL till upp till 5 800 mm! (enligt teknisk utformning) Oavsett om den monteras ovanför eller horisontellt är båda möjliga tack vare vår tandremsaxel drylin® ZLW-20200, med lång livslängd och underhållsfrihet. Tack vare våra tribologiskt optimerade plaster krävs ingen extra smörjning.
Styrning
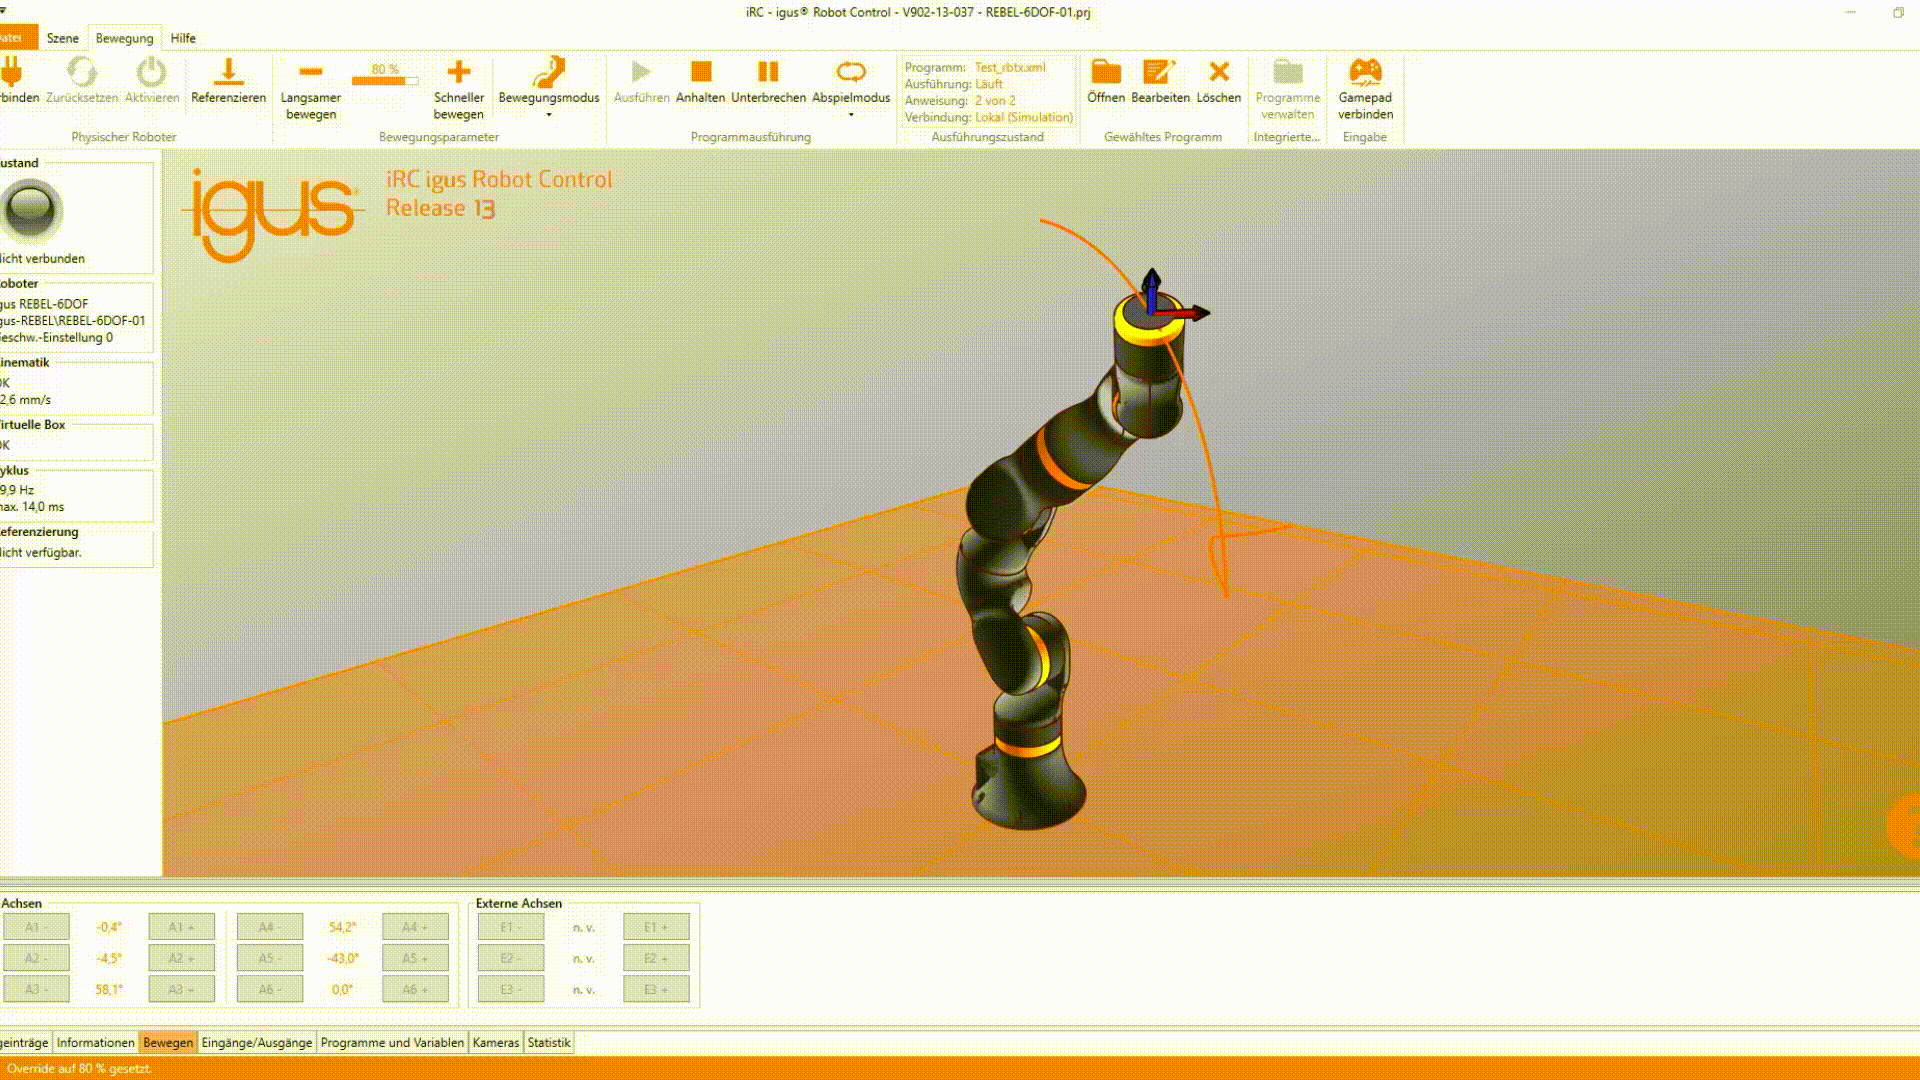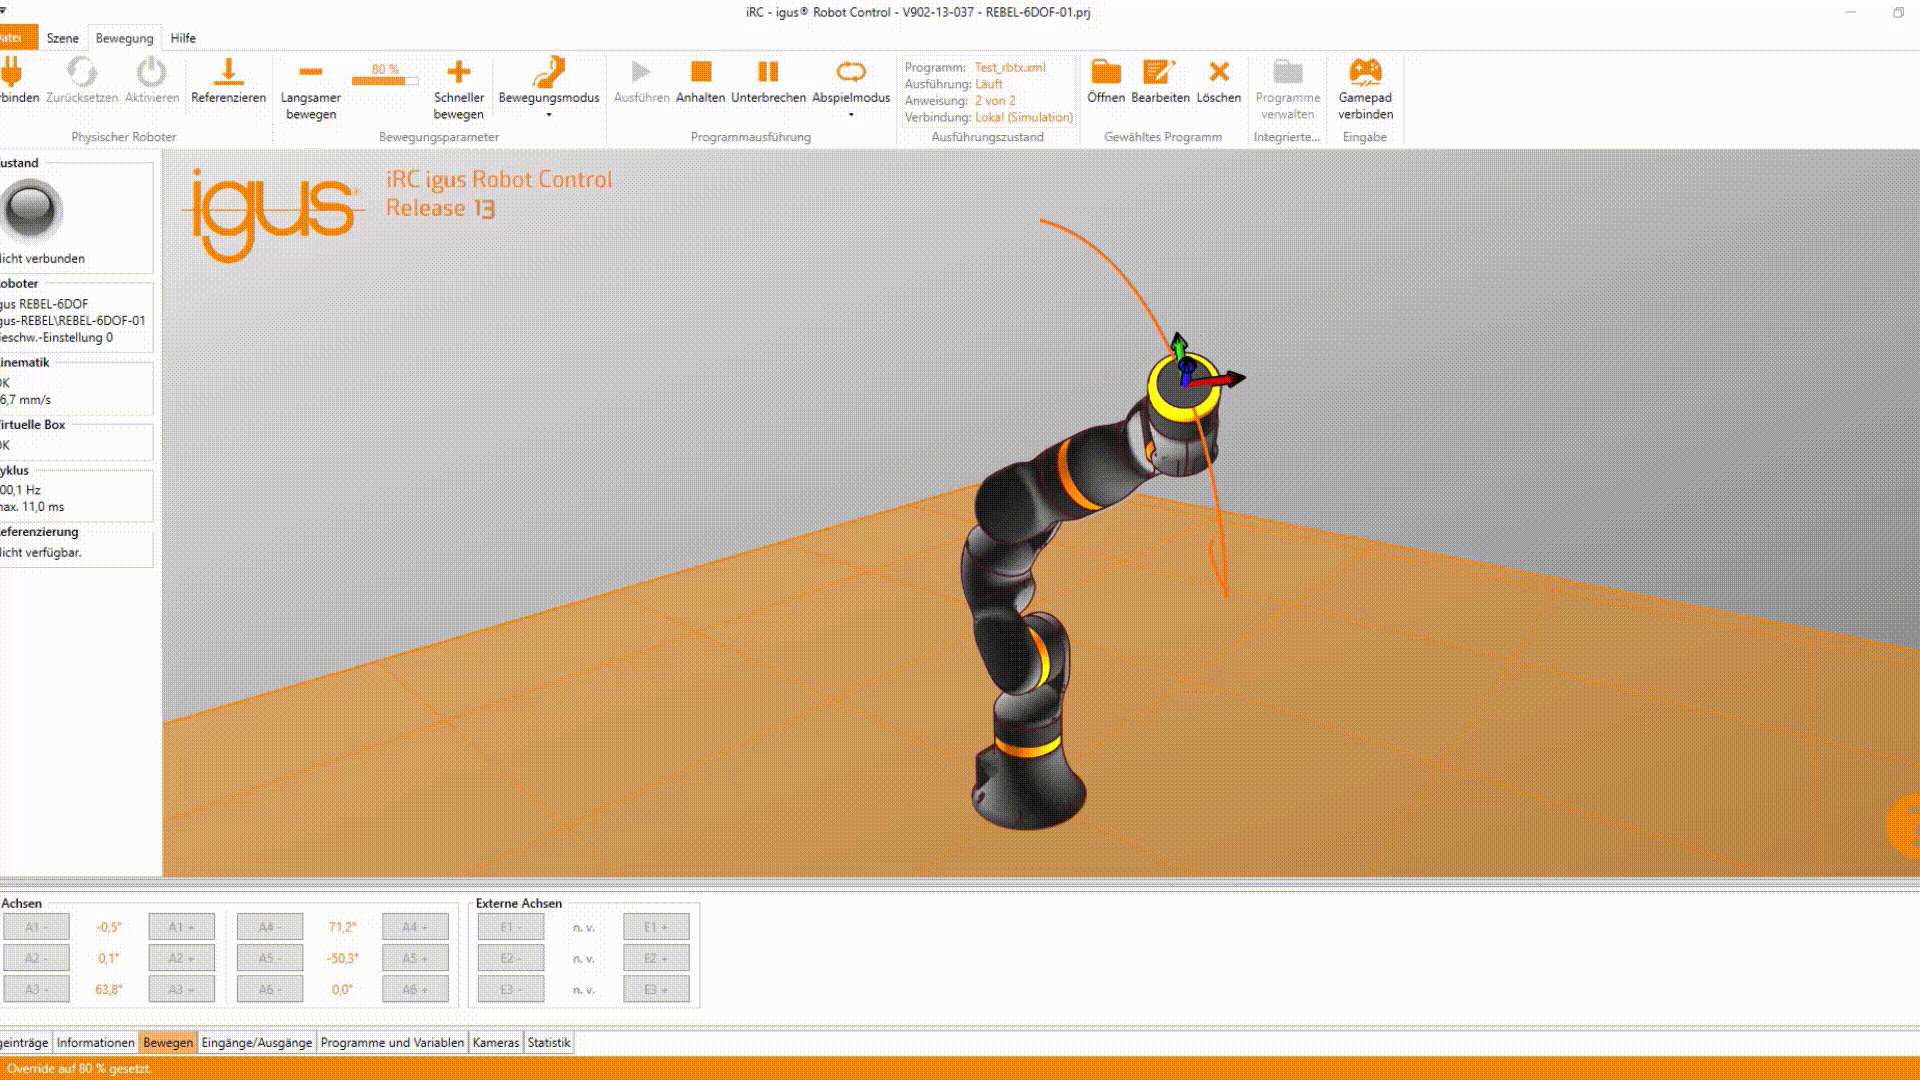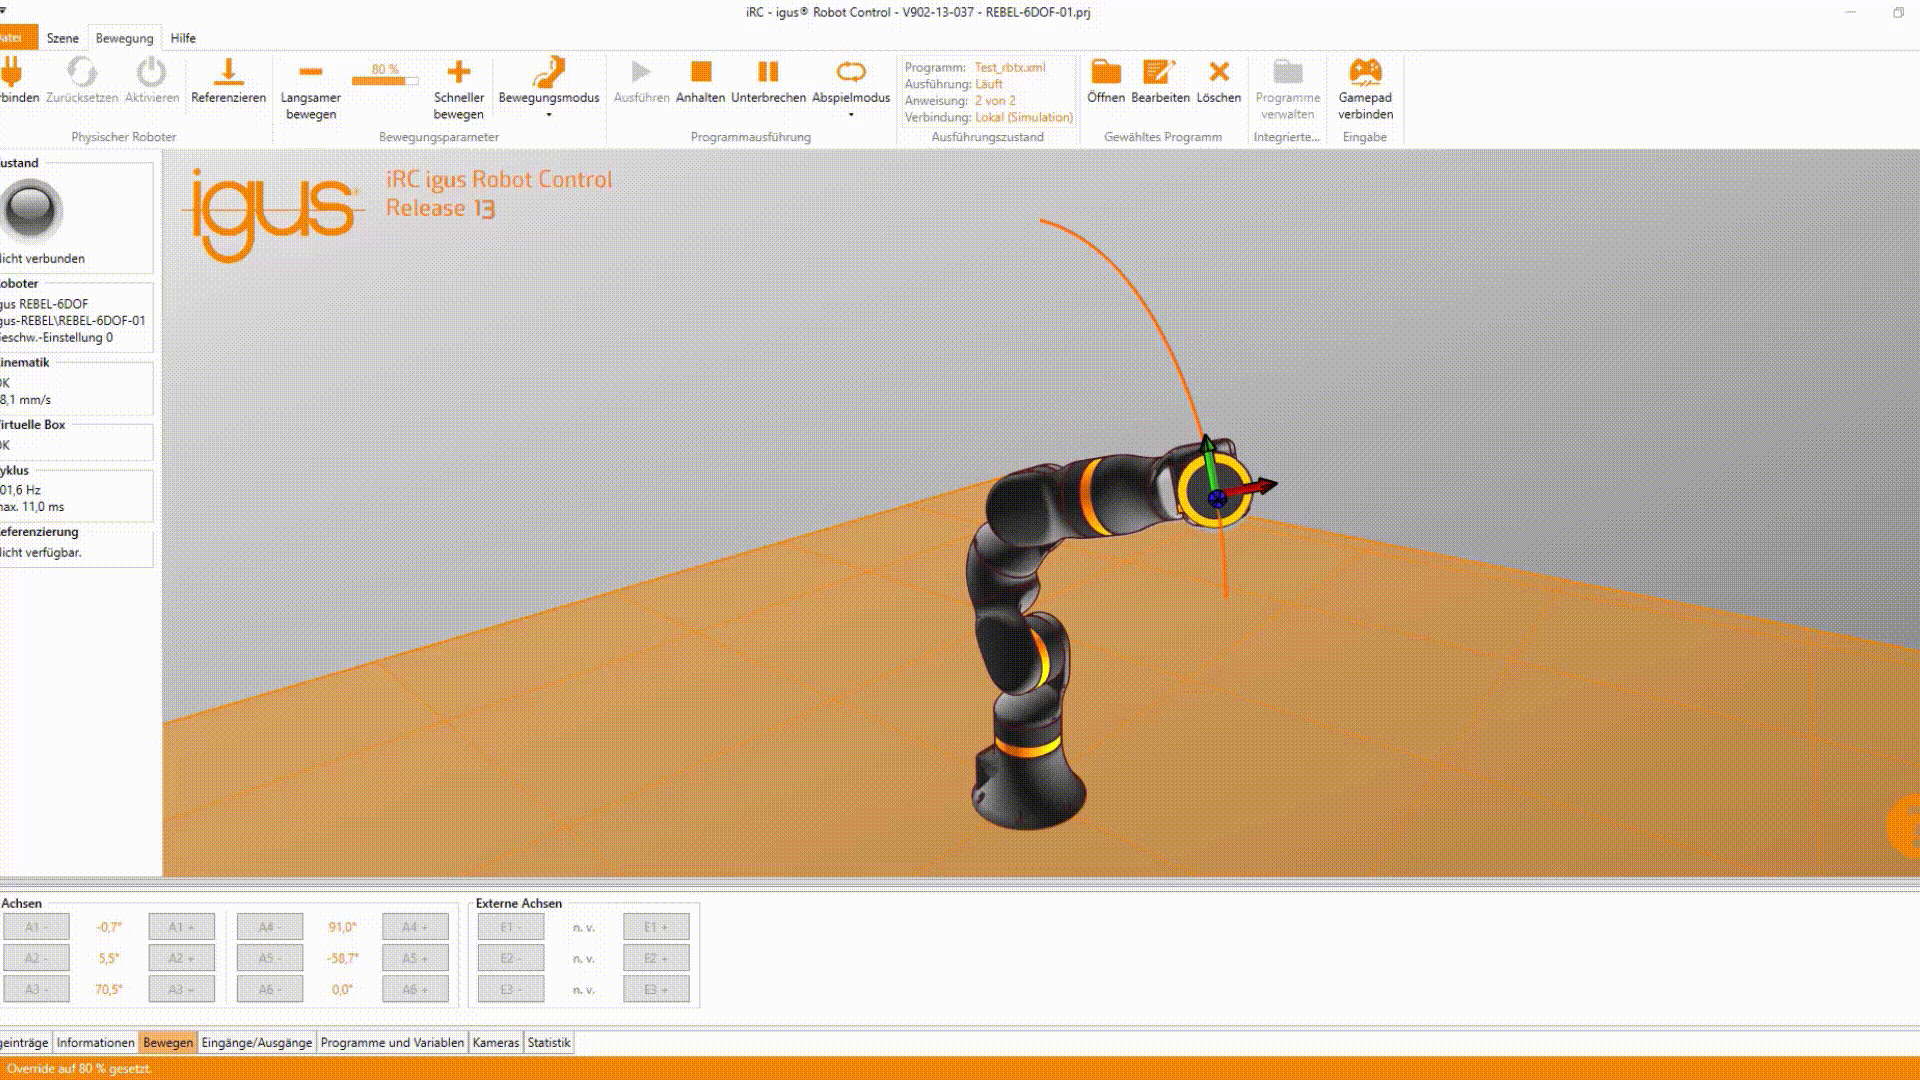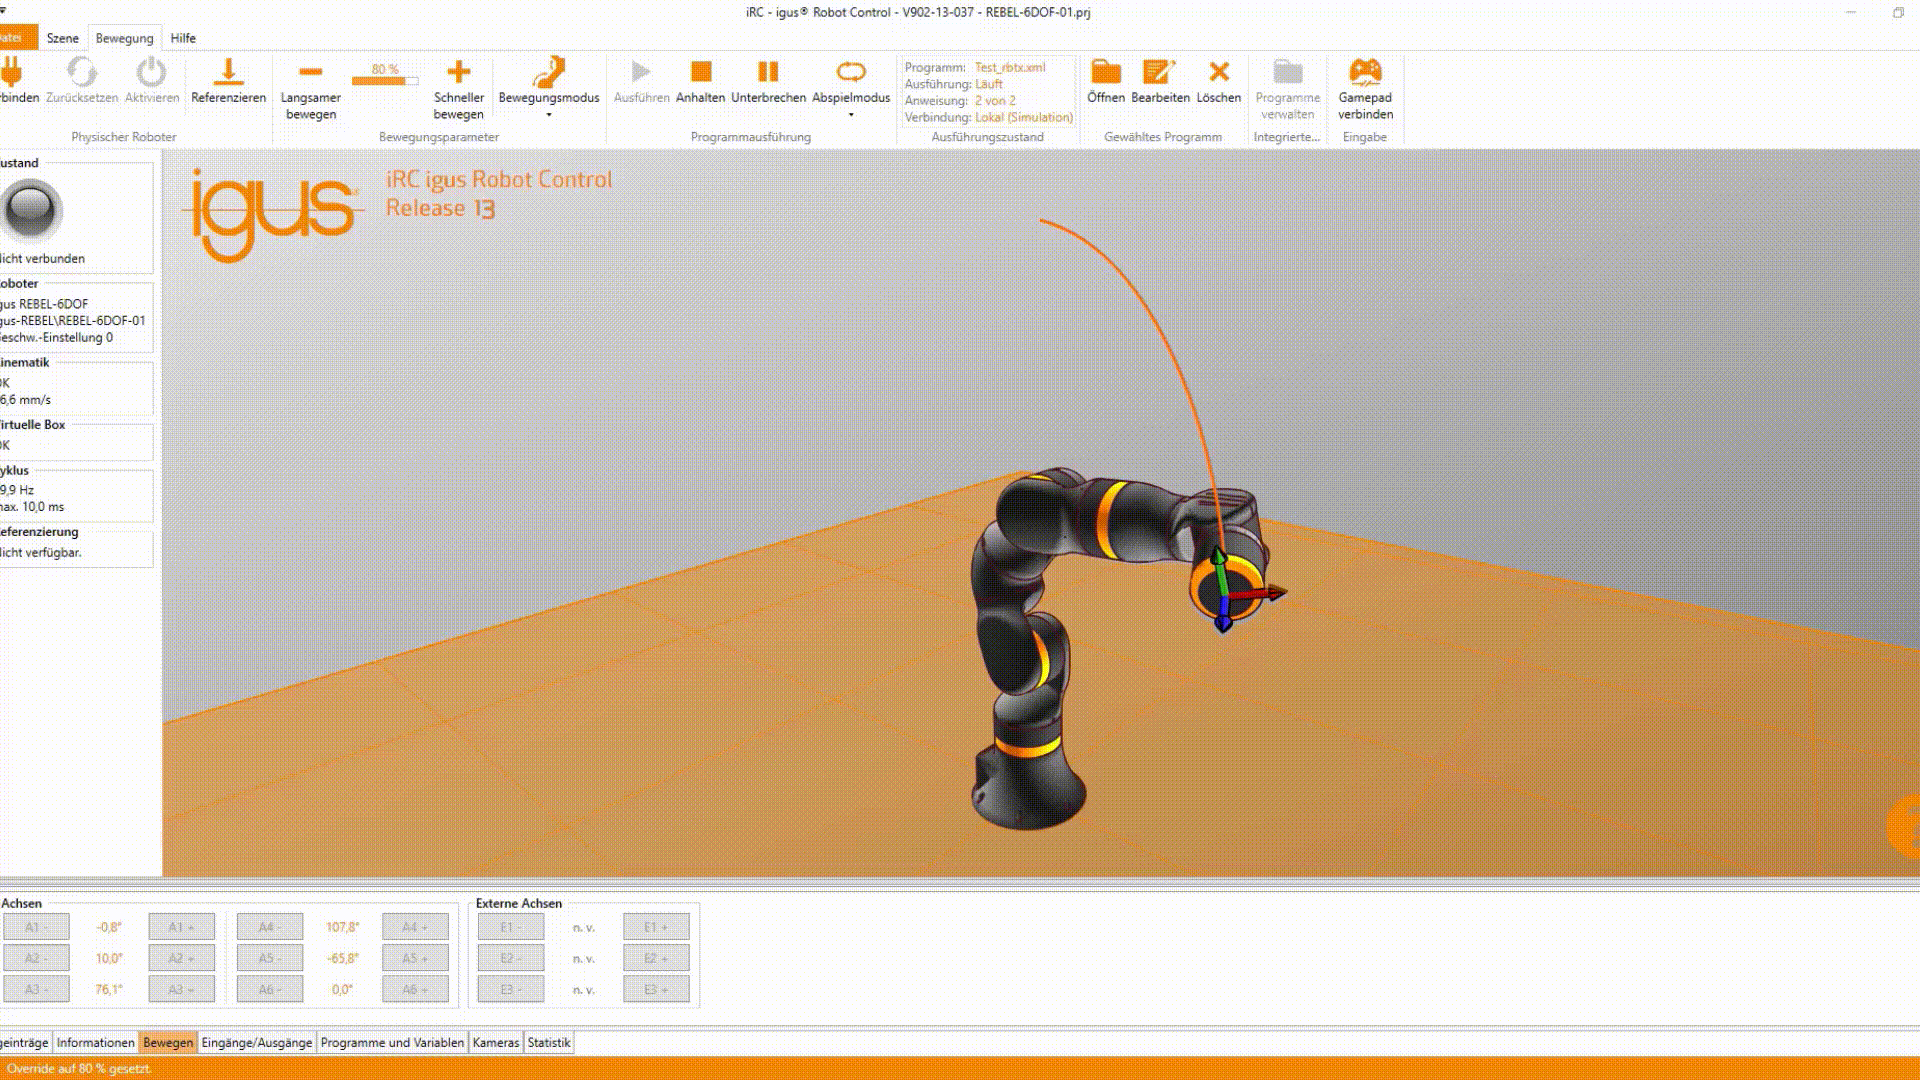
Den nya styrboxen gör det möjligt att styra den 7:e axeln direkt via igus Robot Control som en extern axel. Tack vare den direkta anslutningen till CAN-bussen får du en anslutningsfärdig lösning som gör att du kan sätta den 7:e axeln i rörelse på mycket kort tid. Tack vare den direkta styrningen via igus Robot Control är det också möjligt att röra den 7:e axeln och roboten samtidigt i obegränsade positioner. Du kan ladda ner programvaran gratis här: igus® Robot Control-programvara.

Användningsområden
Typiska användningsområden för våra 7:e axlar till ReBeL är:
Pick & Place-tillämpningar
Kvalitetskontroller eller streckkodskontroller på stora komponenter
Bearbetning av flera arbetsstationer
Bearbeta större komponenter som ligger utanför robotens normala arbetsområde
Solutions using this product
Book a free video call with our experts