Dobot ATOM-W | Humanoid robot på hjul
DOBOT ATOM-Wheeled
DOBOT ATOM-W är en hjulburen humanoid robotplattform utformad för autonom inomhusnavigering och precis mobil manipulation. Utrustad med två 7-axliga robotarmar, 600 mm räckvidd, 3,5 kg nyttolast per arm och ±0,05 mm repeterbarhet utför den materialhantering, montering och maskinbetjäning över flera arbetsstationer. LiDAR-baserad navigering, RGB-D- och stereoseendesystem samt kraftfull inbyggd dator möjliggör autonoma arbetsflöden. Med SDK-stöd, ROS 2-kompatibilitet och tillgängliga URDF-modeller kan plattformen flexibelt integreras i forsknings-, laboratorie- och industriella tillämpningar.
Highlights
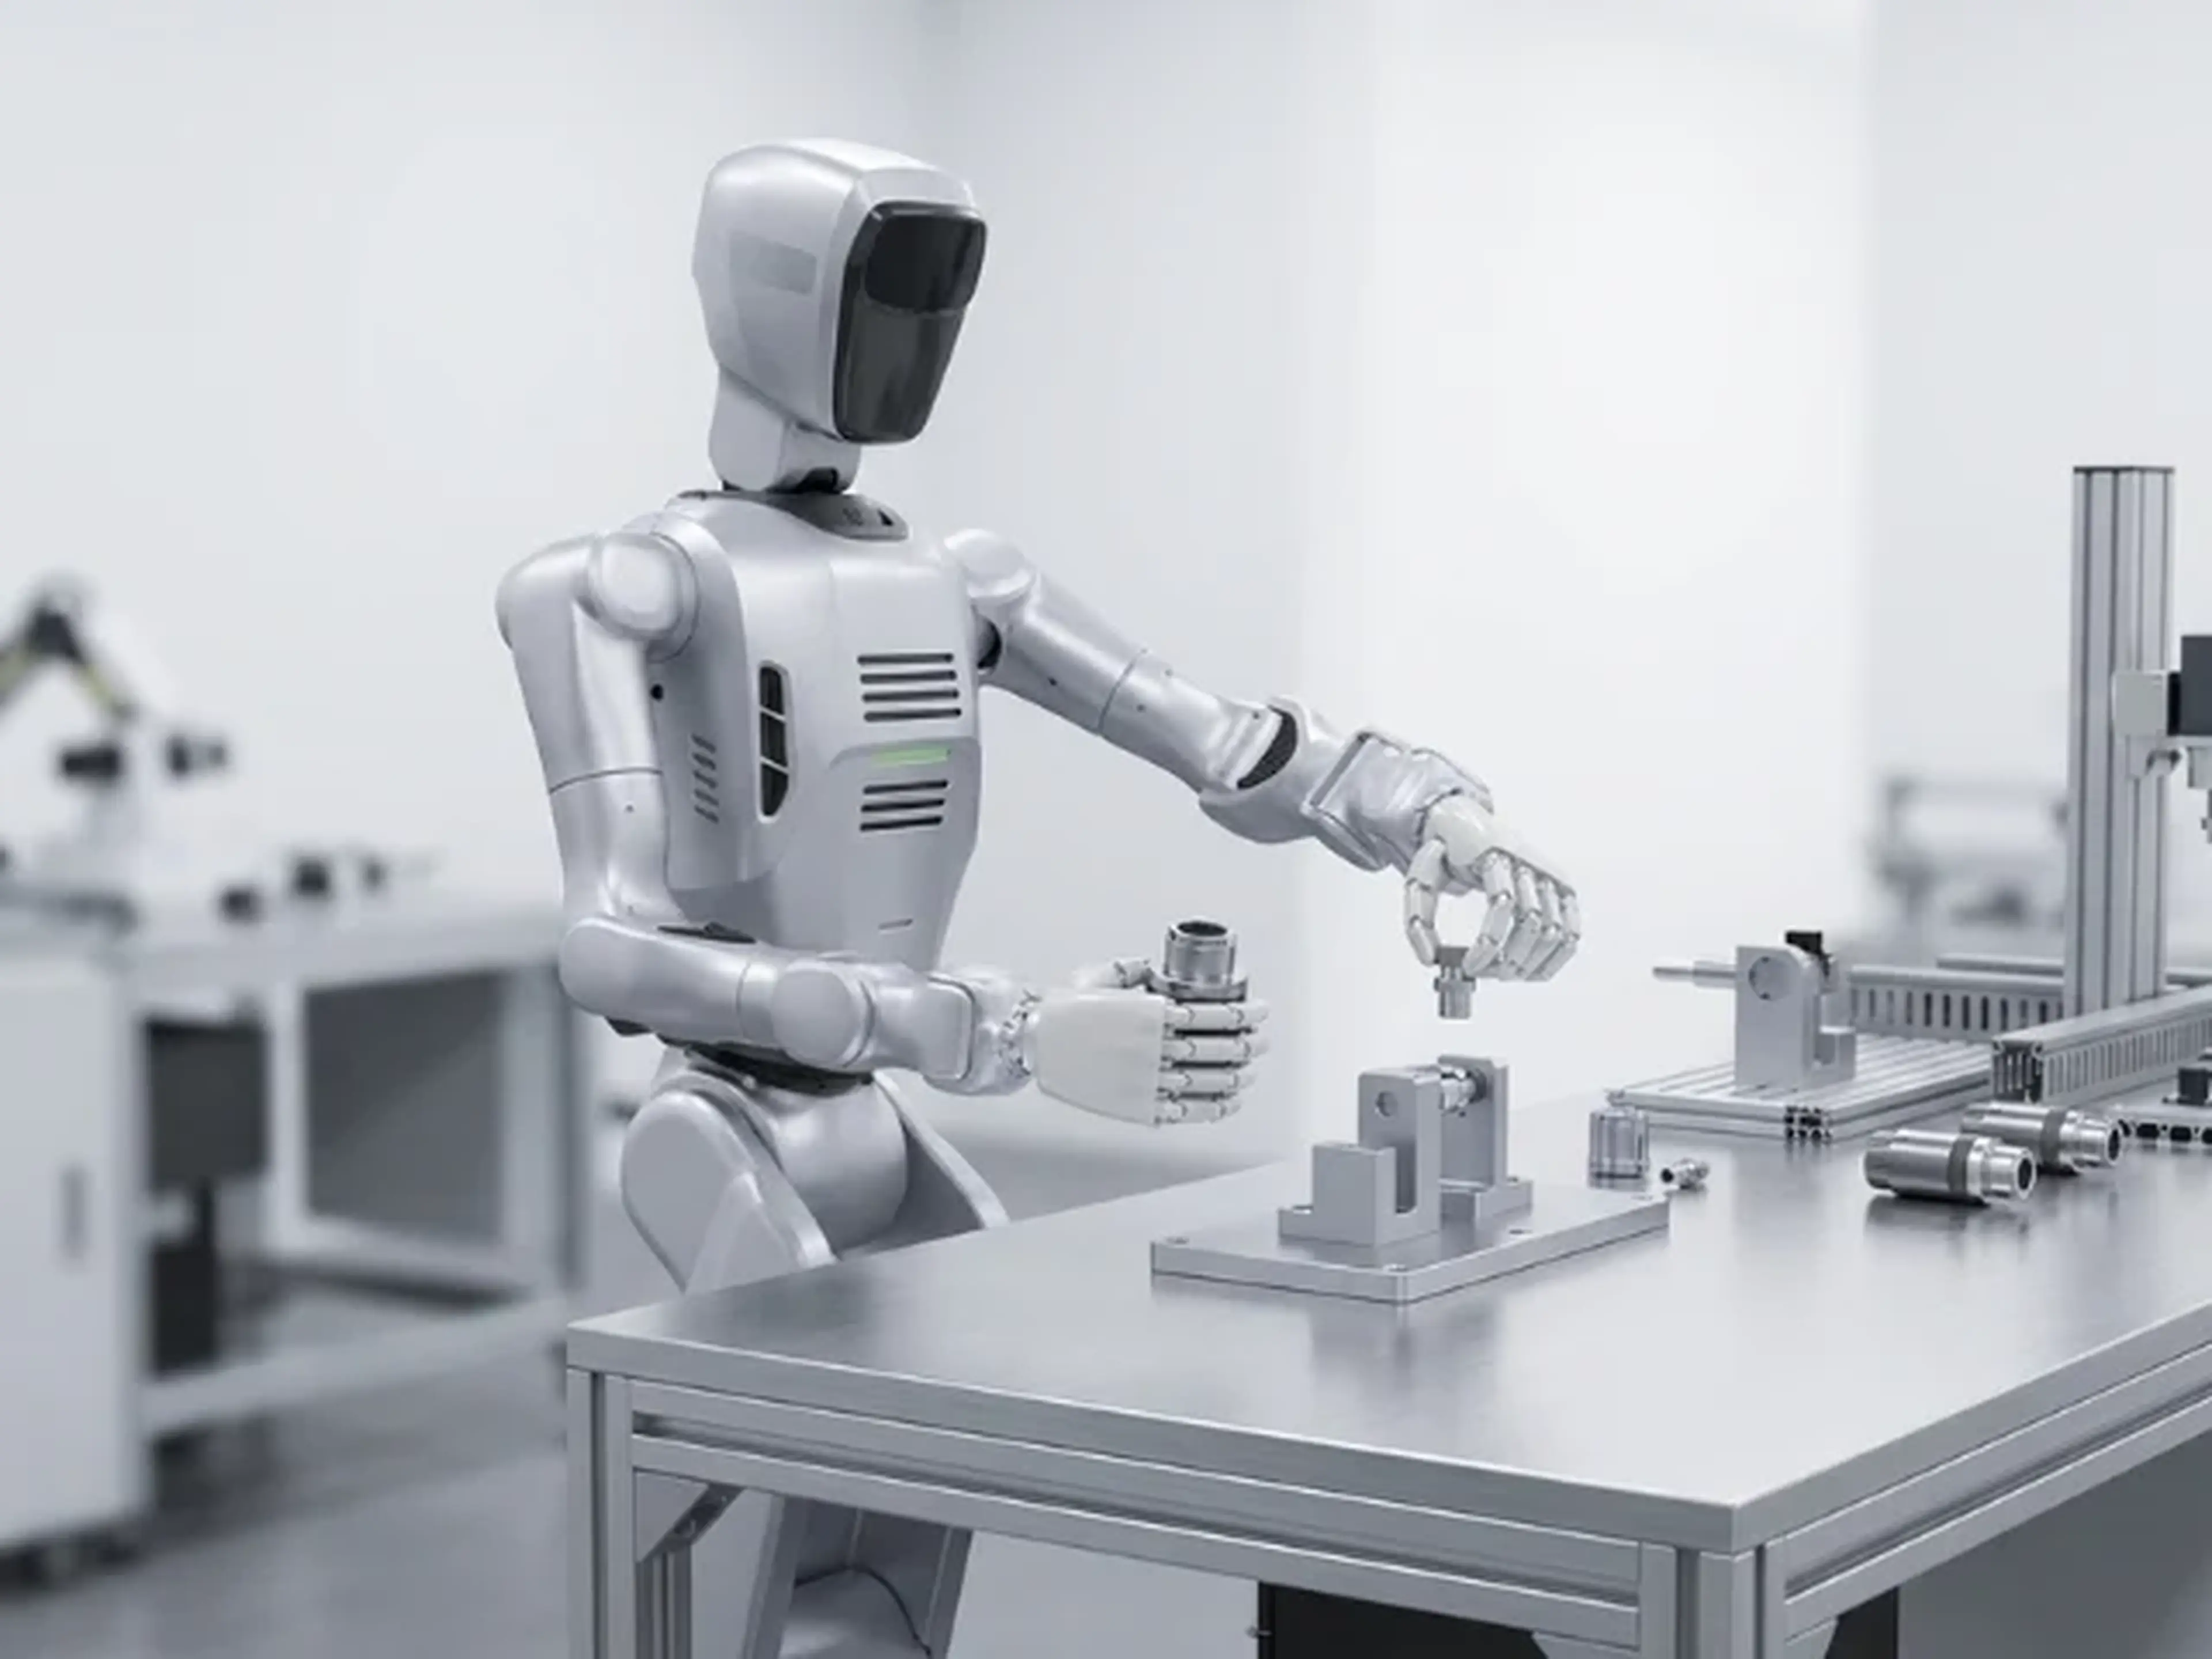
Mobil precision med dubbla 7-axliga robotarmar
DOBOT ATOM-W kombinerar autonom mobilitet med kapaciteten hos en högprecisionsrobot med dubbla armar. Två 7-axliga robotarmar, var och en med 600 mm räckvidd, möjliggör koordinerade materialhanteringsuppgifter som att plocka, hålla, rikta in och överföra föremål mellan arbetsstationer. Med en nominell nyttolast på 3,5 kg per arm och en repeterbarhet på ±0,05 mm navigeras plattformen inom +-10mm och är särskilt väl lämpad för applikationer som kräver både mobil flexibilitet och högt repeterbar manipulation. Midjans fyra frihetsgrader utökar arbetsområdet ytterligare, medan totalt 20 frihetsgrader utan de valfria händerna ger en enastående rörlighet i kompakta produktionsmiljöer.
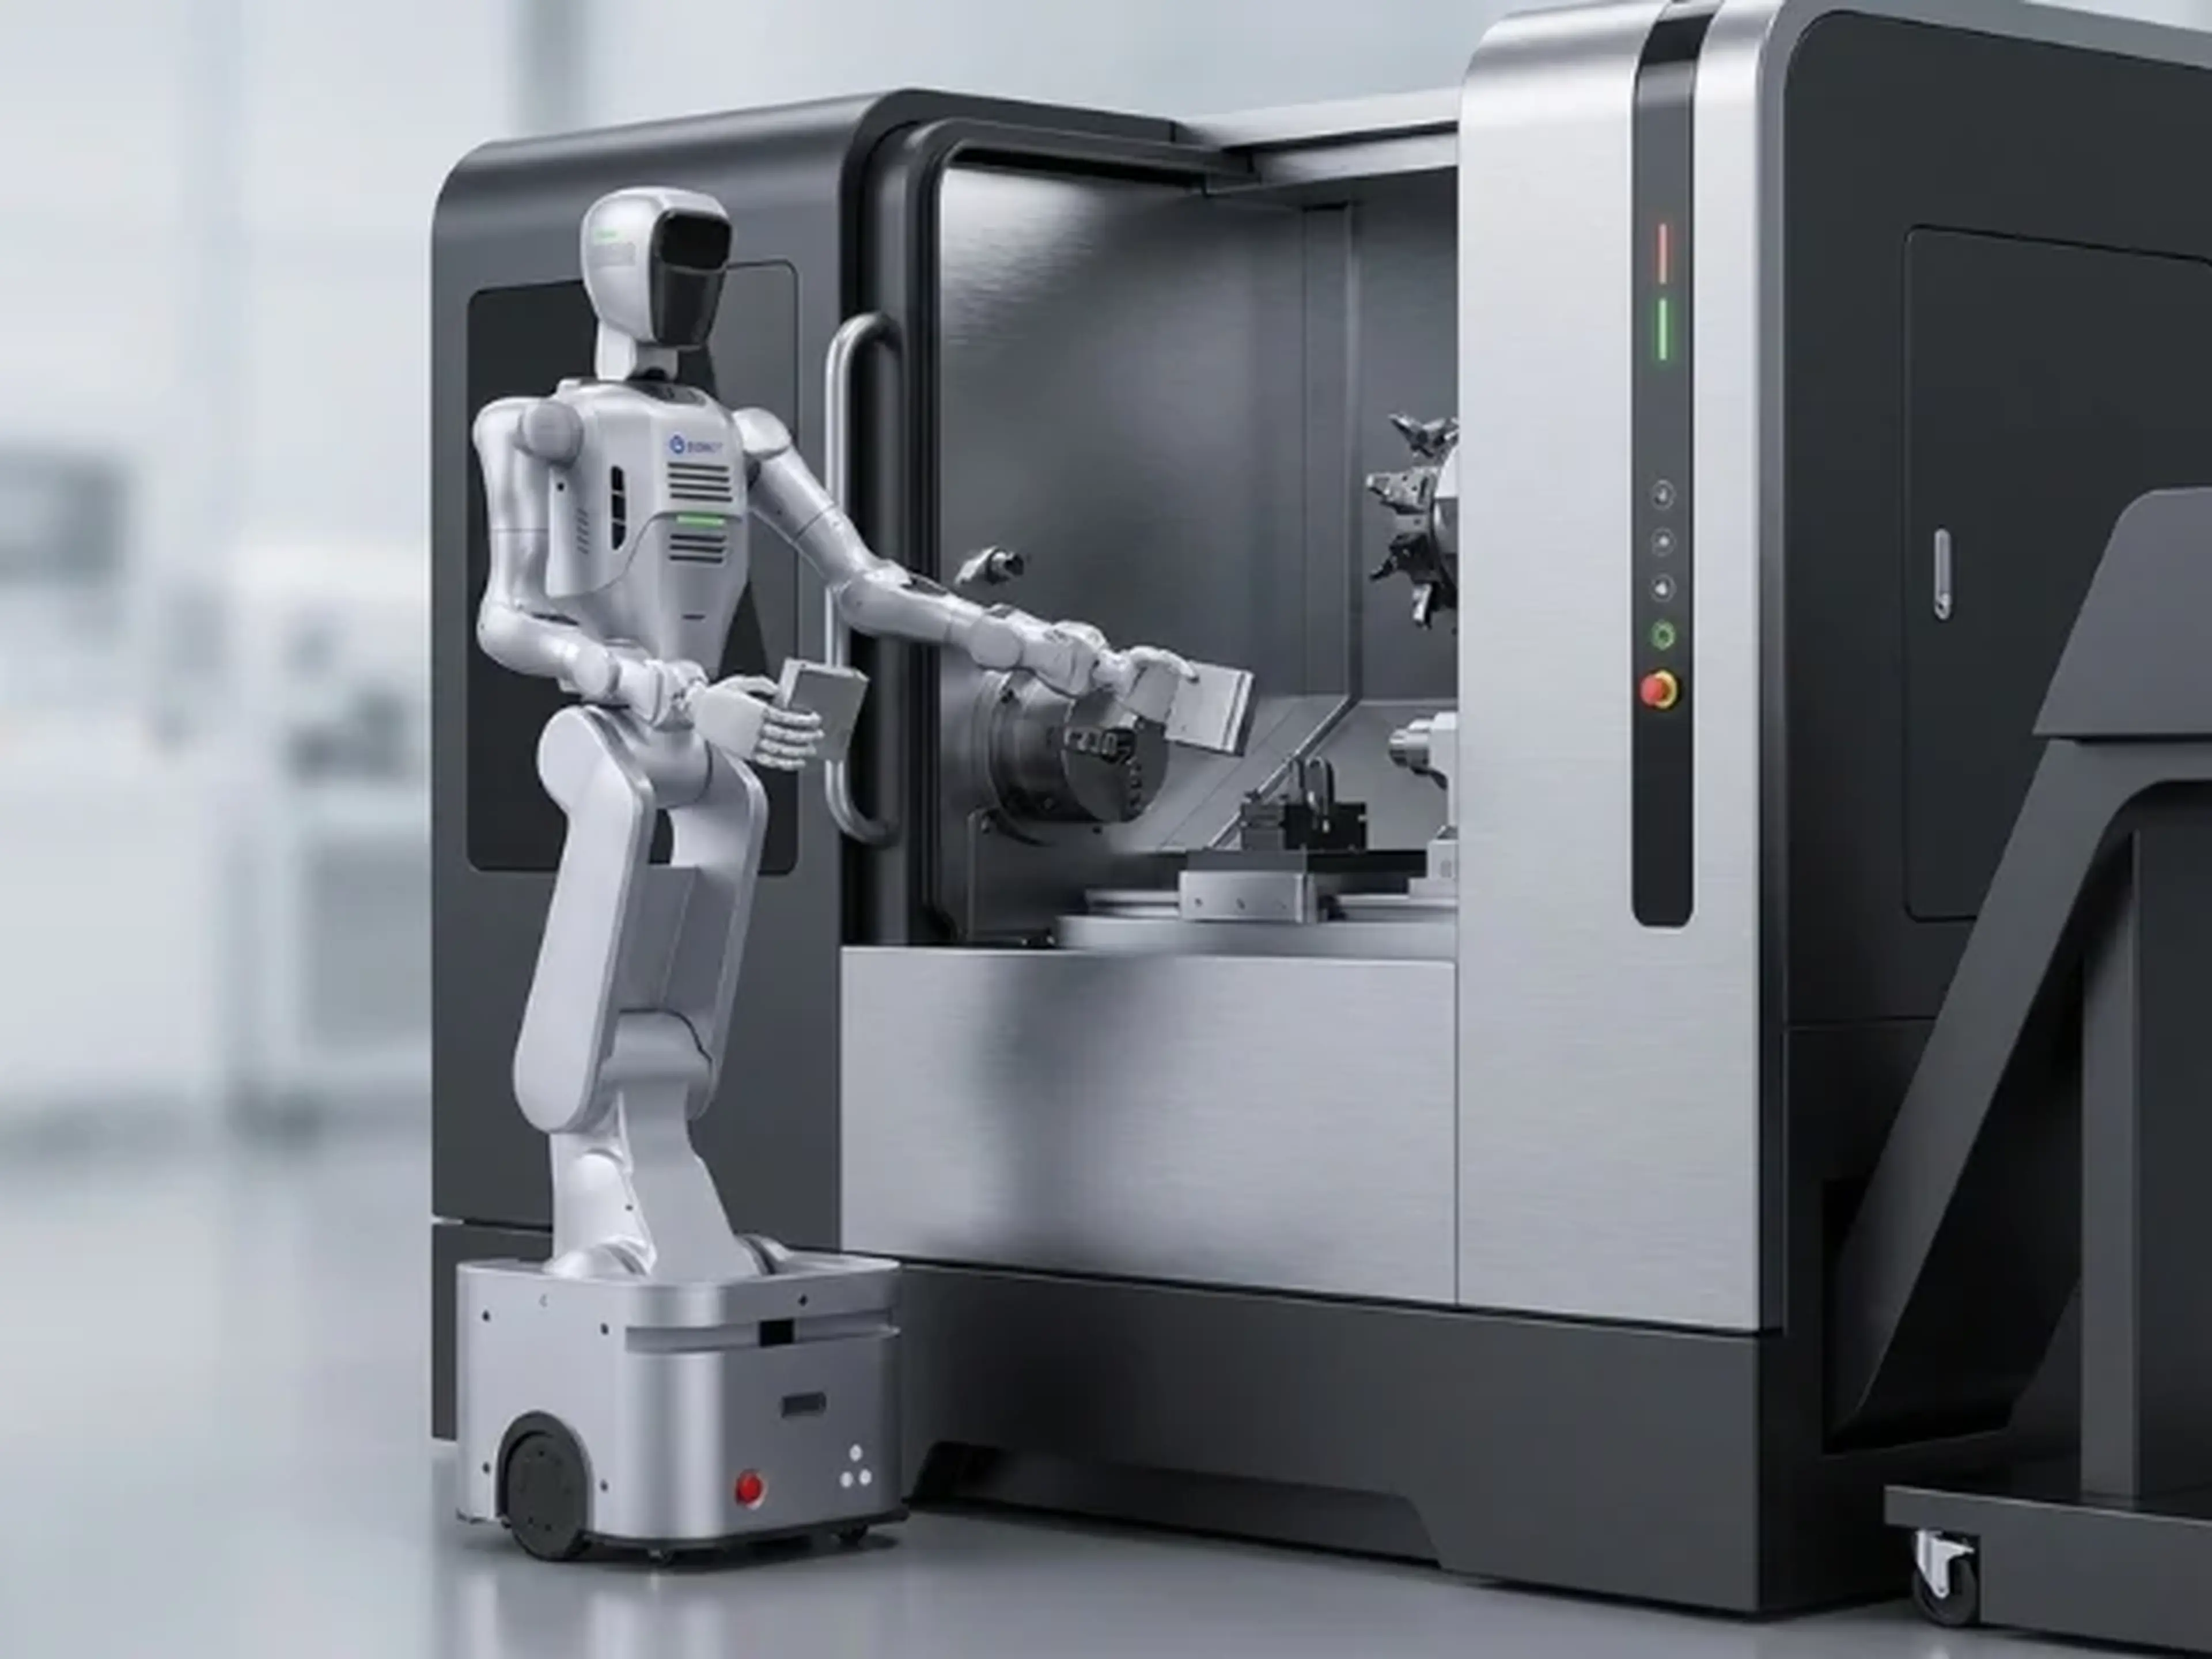
Autonom navigering i trånga arbetsutrymmen
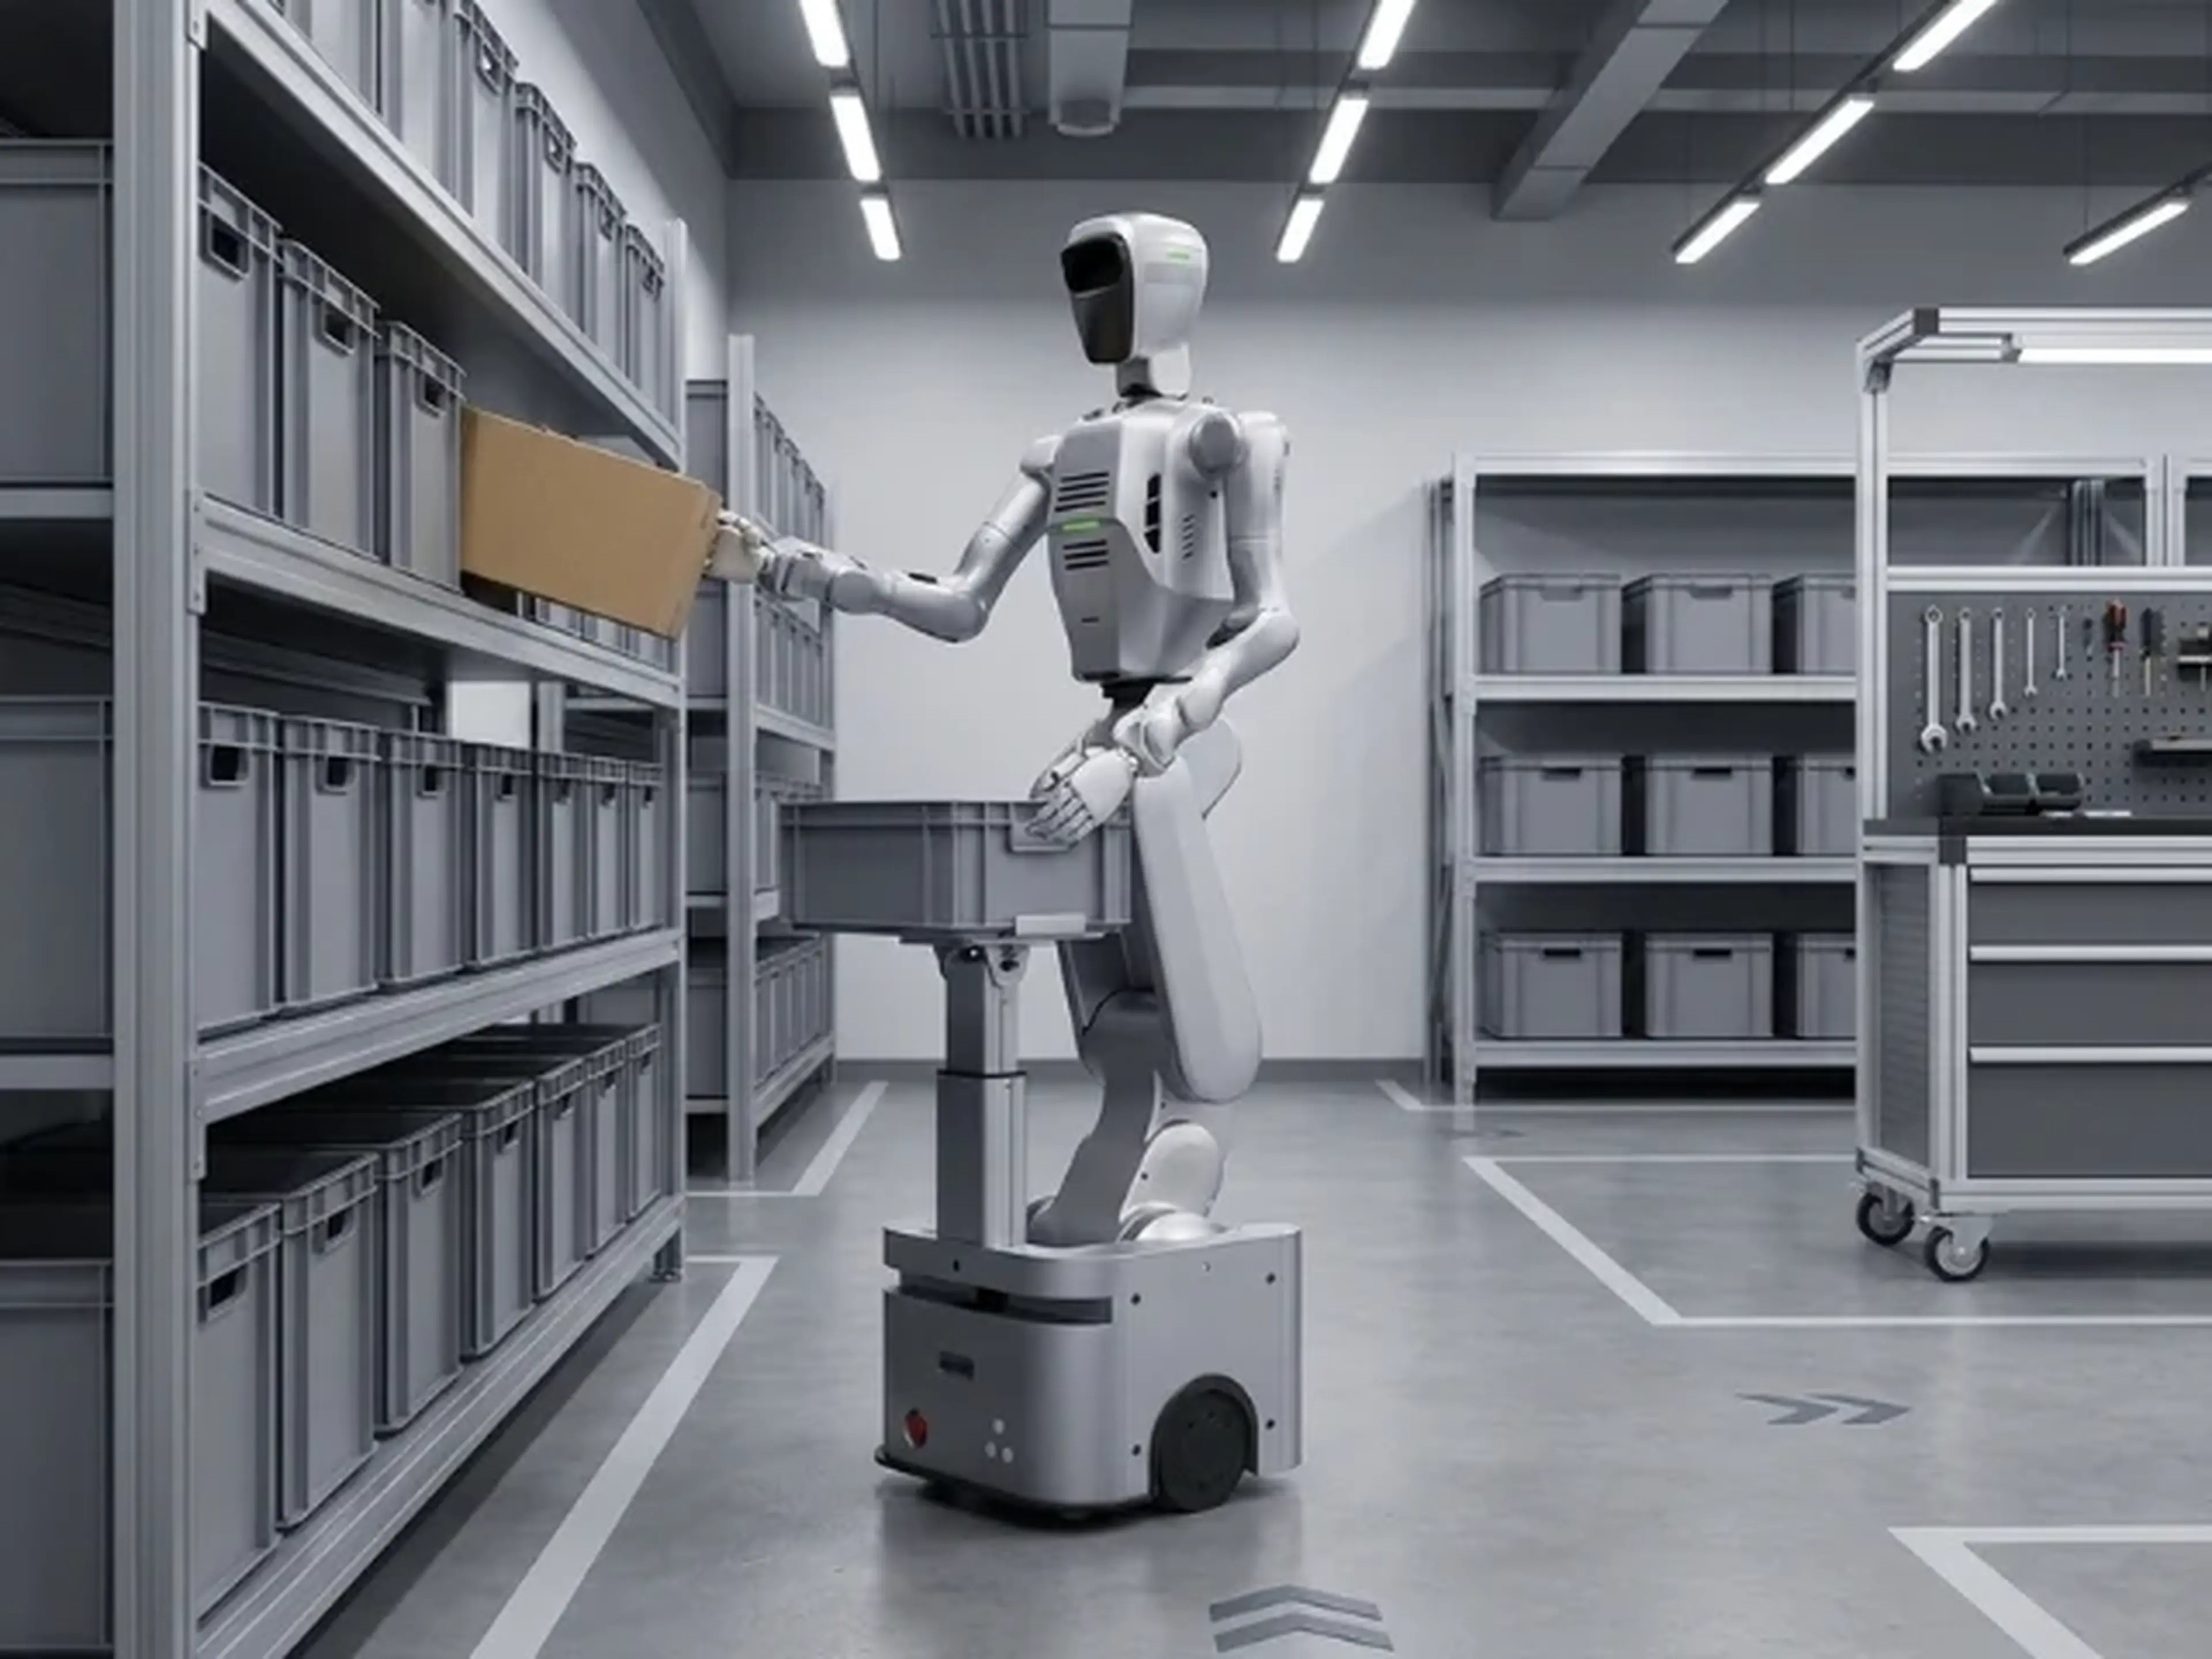
Den hjulburna plattformen är utformad för drift på plana inomhusytor och kombinerar LiDAR-baserad navigering med avancerad visuell perception. En djupkamera och en HD-stereokamera stöder lokalisering, objektigenkänning och uppgiftsutförande. Enligt tillverkaren uppnår roboten en navigeringsnoggrannhet på ±10 mm och kan passera utrymmen så smala som 500 mm. Detta gör att en enda robot kan betjäna flera arbetsstationer i en anläggning utan att förlita sig på fasta transportörsystem eller materialtransportinfrastruktur. Med körhastigheter på upp till 1,5 m/s är systemet väl lämpat för dynamiska materialflöden och serviceapplikationer inom tillverkning, laboratorier och forskningsmiljöer.
Kraftfull AI-plattform för utveckling och forskning
I kärnan av ATOM-W finns ett högpresterande inbyggt datorsystem som drivs av en Intel Core i9-processor med 24 kärnor och 32 trådar. Datorplattformen kompletteras av en GPU som levererar en angiven FP32-prestanda på 41,15 TFLOPS. Detta gör att komplexa uppgifter inom perception, navigering, manipulationsplanering och AI-inferens kan bearbetas direkt på roboten. Plattformen stöder även moderna robotikmetoder som Vision-Language-Action-modeller (VLA), robotinlärning och inlärning genom demonstration. Offentligt tillgängliga SDK-, ROS 2- och URDF-resurser ger utvecklare och forskare de verktyg som behövs för att effektivt bygga, simulera, testa och driftsätta anpassade automationslösningar och mjukvaruapplikationer.
Flexibel integration och utbyggbar systemarkitektur
ATOM-W utvecklades som en öppen plattform för robotikutveckling och industriell automation. Genom sitt tillgängliga SDK, ROS 2-stöd och URDF-resurser kan systemintegratörer sömlöst införliva roboten i anpassade mjukvaru- och styrningsmiljöer. Dess modulära arkitektur stöder utbyggnad med valfria 6-DoF fingerfärdiga händer, ytterligare djupkameror, handleds- eller midjemonterade sensorer samt kraft-/momentgivare för avancerade manipulationsuppgifter. Denna flexibilitet gör att plattformen kan anpassas till en mängd olika applikationer, inklusive forskning, laboratorieautomation, maskinbetjäning och materialhantering. För både företag och universitet erbjuder detta en skalbar robotplattform som kan utvecklas i takt med projektkrav och applikationskomplexitet.
Solutions using this product
Book a free video call with our experts