Room Gantry RG-0004 | 3 DOF | 2000x2000x1000mm | 10kg
Variants: Med 3x D1 motorstyrning
Rumsportalrobot för storskalig och precis automatisering
drylin® rumsportalrobot DLE-RG-0004 erbjuder en noggrannhet på ±0,5 mm och ett rymligt arbetsområde på 2000 × 2000 × 1000 mm. Med en maximal nyttolast på 10 kg, en hastighet på 1 m/s och upp till 20 plock/min är den idealisk för storskaliga och dynamiska automatiseringsuppgifter.
Styrs via igus® Robot Control eller Dryve D1 och stöder Modbus TCP/IP, CANopen, ROS, digitala I/O och LabVIEW. Det intuitiva 3D-gränssnittet möjliggör enkel programmering, visualisering och sömlös integration i befintliga system.
Rekommenderas för pick-and-place, förpackning, laboratorieautomation och montering. Perfekt för industriell produktion, forskningslaboratorier och SMF med fokus på effektivitet, skalbarhet och lågt underhåll.
Highlights
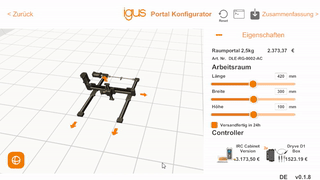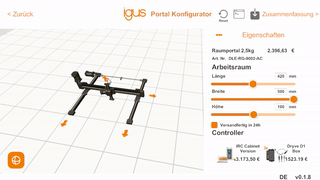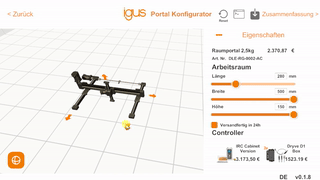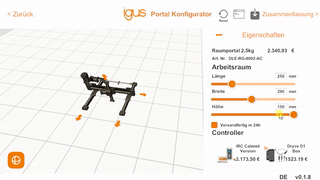
Anpassa efter dina behov
Portalkonfigurator
Anpassa linjärroboten efter dina behov! Ange helt enkelt dina önskade mått. Därefter kan du ladda ner CAD-filen och få en sammanfattning via e-post.
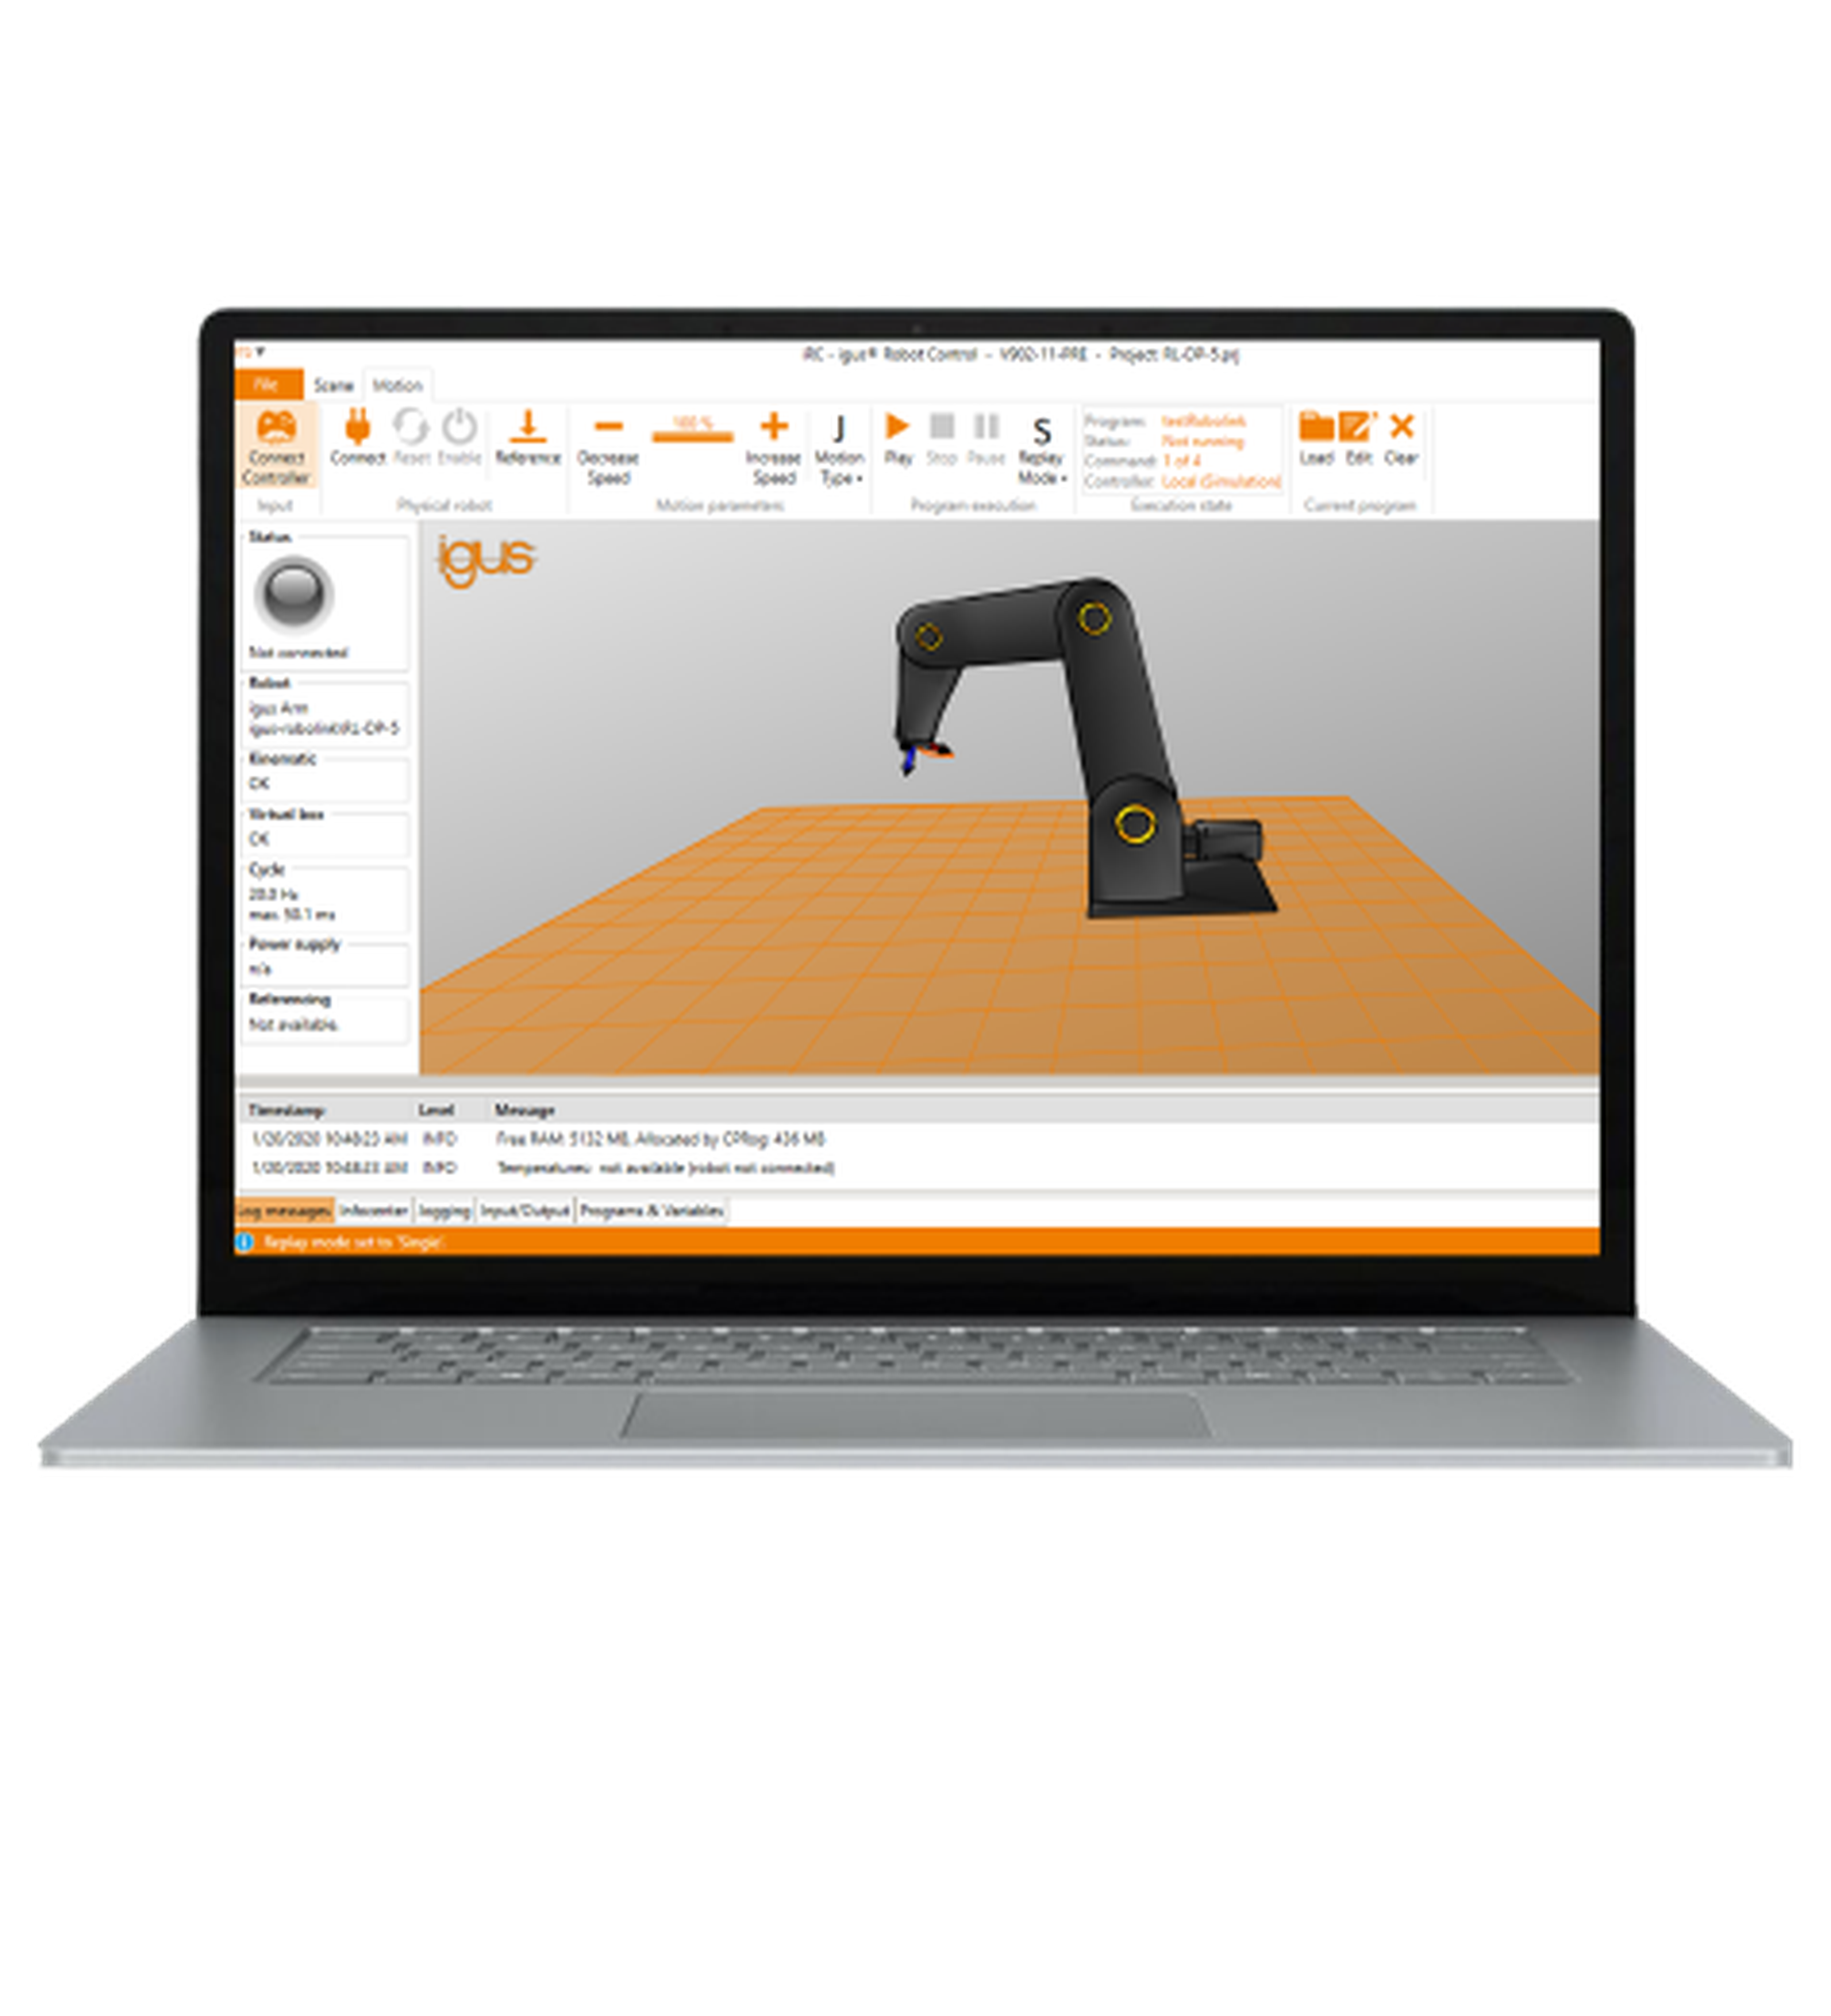
Kostnadsfri nedladdning
Ladda ner nu och testa i förväg
Ladda ner programvaran gratis nu. På så sätt kan du bekanta dig med användargränssnittet och funktionerna redan innan du köper komponenterna. Med Digital Twin får du en översikt över möjligheterna med din robot. (Systemkrav: Windows 10-dator, ledig USB 2.0-port, Ethernet-port, 500 MB ledigt lagringsutrymme)

Typiska användningsområden
Portalrobotar lämpar sig särskilt väl för pick-and-place-tillämpningar inom olika områden. Till exempel i laboratoriet, i tillverkningen, för applikationer med lim eller inom vertikal odling. De är kompatibla med olika kamerasystem, gripdon och tillbehör och kan därför även användas i bin-picking-tillämpningar.
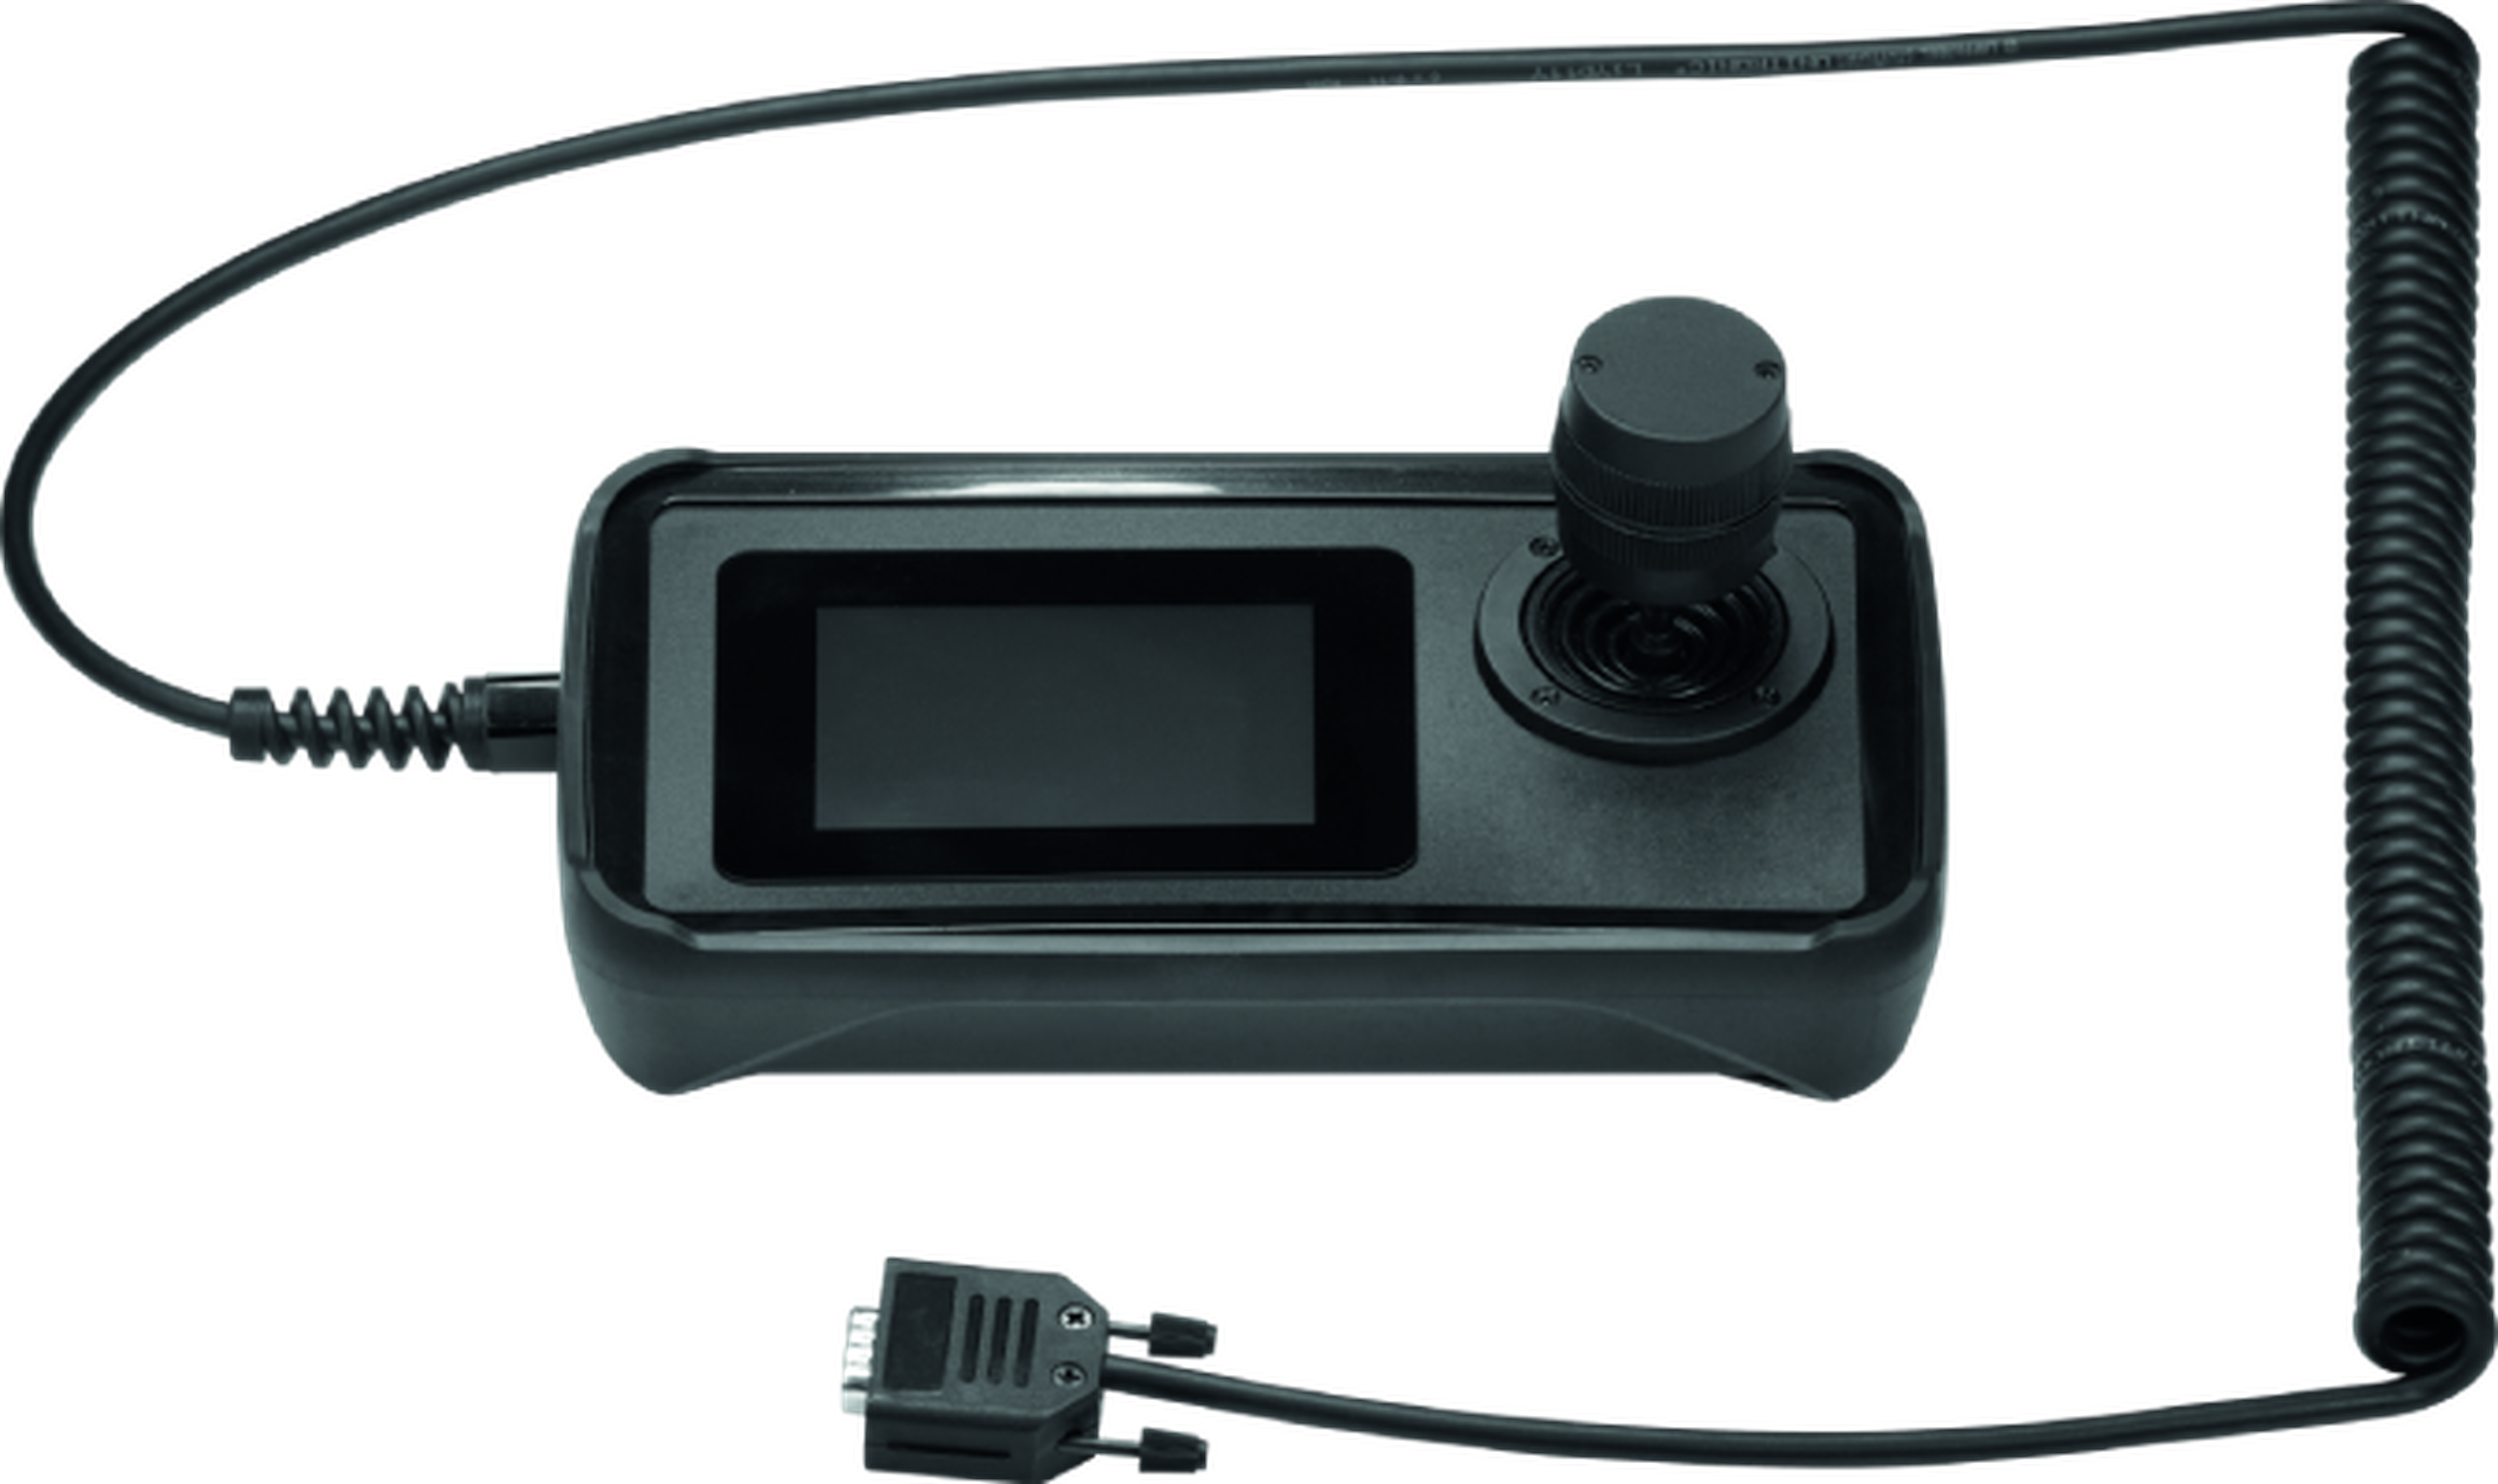
Valfri handenhet med pekskärm
Välj rätt konfiguration för dig.
Du kan styra roboten antingen från din Windows 10-dator eller från den valfria handenheten med pekskärm. På datorn kan roboten programmeras via ett grafiskt användargränssnitt. Med handenheten kan du styra roboten med en joystick och starta program via pekskärmen. Dessutom kan du även ansluta en gamepad till din Windows-dator som ett alternativ till handenheten. Med denna handenhet kör roboten autonomt utan datorn efter programmering via Windows-datorn.
Solutions using this product
Book a free video call with our experts