Dobot Rover X1 Explorer Industrial | Robothund
Dobot Rover X1 Explorer
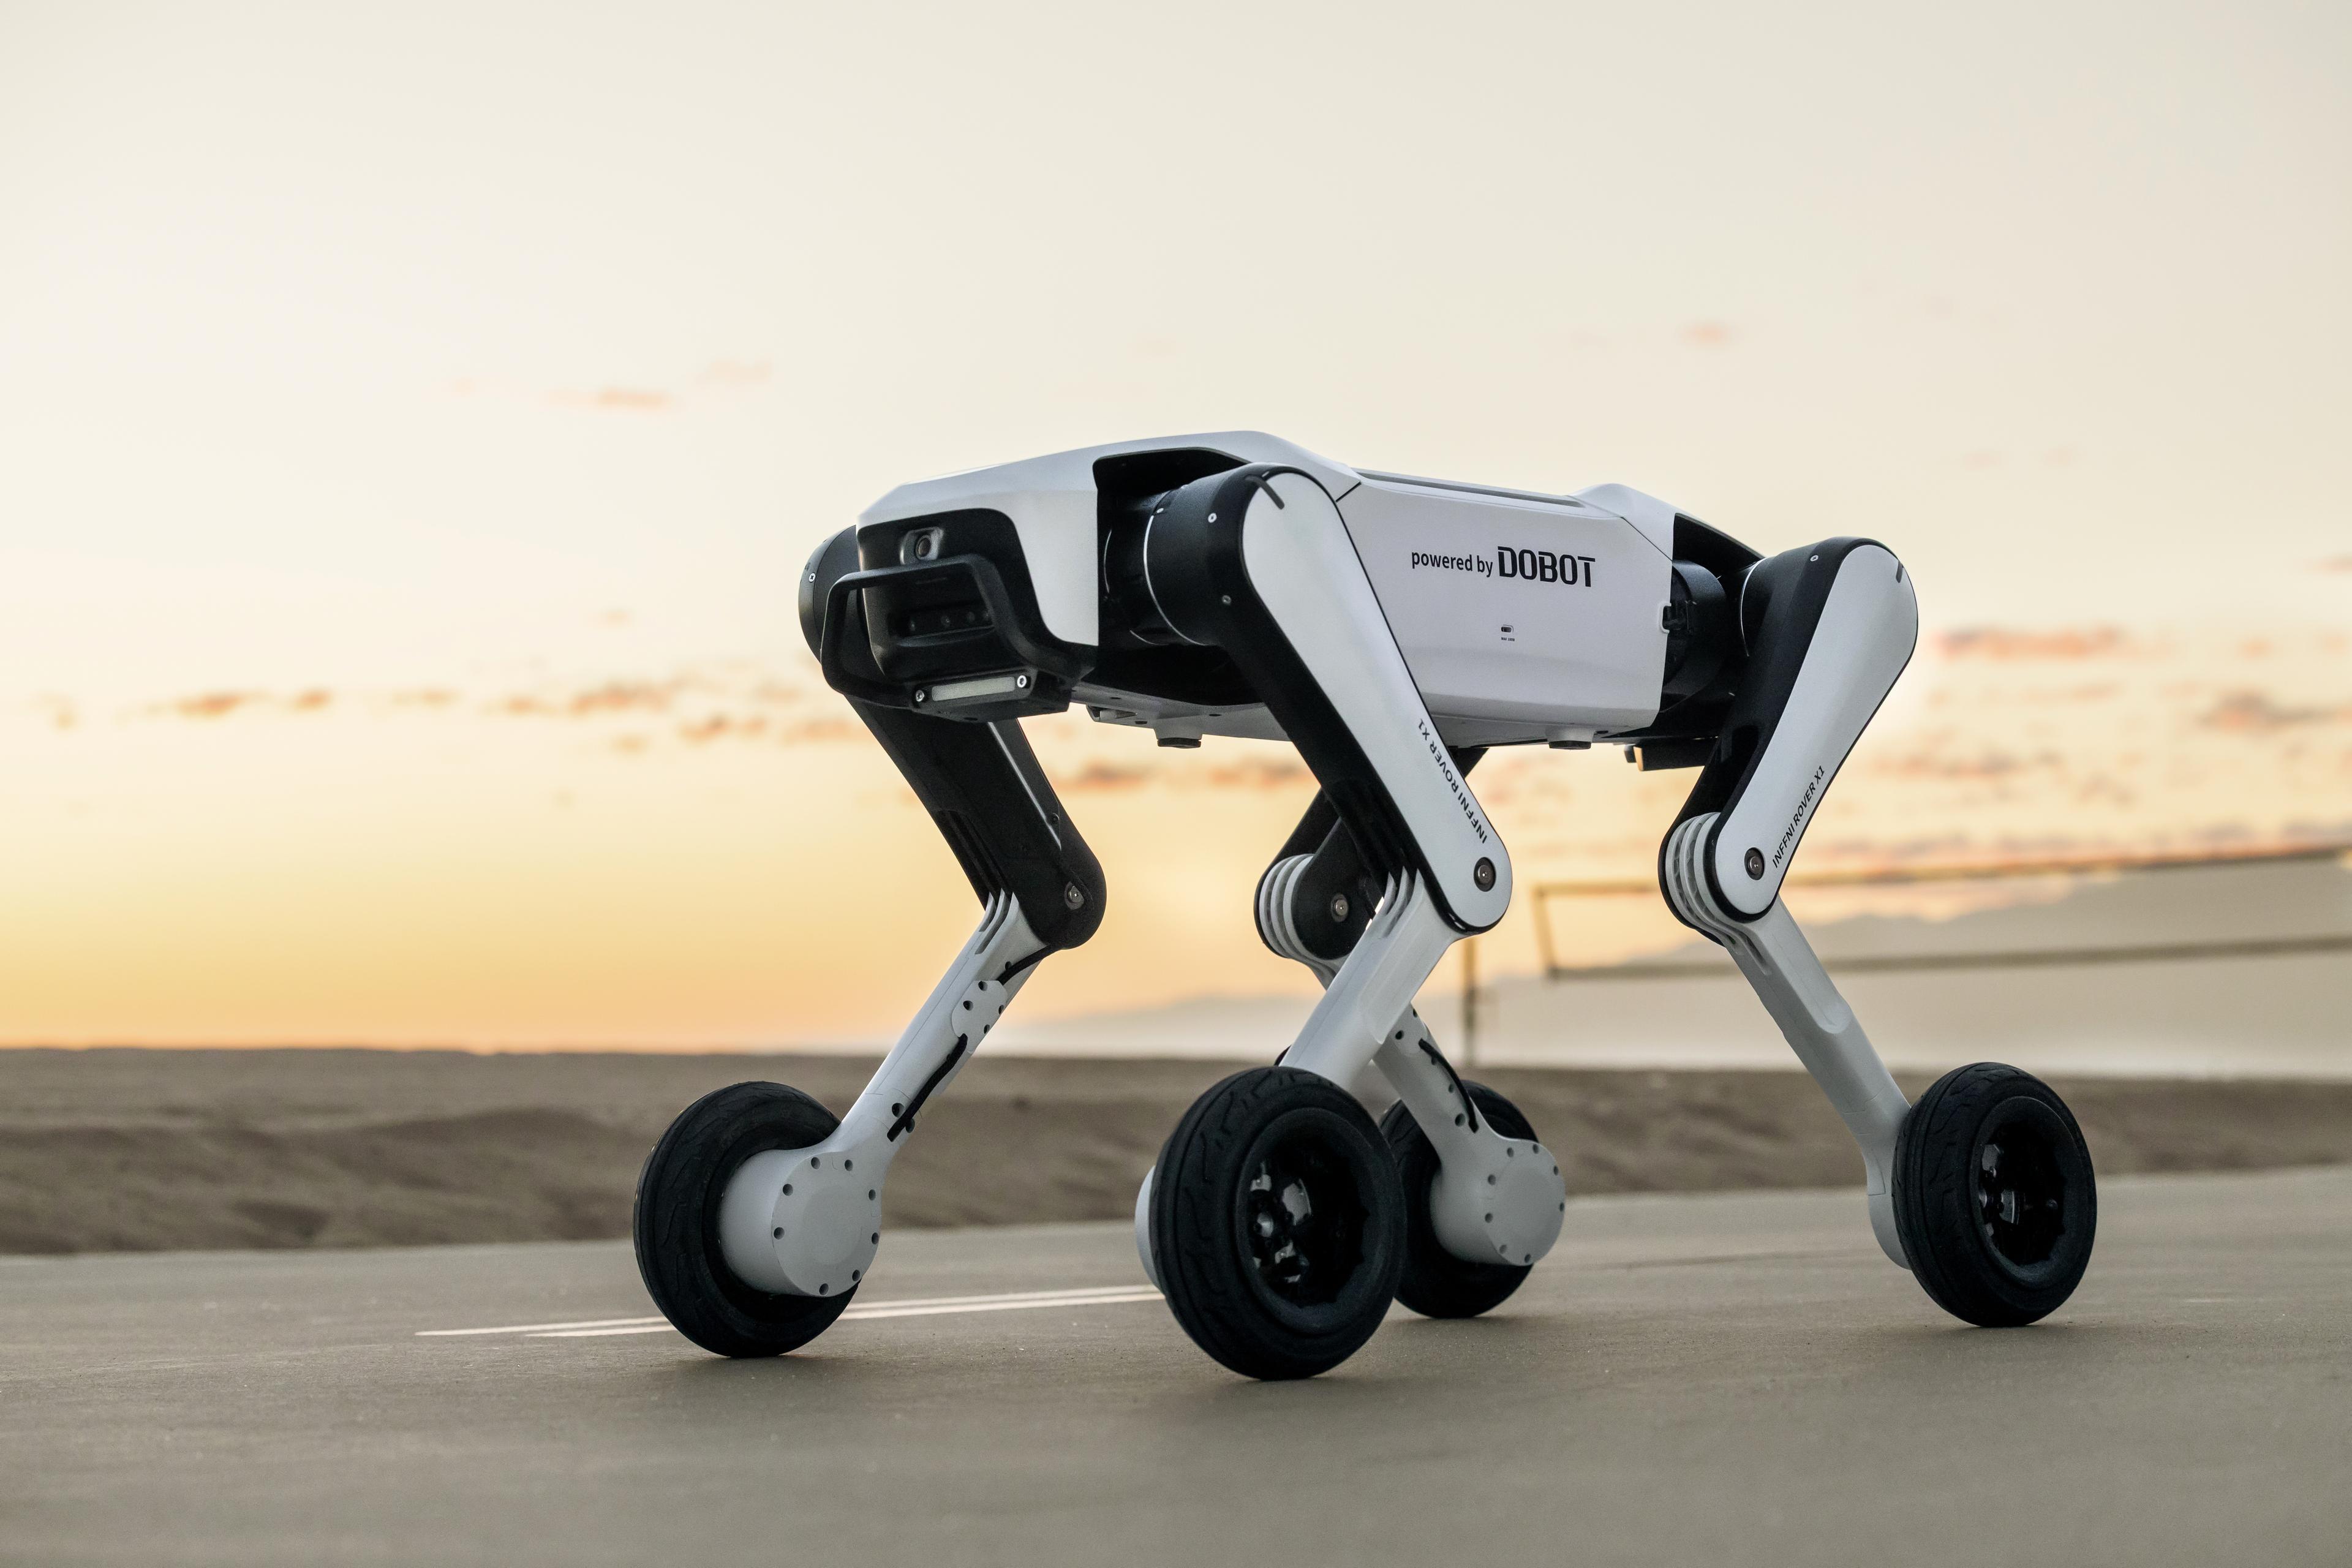
Dobot Rover X1 Explorer är en AI-driven, fyrbent inspektions- och utvecklingsrobot konstruerad för krävande miljöer. Dess hybriddrift med hjul och ben möjliggör hastigheter på upp till 3 m/s, förmågan att ta sig över hinder upp till 16 cm höga samt lutningar på upp till 35°.
Kameror fram och bak med RGB-D-djupsensorer ger precisa omgivningsdata för autonom hinderundvikning, visuell personspårning och röstinteraktion. Med upp till 3 timmars batteritid, en nyttolast på 3 till 7 kg, integrerat SDK och stöd för tillägg som LiDAR eller infrarödkameror är Rover X1 idealisk för inspektion, datainsamling, forskning och autonoma robotikapplikationer.
Highlights
Skillnader mellan Rover X1 Explorer och Rover X1
Rover X1 Explorer är den utvecklings- och applikationsinriktade varianten av Rover X1. Medan standard-X1 främst positioneras som en konsumentrobot för vardagligt bruk, följeläge, transport av små laster, innehållsskapande och övervakning av hemmet, breddar Explorer fokuset till att omfatta forskning, utbildning, inspektion och sekundärutveckling. Den har RGB-kameror fram och bak med djupmätning, integrerade AI-funktioner som hinderundvikning, visuell följning och röstinteraktion samt ett enhetligt SDK för uppgifter på hög nivå och realtidsstyrning på låg nivå. Den är utrustad med ett batteri på 8 000 mAh som ger upp till 3 timmars drifttid, en nyttolast på 3 till 7 kg och valfria tillägg som LiDAR eller infrarödkameror.
Programmering, styrsystem och tekniska egenskaper hos Dobot Rover X1 Explorer
Rover X1 Explorer är utformad som en öppen robotikplattform för utvecklare, forskningsteam och utbildningsinstitutioner. Det enhetliga SDK:t gör det möjligt att kombinera funktioner på hög nivå som navigering, uppgiftslogik och rörelsemönster med åtkomst på låg nivå till realtidsstyrning, hastighet, status och rörelsebeteende. Den stöder C++- och Python-SDK:er, kamera-SDK:er och simuleringsmiljöer som Isaac Gym. Roboten styrs via en app över Wi-Fi, en Bluetooth-kontroller och i framtiden 4G-fjärrstyrning via en OTA-uppgradering. Tekniskt sett har den 1080p-kameror fram och bak, djupsensorer, AI-stödd ruttplanering, hinderundvikning, följeläge, röstinteraktion, hastigheter på upp till 3 m/s och en klättringsförmåga på 30 till 35°.
Möjliga användningsområden och målgrupper för Dobot Rover X1 Explorer
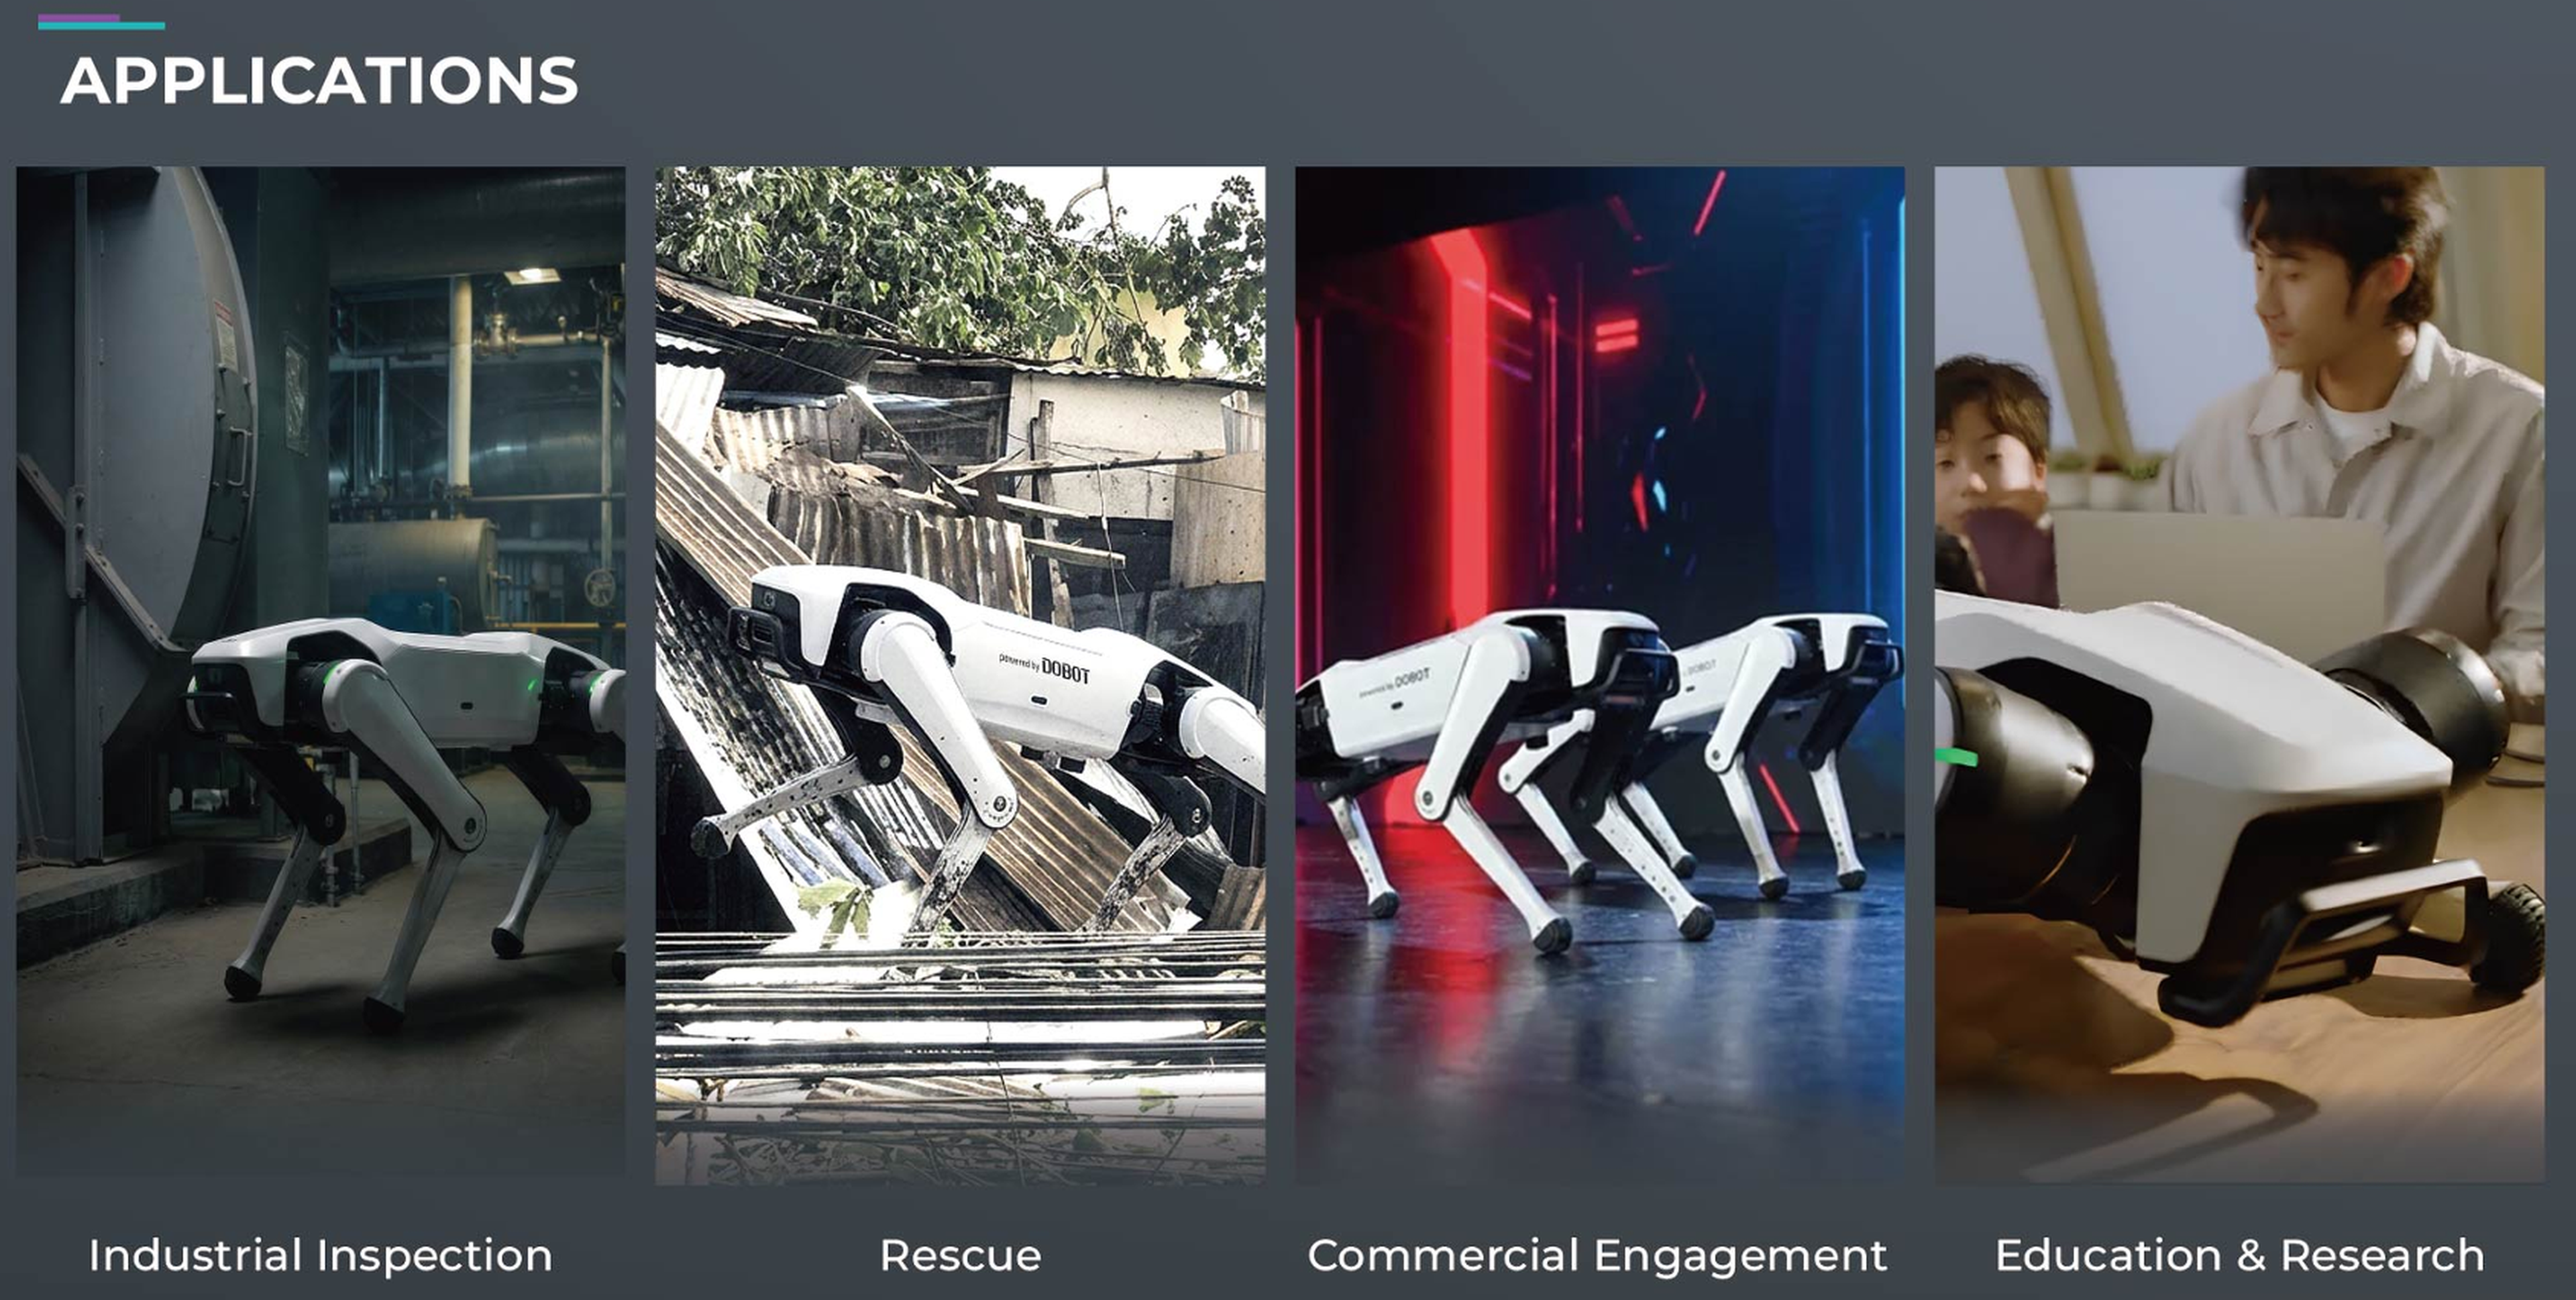
Rover X1 Explorer är idealisk för alla som inte bara vill demonstrera mobil robotik, utan också använda den i praktiken, testa den eller vidareutveckla den. Inom industrin kan den utföra inspektionsrundor, datainsamling och miljöövervakning i områden som är svårtillgängliga eller innebär en hög risk. Inom utbildning och forskning fungerar den som en praktisk plattform för AI, SLAM, rörelsestyrning, sensorfusion och autonom navigering. Den är också relevant för räddningsscenarier, campuspatrullering, guidade turer, prototypframtagning, robotiklaboratorier och innehållsskapande. Rover X1 Explorer är utformad för universitet, forskningsinstitut, systemintegratörer, utvecklingsteam, industriella användare och företag som söker en kompakt, utbyggbar fyrbent plattform.
Solutions using this product
Book a free video call with our experts